



ロボットコンベアプログラミング完全ガイド:ステップバイステップでマスター
ロボットコンベアのプログラミングは多くの人が想像するよりトリッキーです。良いシミュレーションが成功の鍵ですが、発狂せずにどう実現するか?
コンベアベルトは製品をロボットへ搬送する簡単な方法、ですよね?
そうとも言い切れません。コンベアをシンプルな解決策と思いがちですが、実際はワーク供給のより複雑な方法の一つです。ロボットにコンベア上の移動物体を検知・追跡させる必要があります。ロボットプログラムで制御する必要もあります。また寿命を通じて、トラッキング不良、ベルト摩耗、スリップ等の機械的問題にも悩まされます。これら全てがコンベアを少し頭の痛い存在にしています。
コンベアの機械的問題は解決できません——それにはCisco-Eagleのこの便利なチェックリストのような優れたメンテナンススケジュールが必要です。しかし、コンベアを簡単にシミュレートし、テストし、ロボットプログラミングと統合することはできます。
発狂せずにロボットコンベアをプログラミングする方法を紹介します。
ロボットコンベアを難しくする5つの「動く要素」
まず、なぜコンベアプログラミングが難しいのか理解することが重要です。
ロボットプログラミングとコンベアの統合を難しくする5つの「動く要素」があります。
1. コンベア自体の制御
コンベア制御は単なる「オン/オフ」に見えますが、通常もう少し複雑です。モデルにより様々な制御オプションがあります。固定速度のものもあれば可変速度制御可能なものも。リバースモード、アクティブブレーキ、高速切替機能を持つものも。制御方式もパルス制御、速度制御、分散制御の3つが最も一般的です。
コンベアをロボットプログラム内部で制御する必要があるかもしれません。そうでなければネットワーク経由でインターフェースする必要があります。どちらもプログラミング複雑性を増します。
2. 物体の追跡と検知
移動コンベアから物体をピックアップするには、ロボットが確実に物体を特定できる必要があります。物体がロボット前方に到達したことを検知するセンサが必要です。さらに、コンベア移動に合わせて物体を追跡する方法も必要かもしれません。
最も一般的なセンサはビジョンセンサ(2D/3Dカメラ)と部品検知センサ(光ビーム、磁気センサ、誘導センサ等)。統合の容易さは様々ですが、全てプログラムに複雑性を加えます。
3. 移動物体のハンドリング
移動ターゲットは静止ターゲットより常に扱いにくいです。コンベアベルトからの把持に複雑性を加えます。ロボットは位置へ移動し、物体を確実に把持し、次の物体が次々到着する中で離れる必要があります。
コンベア速度はロボット速度に精密に合わせる必要があり、そうでなければ物体を見逃します。1950年代コメディ『アイ・ラブ・ルーシー』の有名な「チョコレート場面」を見たことがあれば意味がわかるでしょう(見てないならこちら)。
4. エンドエフェクタの選択
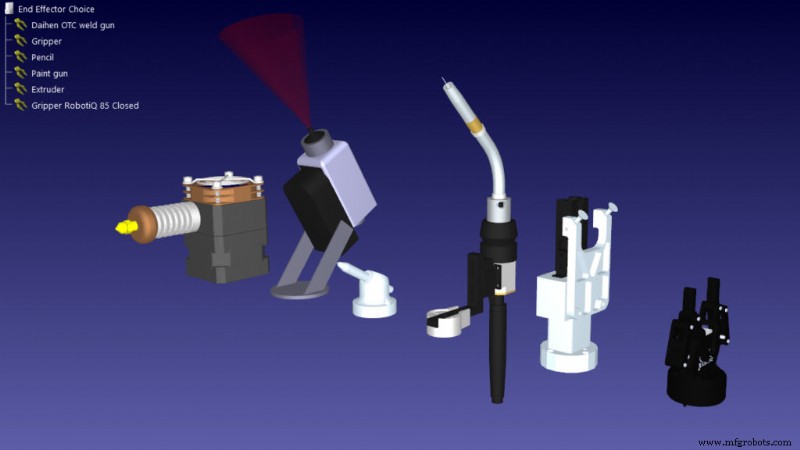
ロボットアームだけでなく、エンドエフェクタもサイクルタイム、ひいてはコンベア速度に大きな影響を与えます。エンドエフェクタタイプによって速度が異なります。
これで同時に制御・調整すべき3つの独立した速度ができました:コンベア速度、ロボットアーム速度、エンドエフェクタ把持速度。
5. 固定具(フィクスチャ)の使用
最後の「動く要素」は、実は動く部分ではありません。フィクスチャはコンベアに固定された静的機械部品で、物体を位置決めして搬送します。センサを使わずコンベア上の物体を整列させる信頼できる方法です。
例:ビジョンセンサの代わりにフィクスチャを使用。特殊形状の板金で物体を静的キューに誘導し、ロボットが追加センサなしでピックアップ可能にします。プログラミングはシンプルになりますが、機械設計の複雑性が増します。
RoboDKでコンベアをシミュレートする方法
上記5課題を、ロボットシステムをシミュレートし、物理システム使用前に徹底テストすることで克服できます。これはロボットシミュレータでは必ずしも容易ではありません。多くはコンベア追加のシンプルな機能を持っていません。
幸い、RoboDKではコンベアがかなりシンプルです。必要な制御レベルに応じて2つのオプションがあります。
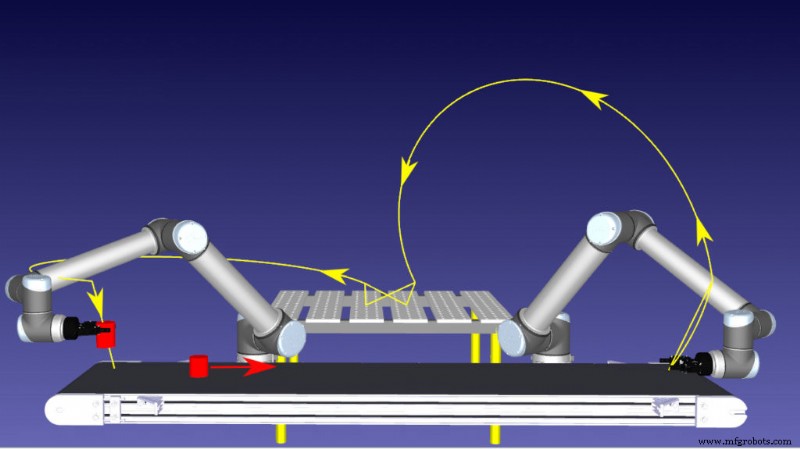
RoboDKの2つのコンベアタイプ:
オプション1:Pythonプログラミング
RoboDKでコンベアを作る最も柔軟な方法はPythonでプログラミングすることです。動画「Conveyor Simulation with RoboDK」で実際の動作を見られます。
Pythonプログラミングの利点:
- 非常に柔軟。コンベアの動きはあなたのプログラミングスキルのみで制限されます。実機ベルトの特性に合わせてシミュレート可能。
- 完全にカスタマイズ可能。コンベアを望む通りに動かせます。動きと物体処理を完全制御。
- より複雑なコンベアに対応。高度な制御モードもPythonコードに組み込めます。物体をベルト横に移動させるフィクスチャを配置した場合もコードでプログラミング可能。
Pythonプログラミングの欠点:
- プログラミングスキルが必要。Pythonでプログラミングできる必要があります。習得しやすい言語の一つですが、RoboDKのグラフィカルインターフェースのみ使ってきた場合は学習曲線があります。
- やや時間がかかる。リニアメカニズムオプションと比較して時間を要します。コンベアが複雑ならさらに時間がかかります。
オプション2:リニアメカニズム
もう一つのオプションは、「メカニズムモデリング」ウィザードでリニアメカニズムを作成すること。単一リニア軸を持つシンプルなコンベアを作れます。
リニアメカニズムの利点:
- 速い。数分でリニアメカニズムを作成し、コンベアをロボットシミュレーションに追加できます。
- グラフィカルウィザードを使用。参照座標系とターゲットのみでウィザードからメカニズムを作成可能。
- プログラミングがほぼ不要。コンベア作成にPythonプログラミングは不要。ただし、コンベア上の物体検知にはおそらく何らかのプログラミングが必要です。
リニアメカニズムの欠点:
- 制限がある. シンプルな性質上、単一軸コンベアのみモデリング可能。
- 非柔軟. コンベアの高度な制御オプションや、物体がベルトから落ちる検知等をモデリングしにくい。
始め方
どちらを選ぶかは、どれだけPythonプログラミングを避けたいかに大きく依存します。リニアメカニズムを選ぶ明確な理由がない限り、通常Pythonオプションを推奨します。遥かに柔軟で——私は(プログラマーとして思うに)理解しやすく実装しやすいです。
どちらを選んでも、コンベアシミュレーションをゼロから作る必要はありません。
両オプションをロボットライブラリでダウンロード可能です。「タイプ」メニューから「オブジェクト」を選び、「Model Python」(Pythonオプション)と「Model Mechanism」(リニアメカニズムオプション)が見つかります。
行き詰まったら、RoboDKフォーラムにコメント投稿してください。精一杯お手伝いします。
産業用ロボット
- コンベアメンテナンスのプロが教える故障予防14の鉄則
- Raspberry Piロボット自作入門:初心者向けステップバイステップガイド
- 自律スプレーロボットで一貫性を向上
- 塗装ロボットが手戻りを削減し、一貫性を高め、コストを削減する仕組み
- ロボットが完全自律を達成する仕組み:センシングからアクションまで
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- 最適なSCARAロボットの選び方:製造業者向け総合ガイド
- ロボットマシンテンディング:定義、機能、産業メリットを徹底解説
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- ロボットコンベアシミュレーションのマスター:実証済みベストプラクティス10選
- 業界別最適コンベア構造選定ガイド:ラジアル・カテナリー・ワイヤーロープ