



高速・精密ロボット組立ライン向けソフトウェア導入で生産を最適化
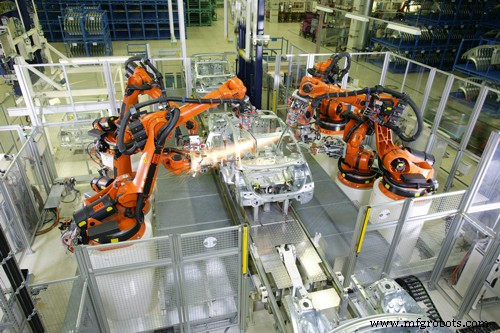
毎日毎秒同じ作業を繰り返す想像をしてみてください。考えただけで退屈?そこで登場するのがロボット組立です!
自動組立は人間の組立より速く、より精密に製品を生産し、最終的に出力を増やしコストを削減します。言うまでもなく、ロボットは疲労せず、休暇も不要です!
完璧に仕事をこなすため、組立ロボットソフトウェアは高速精密を促進し、組立プロセス中にさまざまなサイズの部品を特別なケアで扱うことを保証するように設計されています。主要ロボット企業は、力センサーからのフィードバックに適応する触覚・タッチセンスソフトウェアの必要性を認識しています。これによりロボットは人間のように動作し、最終的にすべての人に良い結果をもたらします。
さらに、ビジョン機能がソフトウェアに組み込まれ、部品組立時の精密な位置決めとガイダンスを実現します。ロボットは通常人間のように見て反応できませんが、最新ビジョンソフトウェアでそれに近づいています!部品の位置特定、配置場所の決定、組立済み部品の検査が可能です。
各ロボット企業が提供する組立ソフトウェアオプションを見てみましょう。
ファナック
ファナックのiRVisionソフトウェアは、製造されるすべてのロボットのメインコンピュータに統合されたオールインワンのロボットビジョン製品です。これにより、他ベンダー、スマートカメラ、工場床の追加コンピュータが不要になります。iRVisionは非常にユーザーフレンドリーで、命令セットが統合されており、高速セットアップオプションとシンプルなアプリケーション構築が可能。設定はスケーラブルで、高速ビジョン通信と処理を実現。
iRVisionにはニーズに応じたオプションがあります。2Dガイダンス製品でロボットを部品位置に正確に移動。高価な位置決め治具が不要に。3Dビジョンガイダンスではレーザー投影で3DLセンサーが6自由度(X、Y、Z、W、P、R)を高速検出。ビジュアルライントラッキングで移動コンベアから製品ピックアップ可能。ビジュアルガイド(デ)パレタイジングで2Dカメラが部品サイズを活用しZ深度を決定。デジタルビデオモニターでタイマートリガーによる生産の画像・動画アーカイブ作成可能。DVMはトレーサビリティ要件、トラブルシューティング、製品バリエーション分離に対応。
ファナックのもう一つのソフトウェアオプションはハンドリングツールで、ファナックロボットとコントローラと統合可能。組立アプリケーションの効果的なプロセスソリューションとして、ビルトイン機能、メニュー駆動プログラミングツール、ポイントアンドシュート位置教示機能により、未経験ユーザーでもプログラム作成と生産実行が容易。
モトマン
モトマンのMotoSightは、統合ビジョンソリューションで、導入が容易、包括的、強力、3Dビジョンを組立で簡単に使用可能。新規部品(シンプル・複雑問わず)を数秒で学習でき、多数オブジェクト認識が可能。カラーカメラ技術で追加のオブジェクト詳細を取得。
インターフェースは使いやすく、シンプルなポイントアンドクリック教示ガイド。高度なアルゴリズムによりカメラキャリブレーションや追加プログラミング不要。カメラが複数枚撮影し、自動リファインメントで6自由度内での部品位置を最適に特定。カメラ視野内の位置に関わらず多数オブジェクトを認識・学習可能。
KUKA
KUKAは、ロボットを工作機械として幅広い製造プロセスの新たな自動化アプリケーション領域を開き、操作を迅速かつ容易にします。
CAMrobシステムとミリングアプリケーションモジュールの組み合わせで、世界初の自動CNC加工完全システムを提供。ソフトウェアがCNCデータに基づきロボットプログラムを自動生成し、ミリングアプリケーションモジュールでフライス工具と追加コンポーネントを標準製品として完全ロボットシステムに統合。
CAMrobは作業スペース最大化、高品質製品、機能性・柔軟性・汎用性の向上を実現。ソフトウェアによりロボットを瞬時に変化する生産プロセスに適応可能。フライス、研削、接着、切断、彫刻、切断、デバリ、鋳造仕上げ、ハンドリングなど、いつでも多様な用途に対応。
機械補助や手動加工と比較しても、KUKA CAMROBは大幅に高いプロセス速度、精度、品質を達成。
ABB
ABBの組立ソフトウェアはRobotWare Assembly Force Control。力制御のための高度なソフトウェアで、特定のRAPID命令セットを含みます。このソフトウェアは、治具固定、製品テスト、組立など「触覚」が必要なタスクでのロボット活用を促進。
RW Assembly FCはロボット動作を力センサーからのフィードバックに適応させます。これによりロボットは正しい位置を探索し、ジャミングや部品損傷のリスクなしにインテリジェントな力/トルク動作で部品を組み立てられます。
このソフトウェアはロボットに触覚を与え、人間の作業者のようなハンドリング能力を提供。例えば、RW Assembly FC搭載ロボットは事前定義パターンに沿って探索し、小さな接触力のみで部品が位置に滑り込むまで押し込みを試行可能。これにより設置・プログラミングコスト削減、平均プロセスサイクルタイム短縮(プログラミング容易、生産時の組立問題減少)。
Assembly FCは過負荷なしで製品テストにも使用可能。目的は力とトルクを適用し、シート、ステアリング、スイッチ、レバー等の通常使用をシミュレート。
このソフトウェアにより、以前は要求が厳しすぎて自動化困難だった組立タスクが可能に。数百ミリメートルの任意位置・公差を持つ部品組立が可能になり、最終的に生産品質向上と製品ダメージ減少を実現。
お問い合わせ
これらのソフトウェアオプションで組立を強化したい方は、RobotWorxが複数タイプのロボット組立ソフトウェアをロボットとともに提供します。貴社に最適なものを決定するため、今日ご連絡ください。877-762-6881。
産業用ロボット
- パレタイズ・梱包・ラベリング用ロボット選定:実践ガイド
- 成功する自動化のためのプレミアムロボットシミュレーションソフトウェアの主要機能
- 高度ロボットシミュレーションソフトウェアが統合を加速しコスト削減を実現する仕組み
- ロボット溶接操業コスト削減の7つの実証済み戦略
- 製造実行ソフトウェア(MES)がロボット自動化ROI最大化に不可欠な理由
- 3DGの高度なロボットシミュレーションソフトでロボット自動化を効率化
- 組立ラインロボット完全解説:効率・精度・品質を劇的に向上させる導入ガイド
- ロボットパレタイザー完全解説:効率化と管理強化を実現する導入ガイド
- 産業用ロボットアームの5つの主要コンポーネント
- ロボット自動化:インダストリー4.0における効率と成長の推進
- ロボットパレット組立:多品種環境での生産性向上