



3DプリンターステッピングモーターのVREF計算:ステップバイステップガイド
3Dプリント愛好家はこのテーマをかなり技術的で理解しにくいと感じることがよくあります。
しかし、この記事ではVREFの計算方法を順を追って説明します。まず、3Dプリンターでステッピングモーターが何をするかを理解する必要があります。
同様に、ステッピングモーターの仕組み、電圧基準速度、理想的な設定値を理解したいかもしれません。
ステッピングモーター
ステッピングモーターは、さまざまな業界にわたる多様なアプリケーションで重要です。特筆すべきは、3Dプリンター、スキャナー、フロッピーディスク、航空機産業などがステッピングモーターの主要なアプリケーションです。
3Dプリントでは、ステッピングモーターは3Dプリンターの可動部分で役立ちます。押出機アセンブリはステッピングモーターを使用してプラスチックを押出機に引き込みます。
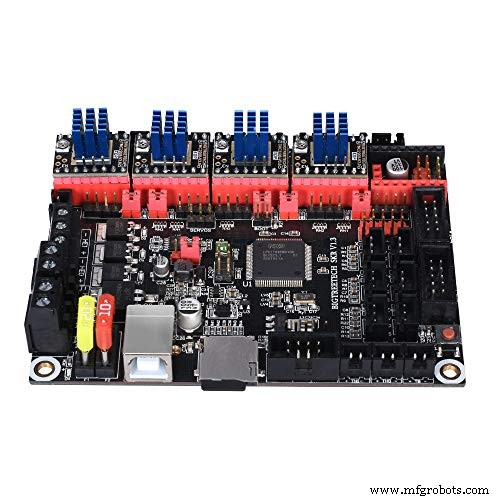
また、押出機またはビルドプレートはプリント中にX-Y軸とZ軸に沿って移動する必要があります。この移動を可能にするのがステッピングモーターです。
より重要なのは、これらのステッピングモーターは機能するために電源を必要とします。VREFは電圧基準を意味します。
その結果、最適な3Dプリンター機能のためにVREF設定が正しいことを保証するために、VREF計算式に精通する必要があります。
3DプリンターでのVREFとは?
着陸構成
パイロットは、50フィートを降下して着陸距離を求める際、記載された着陸構成での航空機の速度としてVREFを考慮します。しかし、VREFはステッピングモータードライバーの適切な動作に必要な電圧基準速度を指します。
したがって、3Dプリントにおいて、VREFはステッピングモータードライバーが放出するエネルギー量、ステッピングモーター速度を駆動するために必要な電圧または電流を表します。
VREFを別の見方で捉えると、ステッピングモータードライバーで実施されるキャリブレーションです。
VREF速度とは?
3Dプリント業界では、VREFはステッピングドライバーの基準電圧を取得することを指します。
なぜこれが重要か?
航空では、VREFは選択された着陸構成での航空機の最終アプローチ性能のための計算済み基準速度です。
失速速度
航空機操作マニュアルでは、必要なVREF速度を、選択された着陸構成での1.3倍の失速速度として定義しています。
CPLフライトテストガイドは、VREF計算のための以下の式を提供します:1.3 VSO KCA(最大総重量)× 平方根(着陸重量/総重量)。
パイロットが正しいVREF値を計算すれば、安全な着陸のための着陸滑走路閾値を満たします。
VREFステッパーを調整するには?
ステッピングドライバー電流の調整はシンプルな作業です。DC電圧設定でマルチメーターを使用します。まず、ポテンショメーターの位置を特定する必要があります。次に、小さなマイナスドライバーを使用してポテンショメーターを回してVREFを調整します。
VREF値を増やしたい場合は時計回りに、電流を下げたい場合は反時計回りに回します。
重要なことに、ポテンショメーターを慎重に回す必要があります。端子でドライバーをショートさせると簡単に端子を損傷できます。また、一部のステッピングドライバーは固定位置を持ち、最大270度までしか回せません。
他のステッピングドライバーは制限なく回転し、100%に達した後ゼロに戻ります。止まったら無理に回さないでください。
ポテンショメーターを回して動かないことに気づいたら、理由を確認してください。過熱が原因なら音は聞こえません。逆に、電源不足は聞き取れるガリガリ音とカチカチ音を引き起こします。
また、モーターを速く加速しすぎてステップをスキップしたり、押出機を誤設定したりすると、リトラクション動作中に「ブーン」という音が聞こえます。
なぜVREFが重要か?
VREFは、電圧で測定される効率的なモーターまたはドライバー操作に不可欠です。重要なことに、ステッピングモータードライバーに到達する電力量を調整します。
ステッピングモーターまたはドライバーに不十分な電力が届くと、マシンは動作時にステップをスキップする傾向があります。ステップスキップはデバイスの効果を低下させ、特に精度において顕著です。3Dプリント製品に目に見える層ズレを引き起こします。
一方、ステッピングモーターやドライバーに過剰な電流を供給すると、過熱を引き起こします。それでも、過熱したエンジンとドライバーは、特に長期間の使用で損傷しやすくなります。
特筆すべきは、さまざまなドライバーが耐えられる異なる最大電力定格を誇っていることです。したがって、規定の最大電流定格を超えると過熱し、モーターとドライバーの損傷につながります。
さらに、正しいVREF設定が最適なステッピングドライバーキャリブレーションにつながることを理解することが重要です。
VREFはVappと同じか?
航空または航空機業界では、基準速度は必要な着陸構成での失速速度の1.3倍です。また、記載された航空機重量で。
一方、Vappは着陸中の航空機に必要なアプローチ速度または運用速度を指します。主要なVapp速度決定要因は、着陸構成での航空機フラップです。
より重要なのは、Vappは風の要素を加えた基準速度です。また、VREFは閾値上の速度であり、必要な航空機着陸速度ではないことに注意してください。タッチダウン速度はより低いです。
重要なことに、パイロットは閾値アプローチ中にVAPPからVREFに移行します。閾値でのみVREFに達します。
TMC2208 / TMC2209 VREF計算機
Trinamic Motion Control社がTMC2208とTMC2209 VREF計算機の両方を製造しています。両タイプの計算機は静音で、1/256マイクロステッピングをサポートします。
これらはVARTまたはスタンドアロン動作モードを使用するモダンなドライバーです。
VARTモードステッパー電流の設定にはコンピュータ化されたプロセスが必要です。対照的に、スタンドアロンモードは手動で動作します。
TMC2208
TMC2208は二相モータードライブを持つ超静音VREF計算機です。連続ドライブ電流は1.4Aで、2Aに達します。電圧範囲は4.75V〜36Vで、256分割を誇ります。
また、市販のほとんどの3Dプリンターと互換性があります。これにより、再設計の必要性を排除してコストを削減します。
さらに、使いやすく、3DプリントでTMC2100の発熱を低減して置き換えられます。
TMC2209
TMC2209はドライブ電流2A、ピーク電流2.8Aを誇ります。電圧範囲は4.75V〜29Vです。また、256分割を備えています。
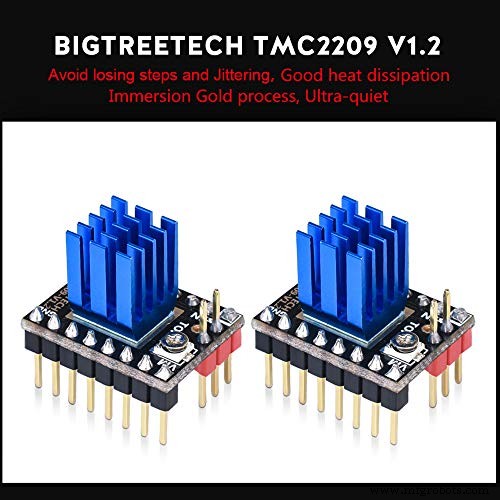
その主要な強みの一つは優れた放熱性です。他のステッピングモータードライバーより最大30%の熱を低減します。
同時に、TMC2209は市場で手頃な価格で容易に入手でき、かなり使いやすいままです。
VREFの計算方法
さまざまなステッピングモータードライバーは異なる反応を示し、完璧な電圧設定を得るために計算と式を必要とします。
また、設定可能な最大ステッピングモータードライブ電流は2.0Aです。しかし、VREF計算時の慣習は、0.8Aのような低い値を使用することです。
例えば、TMC2208の最大出力値は1.2A RMSです。
したがって、以下の式を使用します:
VREF = Amax × RMS
VREF = 0.8 × 1.2
VREF = 0.96V
結論
ステッピングモータードライブは3Dプリンターの不可欠なパーツです。主に3Dプリンターの可動部分を制御し、品質の高いプリントを得るためにうまく機能してほしいものです。
特筆すべきは、ステッピングドライバーの電力不足がドライバーのステップスキップを引き起こし、3D製品の品質に影響することです。
過剰電流はステッピングモータードライブを加熱し、長期的には損傷させます。したがって、VREF = Amax × RMSの式を使用して正しいVREF設定を取得してください。
3Dプリント