



マイクロオートメーション6軸ロボットのスペース要件最適化
マイクロオートメーション6軸ロボットに必要なスペースは?
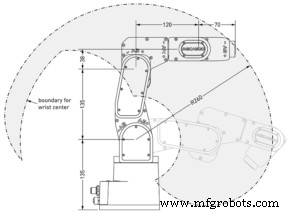
マイクロオートメーション6軸ロボットアーム(例:このチュートリアルで使用するMecademicのMeca500)を使用する場合、ロボットのツール(エンドエフェクタ)を様々な位置で位置決め・姿勢制御することに関心があるはずです。したがって、特定のエンドエフェクタを特定の6軸ロボットアームに搭載した場合に到達可能な位置のセットを知りたくなるでしょう。おそらく「作業領域」「作業体積」「作業エンベロープ」「作業範囲」を示す図を求めるでしょう。しかし残念ながら、ここに示すような単純化された図、あるいはさらに悪いことに、いわゆるロボットのリーチだけを提示されることがよくあります。
ロボティクスにおいて、あなたが求めているものの正しい用語はワークスペースです。リーチとは、ロボットのリスト中心(ロボットの最後の3関節軸の交点)と第1関節軸の間の最大距離に過ぎません。上図の灰色領域は、第1関節の与えられた回転に対するリスト中心の到達可能領域。この領域、あるいはこれを第1関節軸を中心に回転させて掃く体積は、ロボットのワークスペースではありません。特定のエンドエフェクタのツールチップでこの体積内の位置に到達できる保証はなく、ましてや任意の姿勢で到達できる保証はありません。実際、比較的長いエンドエフェクタを取り付けると、この体積内のどの位置にもツールチップで到達できません。
マイクロオートメーション6軸ロボットのワークスペースとは、そのロボットに搭載された特定のエンドエフェクタが達成可能なすべてのポーズ(位置と姿勢)の集合です。したがって、(1) どのエンドエフェクタを使用するか指定しない限り、特定の6軸ロボットアームのワークスペースを誰も教えられません。そして (2) そのワークスペースは6次元エンティティであり、一般的にグラフィカルに表現することは不可能です。
もちろん、ロボティクス分野ではグラフィカル表現に関する例外がいくつかあります。以下に示す6軸直交ロボットのワークスペースは、ツールチップの特定の選択に対してのみ記述が容易です。確かに、ロボットのエンドエフェクタのツールチップが3つの回転関節軸の交点と一致する場合、このマイクロオートメーション6軸ロボットは、そのツールチップを黄色の直方体内のどこにでも、絶対にどんな工具姿勢でも位置決めできます。
しかし、様々な実用的理由から、大多数の6軸産業用ロボットは直交型ではありません。例えば、上記の直交ロボットは位置決めの面ではワークスペースが非常に小さいです。典型的な6軸ロボットアームは、しばしば奇妙に垂直多関節ロボットと呼ばれますが、7つのリンク(剛体)が6つの駆動回転関節で直列に接続されています。これらの剛体の最初がロボットのベース、最後がロボットのフランジ(機械インターフェースとも呼ばれます)。また、第1関節軸は垂直、第2・3関節軸は水平、第4関節軸は第3関節軸に垂直、最後の3関節軸は通常1点で交差します。
産業用ロボットアームは一般的にツーリングなしで販売されますが、エンドエフェクタ(グリッパー、タッチプローブなど)が最終的にロボットのフランジに取り付けられます。ユーザーはこのエンドエフェクタに固定されたツール基準座標系を関連付ける必要があります。このツール基準座標系はフランジ基準座標系に関して定義されます。ツール基準座標系の原点をTCP(ツール中心点)と呼びます。最終的に、ロボットのベース基準座標系に関して、ロボットが特定のツール基準座標系をもたらせるポーズの集合に関心があるはずです。したがって、ロボットのワークスペースとは、ロボットのツール基準座標系が達成可能なポーズの集合です。
典型的なマイクロオートメーション6軸ロボットアーム(Meca500など)では、どのエンドエフェクタでも、TCPの各実現可能位置に対して、到達可能なツール姿勢の範囲は完全に異なります。これは機械的干渉、関節リミット、リンク長制限によるものです。典型的な6軸ロボットアームの位置決めと姿勢制御能力のこの高い結合に加え、これらのロボットにはいわゆる特異点があります。特異点では、ロボットは特定方向に動けません。これは数学的問題ではなく物理的ブロックであり、上記の直交ロボットを含め、絶対にすべてのマイクロオートメーション6軸ロボットアームに特異点があります。例えば、Meca500のすべての関節が0度(左図)の場合、ロボットのエンドエフェクタはベースy軸(緑)に平行な線に沿って動けません。この線に沿って動くには、関節4と6がまず反対方向に±90°回転する必要があります。
特異点はロボティクスにおいて非常に重要な現象(というより厄介事)で、別チュートリアルで扱います。ここでは、パスがロボットのワークスペース内にあっても(上記例のように)、特異点のためにロボットのツール基準座標系がそのパスを連続的に追従できない(TCPの動きに一時停止が生じる)可能性があると言うだけで十分です。
したがって、ロボット特異点はロボットのワークスペースの使用可能部分をさらに制限します。実際、典型的なマイクロオートメーション6軸ロボットアームのワークスペースは、特異点で分離された複数の特異点フリーワークスペース部分の組み合わせです。ロボットは関節モードでは全ワークスペース内でどこへでも移動可能ですが、直交モード(TCPが特定パスを連続追従)では特異点フリーワークスペース部分の一つ内でのみ移動可能。
これらの特異点フリーワークスペース部分のそれぞれは、特定のロボット配置に対応します。このトピックは次回のロボット特異点チュートリアルで扱います。現時点では、与えられたポーズが現在のロボット配置では到達不能に見えても、別の配置なら到達可能かもしれないことに注意してください。例えば、下図のツール基準座標系ポーズは8つのロボット配置の一つでのみ達成可能。しかし、8つの特異点フリーワークスペース部分のうち一つだけ(一つの配置モードのみで作業)を考慮するのはよくある間違い。x, y, z座標とオイラー角でポーズを指定しMovePoseコマンドを使えば、ロボットが自動的に最適な配置を見つけます。残念ながら、ユーザーは通常、ポーズ指定ではなくジョグ操作でロボット位置を教示します。
多くの場合、ユーザーは特定アプリケーションで達成すべきエンドエフェクタポーズのセットをすでに持っています。例えば、ワークをコンベアから取り、カメラ前で様々な姿勢で提示し、別のコンベアに置く。カメラの最適配置、グリッパーの最適取付、フィンガーの最適設計を見つけるのは自明ではありません。残念ながら現時点では、最適セル設計を見つける市販の自動手順はなく、試行錯誤のみ。
幸い、実際のセットアップは不要で、RoboDKのようなシミュレーションソフトウェアが使用可能。それでもロボティクススキルが必要で、そうでなければ試行錯誤に多大な労力を費やすことになります。以下では、ロボットのワークスペースを最大限活用するための10のガイドラインを示します。Meca500を例に使用しますが、これらのガイドラインは典型的なマイクロオートメーション6軸ロボットアーム全般に適用可能です。
ガイドライン 1: TCPをロボットのフランジにできるだけ近づける
検査では、広い範囲の姿勢でワークをカメラ前で提示することがよくあります。このようなアプリケーションでは、ツール基準座標系をフランジ基準座標系にできるだけ近づけるのが第一の経験則です。つまり、検査対象ワークをロボットのフランジにできるだけ近い位置でグリップできるグリッピングシステムを設計する必要があります。
弊社オプション電動グリッパーには、上図のようにグリッパーを取り付けるアダプタプレートが付属。しかし、用途によってはグリッパーのフィンガーと第6関節軸を同一平面上にするか、第6関節軸に沿ってグリッパーを取り付ける(この動画参照)独自アダプタプレート設計が良い場合も。L字型フィンガー使用も選択肢。
ガイドライン 2: パス追従時以外は直交モードで動かさない
検査では、ワークを様々な姿勢で回転させる必要がよくあります。MoveLinRelTRFコマンドや直交モードでのジョグ操作が簡単ですが、回転経路上に特異点があると両アプローチとも失敗します(下図例)。この例では、エンドエフェクタをそのy軸(緑)周りに90°回転できません。関節4と6の軸が揃ってしまう特異点があるため。
したがって、オイラー角の使い方を学びMovePoseコマンドを使用すべき。あるいはRoboDKを使用。シミュレータなので、直交ジョグモードで特異点を通過可能。特異点に関わらず、TCPを特定パスに追従させたい場合以外は、常にMovePoseまたはMoveJointsコマンドを使用。これらのコマンドは一般的に最速サイクルタイムをもたらします。
ガイドライン 3: ケーブルで関節6が過度に制限される場合、関節1、4、6の軸を揃える
関節6は機械的に無制限ですが、弊社グリッパーのようにケーブル付きエンドエフェクタを使用する場合、関節6の可動範囲は約±180°以下に制限されます。より多くの範囲が必要なら、関節4と6、あるいは関節1、4、6の軸を揃えます。もちろんこの配置は特異点になるため、これらの一致軸周りの回転にはMoveJointsコマンドを使用する必要があります。
ガイドライン 4: ケーブル付きエンドエフェクタ使用時、関節6をできるだけ0度に近づける
可能な限り、望ましいポーズで関節6をできるだけ0度に近づけます。例えば、関節6が170°のロボット位置でワークをグリップし、MovePoseコマンドを実行すると、関節6はおそらく大きく回転します。新しい望ましいポーズで関節6が190°になりうる場合、ロボットは自動的に最後の関節を正方向20°ではなく負方向340°回転させます。
ガイドライン 5: 幅広い姿勢が必要なら、TCPを関節1の軸上に配置
広い範囲の姿勢をカバーする必要があるなら、TCPを関節1の軸上に配置すべき。この配置では、関節1軸周りに±175°、関節6軸周りに±180°回転可能。ロボット手首中心が関節1から遠いほど、ロボットの姿勢能力は低下します。
ガイドライン 6: すべてのロボット配置を試す
到達すべきエンドエフェクタポーズの一つ以上で、ロボットが特異点に近すぎる場合があります。検査アプリケーションなら問題ないかもしれませんが、ワークをピック/プレースする場合、最終ポーズへの直線的な到達・離脱が必要なことが多い。そんな時は、すべての可能なロボット配置をテストし、特異点から最も遠いものを選択。例えば下図では、左配置は特異点に近すぎる(軸4と6がほぼ揃っている)が、右配置は十分に離れています。
ガイドライン 7: 到達可能性だけでなく他も考慮
前述の通り、マイクロオートメーション6軸ロボットアームのワークスペースは、特異点で分離された複数のワークスペース部分の組み合わせです。その上、すべての到達可能ポーズが等しく「良い」わけではありません。6軸ロボットアームのワークスペースは、速度や精度などの性能基準で非常に不均一です。直交モード移動時は特異点からできるだけ遠くにいる必要があると既述。さらに、ロボットアームがより伸びているほど精度が低下(よりフレキシブルになる)し、ツールチップの振動収束により時間がかかります。
ガイドライン 8: 6自由度不要ならロボットの冗長性を活用
多くの場合、5自由度で十分。例えば、エンドエフェクタがグルーディスペンサやスピンドルなら、針やシャフト軸周りの姿勢制御は不要なことが多い。また、軸対称センサ(カメラなど)でワーク検査する場合、センサ軸周りの回転を任意にできることが多い。これらの場合、関節6の軸をツールやセンサの対称軸と揃えないようし、達成すべき各ポーズに対して無限にあるロボット位置の中から最適なものを選択。最適とは、特異点から遠く、かつ前後の目標ポーズに最も近いもの。
ガイドライン 9: 絶対必要でない限り、ロボットを直立姿勢で固定
ほとんどの産業用ロボットと同様、Meca500はあらゆる向き(逆さま、壁面など)で取り付け可能。非直立取り付けの唯一の問題は、非常に堅固な固定具が必要で、セルがより大掛かりで高コストになること。したがって、直立固定を試してから非直立を検討すべき。
ガイドライン 10: 七度測って一度切れ
英語のことわざに「二度測って一度切れ」がありますが、ロボットセル設計ではロシア版「七度測って一度切れ」を採用すべき。セルが比較的複雑、またはロボットワークスペースが制約されているように見える場合、ロボットシミュレーションパッケージを使用し、満足できる解が見つかるまで多くの設計イテレーションを実施必須。しかし、シミュレーションのみに頼らないこと。RoboDKのような汎用シミュレーションパッケージは、ロボットの正確な振る舞いをシミュレートしません。例えば、RoboDKでは可能な特定直線運動が、特異点のため実機では不可能な場合があります。したがって、実機でもプログラムを試す必要があります。
結論として、アプリケーションが少数の反復動作のみでない限り、ロボットのワークスペースを完全に理解し、ロボットセル設計に相当な時間を費やす必要があります。ロボットセル設計は、すべてのロボット動作を可能にするだけでなく、サイクルタイムや他の性能基準(精度、エネルギー消費)を最適化することでもあります。
自動制御システム
- 産業用ロボットの設計・製造・未来:人間を超える精度と持続性
- DIY Wall-E 風 Raspberry Pi CD ボックスロボット
- ローリングアラームロボット:Raspberry Pi と Google カレンダーで動くスマートモバイル目覚ましシステム
- Windows 10 IoT Coreで音声制御コンピュータビジョンロボットを構築
- ROSロボット:Raspberry Piでターミナル操作ナビゲーション
- 飲料ロボットの技術・自動化・業界役割:バブルティー・コーヒー自動化の最前線
- Star Automation、NPE2018で書道ロボットを披露
- Schunk、ノースカロライナ州モリスビルでロボットグリッパー組立拡大:ローカル生産とカスタマイズ強化
- Wittmann Battenfeld、高クランプ力成形向け新ロボットラインWX153を発表
- CNCルーター軸数選び:3軸 vs 4軸 vs 5軸 徹底比較ガイド
- 適切なCNCルーターの選び方:3軸 vs 4軸マシン