



製造業者が知るべき4つの主要ロボットタイプ
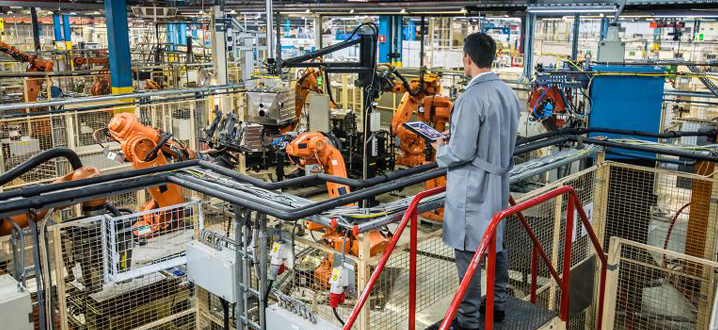
この記事は元々IndustryWeekに掲載されました。ゲストブログ投稿者は、MEPナショナルネットワークの一員であるCatalyst Connectionのテクニカルサービスシニアコンサルタント、マット・ミナー氏です。
最近、製造業界ではロボットについて、そしてそれらが今日の市場で製造業者が直面する課題(生産性向上、熟練労働者不足など)の解決にどう役立つかについて、多くの話題が出ています。
しかし、アナリストや自動化の専門家が「ロボット」という言葉を使うとき、彼らは具体的に何を意味しているのでしょうか?そして、さまざまなタイプのロボットが実際の製造オペレーションをどう改善できるのでしょうか?ロボットに興味はあるが一度も扱ったことがない中小製造業者にとっては、ロボットが自社施設にどうフィットするかを想像するのは難しいかもしれません。ここでは、すべての製造業者が知っておくべき4つの産業用ロボットタイプの概要を紹介します。

1. 垂直多関節ロボット(アーティキュレーテッドロボット)
垂直多関節ロボットは、多くの人が「ロボット」と聞いて思い浮かべるタイプです。CNCフライス盤と同様に、回転点または軸の数で分類されます。最も一般的なのは6軸垂直多関節ロボットですが、4軸と7軸のモデルも市場にあります。
柔軟性、器用さ、リーチの長さにより、垂直多関節ロボットは、工作機械へのワーク供給(マシンテンディング)など、非平行面にまたがる作業に最適です。工作機械のコンパートメント内部や障害物の下に容易に到達してワークピースにアクセスできます(7軸ロボットの場合は障害物の周りにも到達可能)。
シールドされた関節と保護スリーブにより、クリーン環境でもダーティ環境でも優れた性能を発揮します。天井やスライドレールなど、あらゆる面への取り付けが可能で、幅広い作業オプションに対応できます。
同じペイロードの他のロボットタイプと比較して、垂直多関節ロボットはその洗練さゆえにコストが高くなります。また、より複雑なキネマティクスと相対的に高いコンポーネント質量のため、非常に高速なアプリケーションには他のタイプほど適していません。

2. SCARAロボット
選択的コンプライアンスアーティキュレーテッドロボットアーム(SCARA)は、2つの平行面間の操作(例:トレイからコンベアへの部品移送)を実行するための優れた、かつコスト効率の良い選択肢です。SCARAロボットは垂直方向の剛性により、ピン挿入などの垂直組立作業で、バインド(噛み込み)なしに優れた性能を発揮します。
SCARAロボットは軽量で設置面積が小さく、狭いスペースでのアプリケーションに最適です。非常に高速なサイクルタイムも実現できます。
固定スイングアーム設計は特定の用途では利点となりますが、治具、ジグ、工作機械など、ワークセル内のオブジェクトの周りや内部で作業する必要があるタスクでは制約となります。

3. デルタロボット
「スパイダーロボット」とも呼ばれるデルタロボットは、ベースに取り付けられた3つのモーターを使って制御アームを駆動し、手首を位置決めします。基本的なデルタロボットは3軸ユニットですが、4軸と6軸モデルも利用可能です。
アクチュエーターを各関節ではなく、固定ベース上またはその近くに配置することで(垂直多関節ロボットの場合とは異なり)、デルタロボットのアームを非常に軽量化できます。これにより高速移動が可能となり、軽量ワークを扱う超高速作業に最適です。
デルタロボットを他のタイプと比較する際の重要なポイント:デルタロボットのリーチは通常、作業範囲の直径で定義されます。一方、垂直多関節やSCARAユニットではベースからの半径で定義されます。例えば、リーチ40インチのデルタロボットは、40インチの垂直多関節やSCARAユニットの半分のリーチ(半径20インチ)しかありません。

4. 直交ロボット(カーテシアンロボット)
直交ロボットは通常、特定のアプリケーションに合わせて組み立てられた3つ以上のリニアアクチュエーターで構成されます。ワークスペースの上部に配置されるため、床面積を最大限に活用し、幅広いワークピースサイズに対応できます。(2本の平行レール上に吊り下げられた構造物に配置される場合、直交ロボットは「ガントリーロボット」と呼ばれます。)
直交ロボットは通常、標準的なリニアアクチュエーターと取り付けブラケットを使用するため、「カスタム」直交システムのコストと複雑さを最小限に抑えられます。大容量ユニットは、他のロボット(垂直多関節ロボットなど)と「エンドエフェクター」として統合し、システム能力を拡張することも可能です。ただし、直交ロボットのカスタム性質は、設計、仕様決め、プログラミングを困難にしたり、「DIY」アプローチを意図する中小製造業者には手の届かないものにしたりする可能性があります。
直交ロボットは、障害物の中や周りに容易に到達できません。また、露出したスライド機構のため、粉塵や汚れの多い環境にはあまり適していません。
結論
自分で導入に取り組むにせよ、信頼できるシステムインテグレーターと協力するにせよ、利用可能なさまざまなタイプのロボットを知ることは、最適な機械を選択するのに役立ちます。さまざまなロボットタイプの能力とコストについて少し知っておくことは、情報に基づいた意思決定への重要な第一歩です。
市場にあるさまざまなタイプのロボットの違いについてさらに学ぶには、MEPナショナルネットワーク代表のCatalyst Connection(ペンシルベニアMEPの一部)から「製造業者のためのロボティクスガイド」をダウンロードしてください。これは中小製造業者が技術的変革をナビゲートするのを支援します。
産業技術
- 電気自動車用電池の3つの必須タイプ
- CEOが押さえるべきサプライチェーンの重要インサイト
- 雇用主が知るべきサプライチェーン法の4つの重要洞察
- アジャイルソフトウェア開発でビジネスが知るべき5つの本質的洞察
- 生産性を高める5つの主要な産業メンテナンス手法
- 機械技師がマスターすべき必須工具・メンテ・備品管理の実践ノウハウ
- オペレーター必携:5種類のTハンドルとその使い分け
- タワークレーン種類完全ガイド:建設プロジェクトに最適な選定を
- プレスブレーキオペレーターがマスターすべき4つの必須スキル
- 製造業が今すぐIoT資産管理を採用すべき理由
- すべてのIoTメーカーが採用すべき3つの必須セキュリティプラクティス