



V4スピードラインフォロワーロボット – Arduino Nanoベースの高度な自律走行
必要な部品
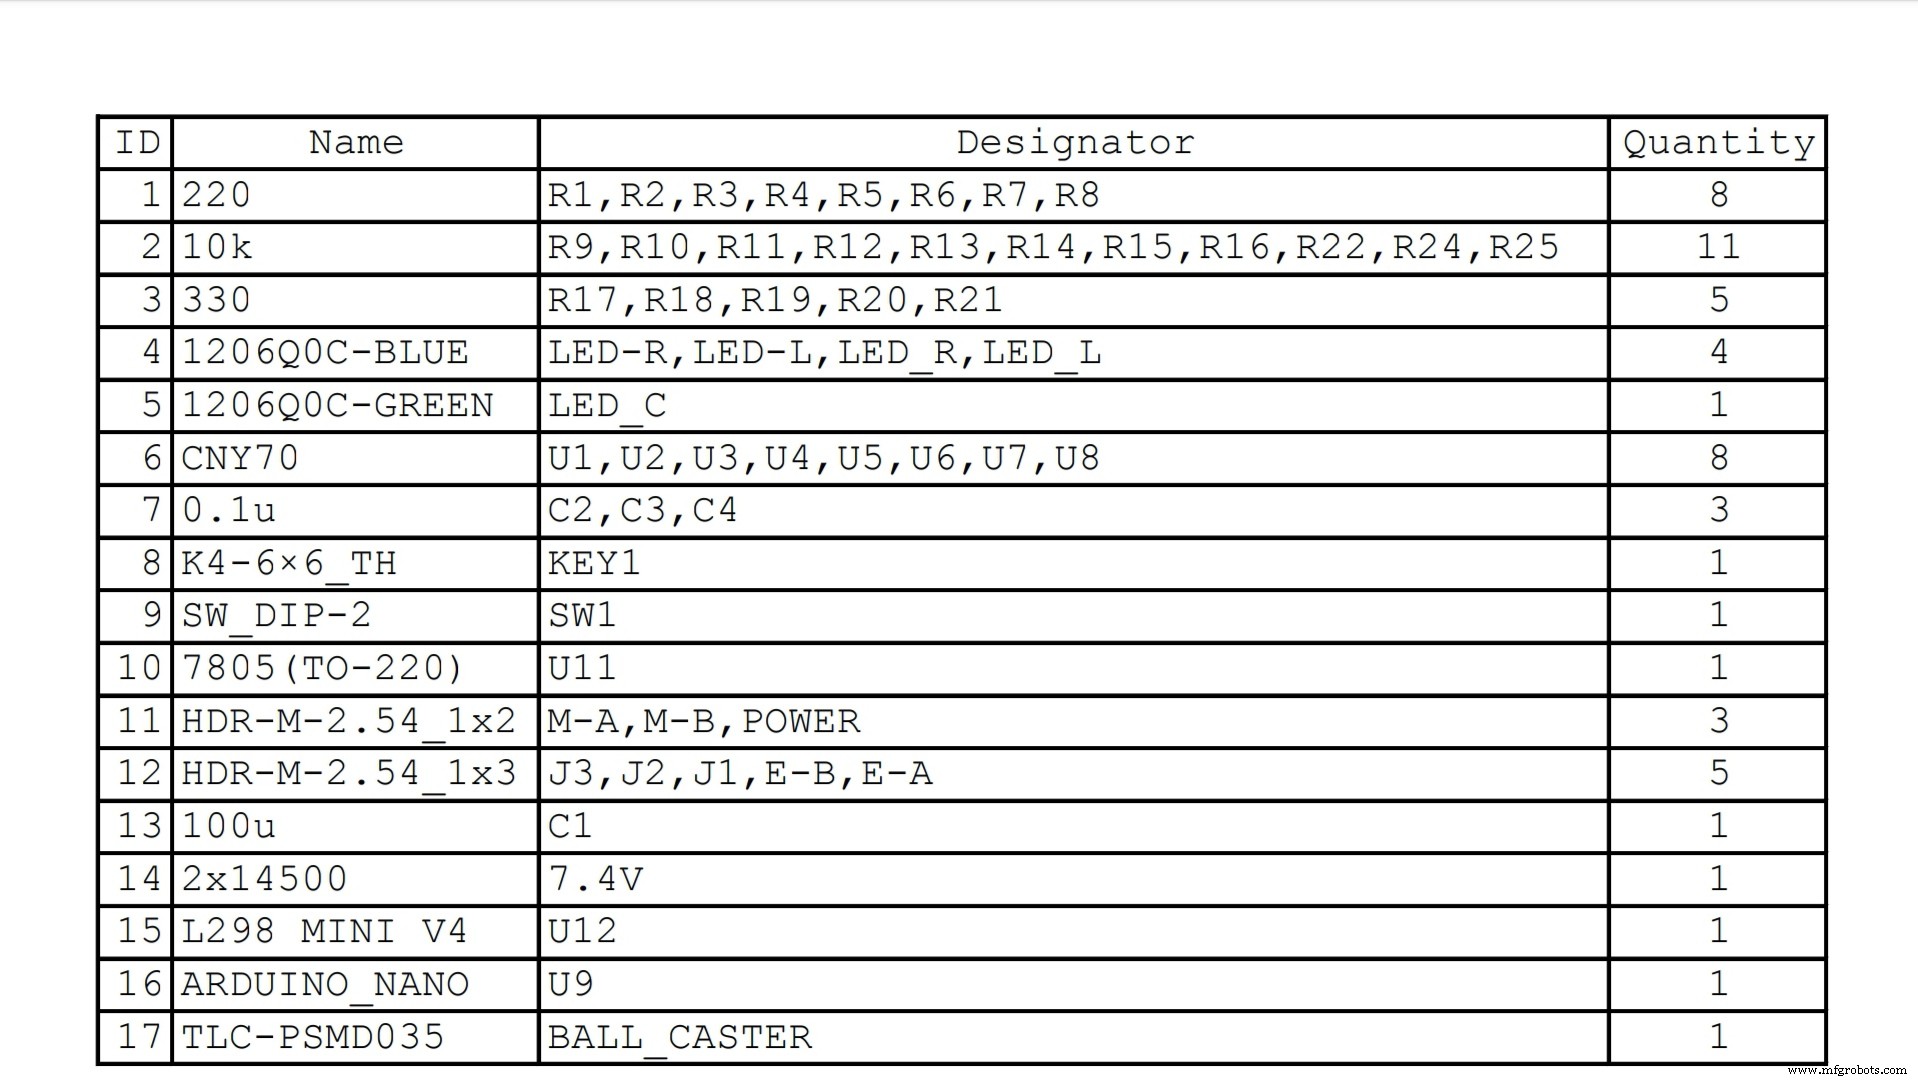
- JLCPCB製カスタムPCB ×1(シャーシ兼用)
- Arduino Nano R3 ×1
- ミニHブリッジ L298N (MX1508) ×1
- 6V ミニモーター ギアボックス付き ×2
- CNY70 反射型フォトセンサー ×8
- 7805 5Vレギュレーター ×1
- 電解コンデンサ ×1
- 1206 SMD 青色LED ×4
- 1206 SMD 緑色LED ×1
- 1206 SMD 抵抗 220Ω ×8、10kΩ ×11、330Ω ×5
- 40ピン ヘッダー オス ×1、メス ×2
- DIPスイッチ 2回路 ×1
- タクトスイッチ 12mm ×1
- 1206 SMD コンデンサ 0.1μF ×3
- ボールキャスター 3/8インチ ×1
- RD-34 ホイール ×2
- 14500 3.7V リチウム電池 ×2
- 単3電池ホルダー ×1
必要なツール
- はんだごて、鉛フリーはんだ、ヘルピングハンド(拡大鏡付き)、マルチツール/ドライバー
使用アプリ
- Arduino IDE
プロジェクト概要
自作ラインフォロワーロボット第2弾(Version 4)。前回と異なり、EasyEDAでPCBを設計し、基板自体をシャーシとして使用。JLCPCBで製造し、品質・納期ともに大満足。
3DモデルはTinkerCADで設計。動画で最終プロトタイプの走行を確認できます。
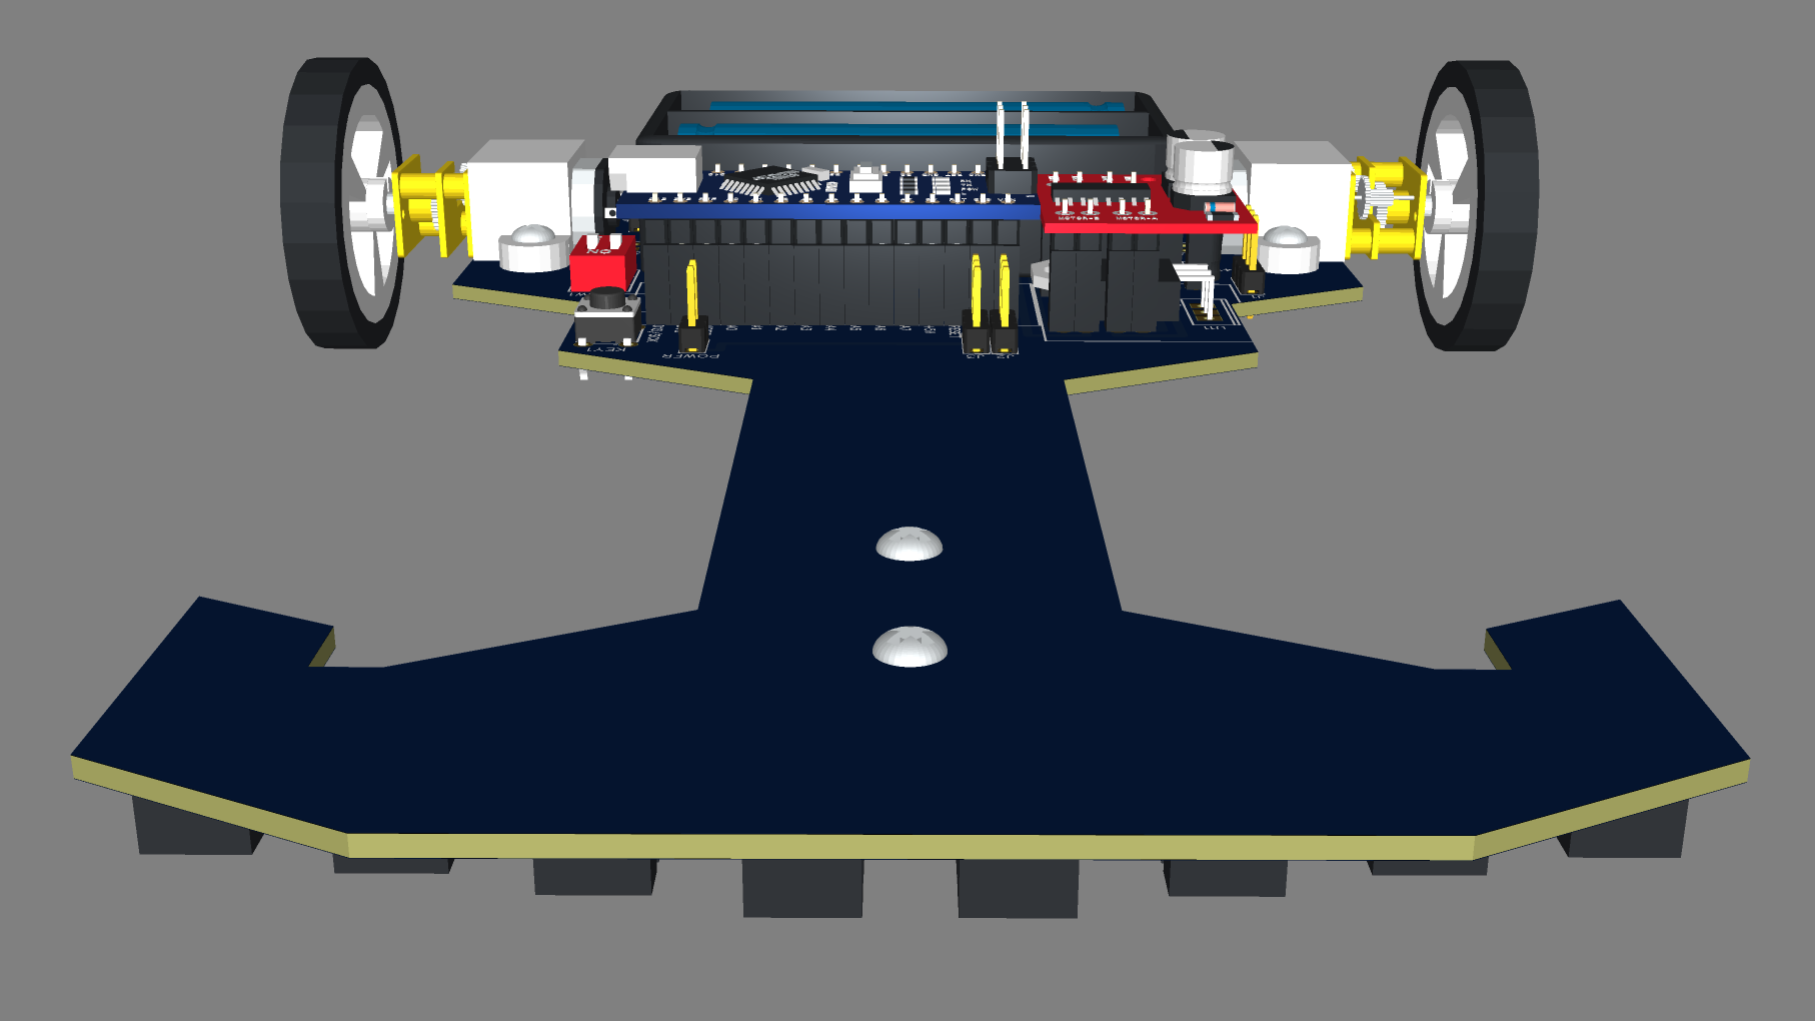
開発プロセス
- MX1508モータードライバー の単体テスト
- 8個のCNY70センサー をA0-A7でアナログ読み取り。キャリブレーションで白=0、黒=1000に正規化。位置を0-7000で算出し、比例誤差P(-3500〜+3500)を計算。最後に黒線を検知したセンサー位置を記憶し、ライン復帰に利用。
- 95%実装状態での走行テスト。最大消費電流200mA。
最新版PCBはJLCPCB製造準備完了。開封写真から組み立て、コード書き込みモード、センサーテスト、コース走行までを写真で記録。
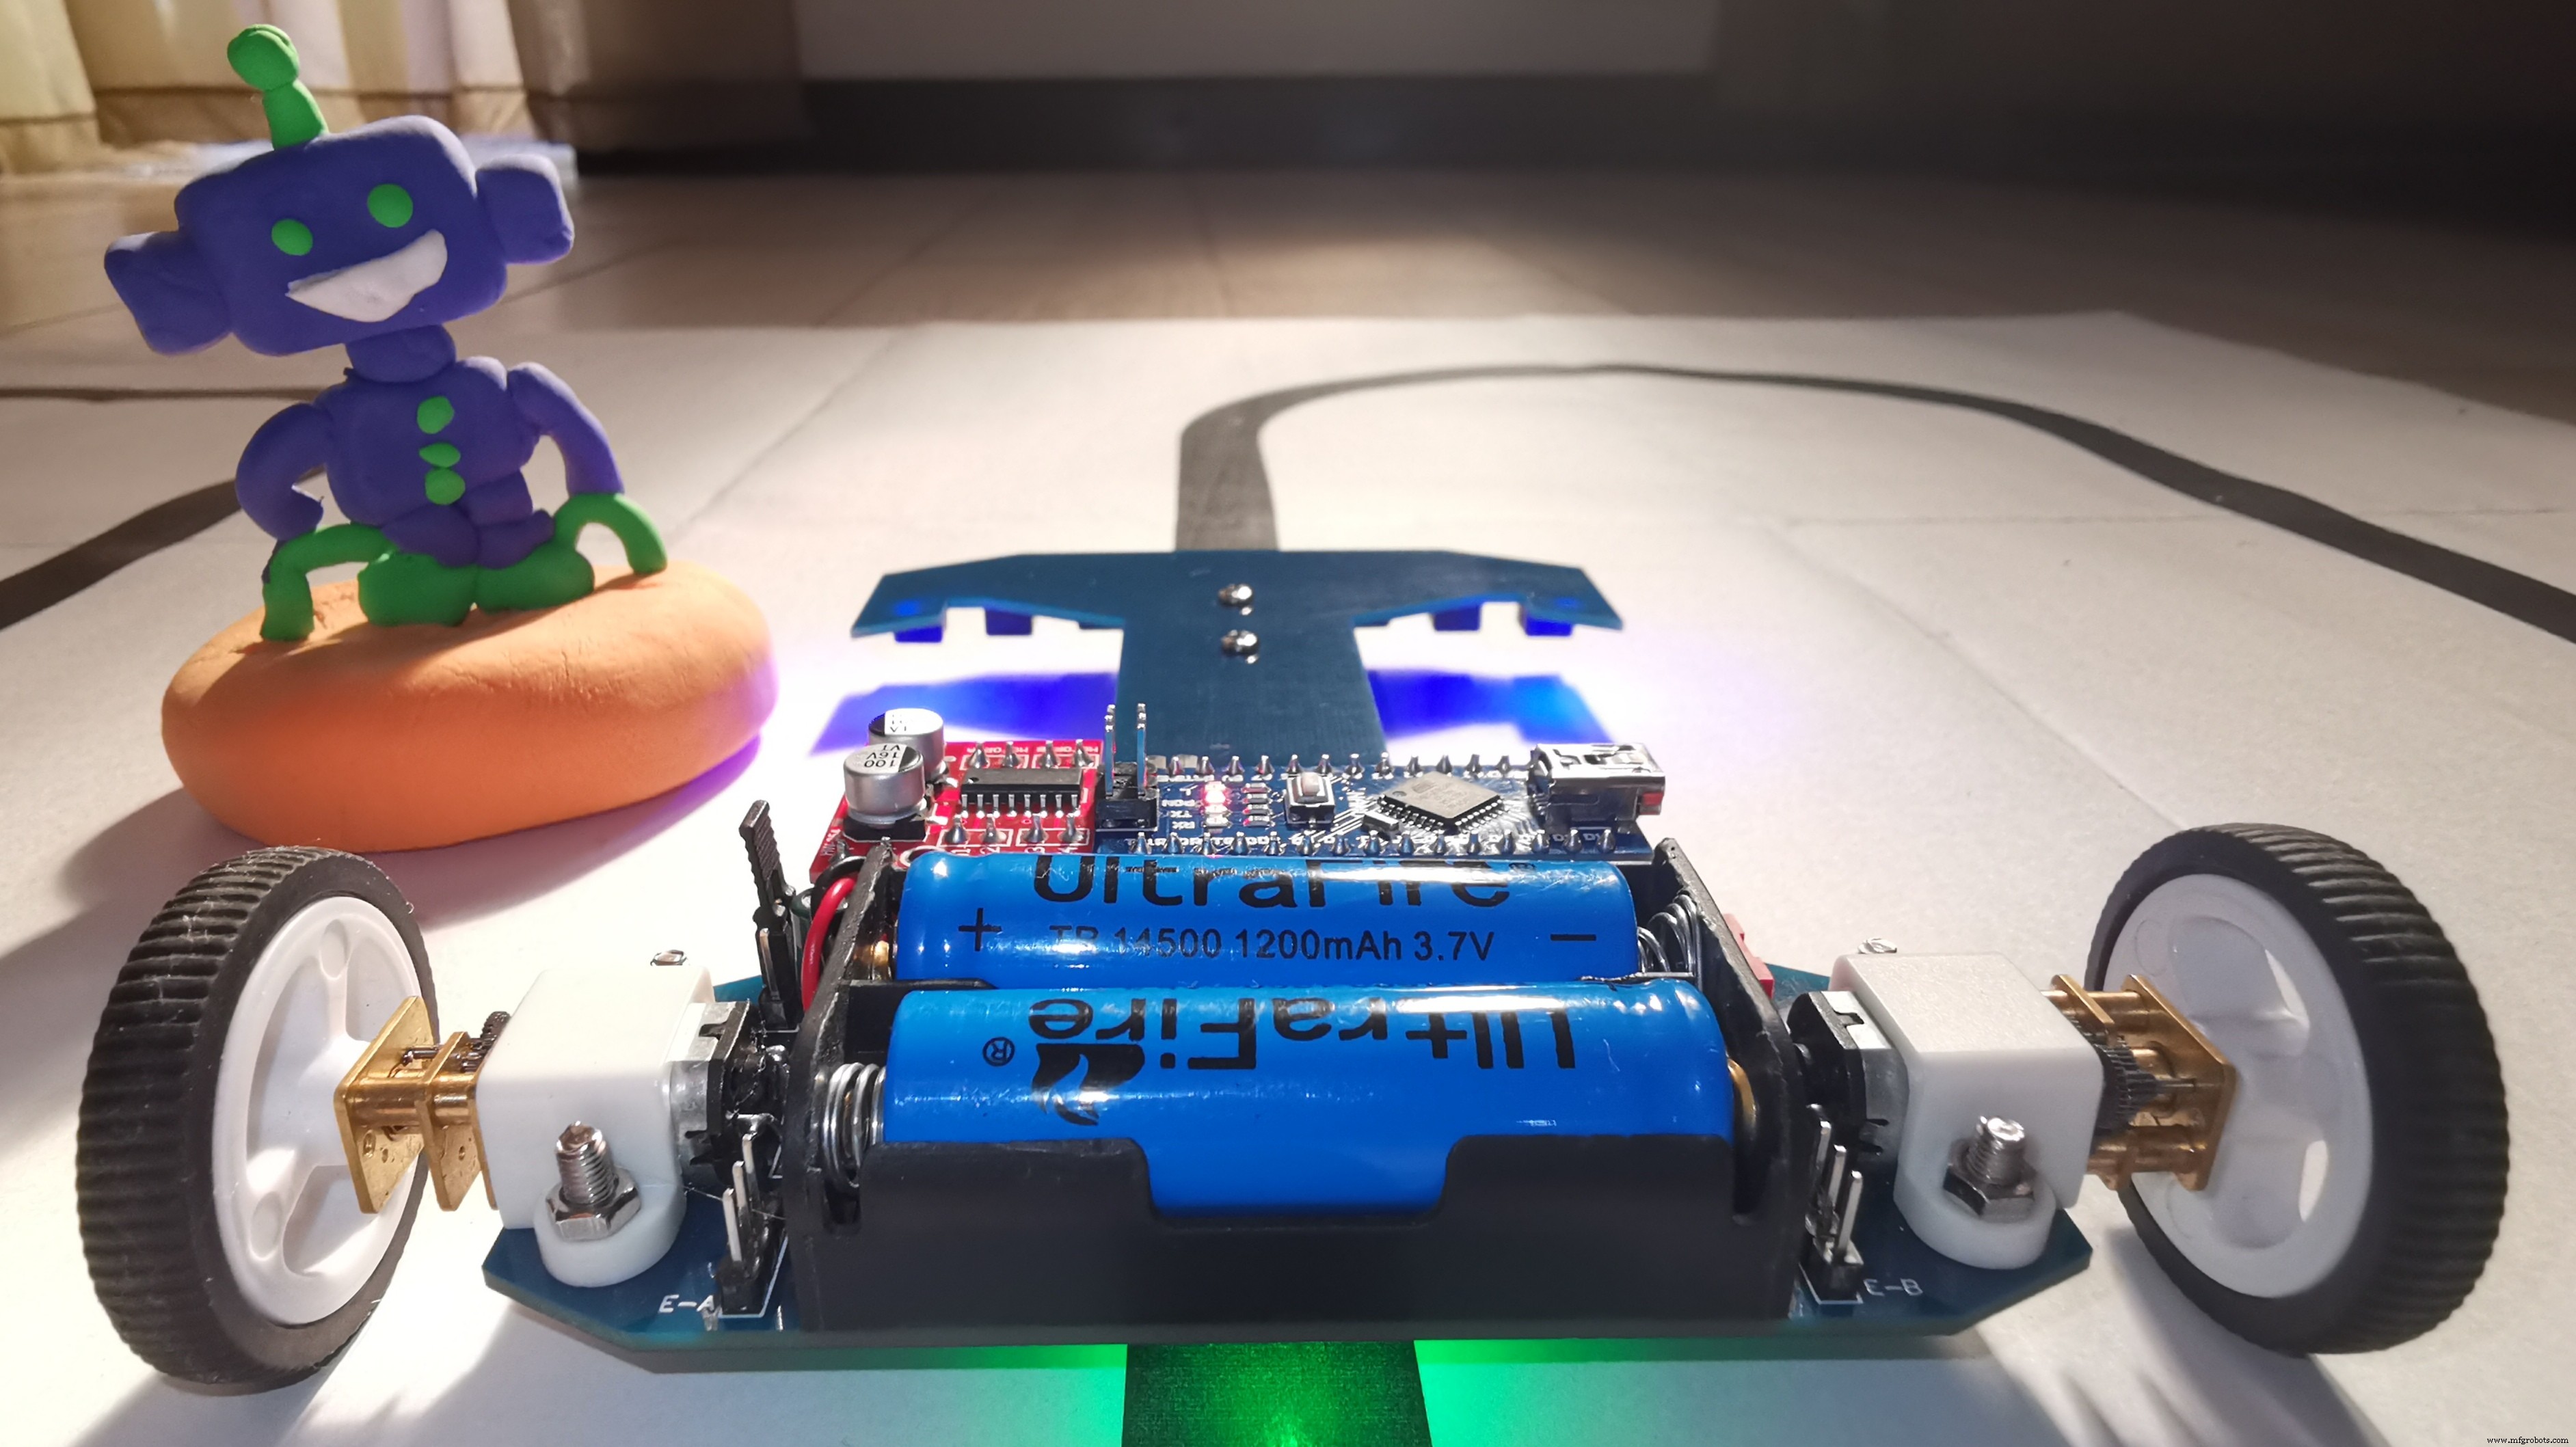
PID制御(完全版)でスムーズな補正とライン復帰を実現。今後もコード改良で更なる高速化を目指します。
Webotsシミュレーション
Webotsでロボットをシミュレートし、機械・ロジック両面で仮想テストを実施。物理ロボットの動作理解に役立ちます。
コード
Speed Line Follower Robot V4 制御コード
GitHub: リポジトリ
回路図
PCB設計ファイル(EasyEDA)を参照してください。
製造プロセス
- スピードメーター:機械式計器からデジタル表示への進化
- DIY Wall-E 風 Raspberry Pi CD ボックスロボット
- ローリングアラームロボット:Raspberry Pi と Google カレンダーで動くスマートモバイル目覚ましシステム
- EMAR Mini:Raspberry Pi 4搭載のコンパクト緊急支援オープンソースロボット
- Windows 10 IoT Coreで音声制御コンピュータビジョンロボットを構築
- ROSロボット:Raspberry Piでターミナル操作ナビゲーション
- 高速精密スリッティングライン:仕組みと必要性
- Sepro、Speed S5-25と協働Seprobotで射出成形ロボティクスを加速
- Wittmann Battenfeld、高クランプ力成形向け新ロボットラインWX153を発表
- ファナック、SCARAロボットライン拡充:6モデル、3-20kgペイロード、400-1100mmリーチ
- 成功する自動化のためのプレミアムロボットシミュレーションソフトウェアの主要機能