



最新熱間圧延ストリップミルの主要機能:高性能鋼生産のために
現代熱間圧延ストリップミル(HSM)の概要
熱間圧延ストリップミルの目的は、厚スラブを加熱・圧延し、幅広い厚み範囲の薄帯鋼(ストリップ)を製造すること。巨大設備で多額投資を要するため、数十年の寿命が必要。市場要求である幅広い鋼種、特に優れた冷間成形性と優越したストリップ特性を持つ高張力鋼・超高張力鋼(AHSS)に対応できる必要があります。以下の要件を満たす必要があります:
- 高稼働率、高生産性、高歩留まり
- 低メンテナンス要求対応
- 低エネルギー消費要求対応
- 現代顧客要求の厳しい厚み・形状公差を、強力な制御・調整で達成し製品品質向上。これら公差は各種国際規格より厳しい場合も
- より柔軟な圧延スケジュールで短納期と小ロット経済的圧延を両立
現代従来型HSMに組み込まれる主要機能
1. 再加熱炉:ウォーキングビーム炉
省エネ型ウォーキングビーム炉、コンピューター制御。スラブを目標温度まで均一加熱、スキッドマーク・コールドスポットなし、所要生産速度で。冷間・熱間スラブ両対応。
2. スケールブレーカー(除鱗機)
良好な表面品質達成に必須。最新ノズル技術採用、高圧水(最大400 bar)の高効率適用。通常クローズド設計で水飛散防止。
3. スラブサイジングプレス
粗圧延エリアのスラブサイジングプレスは従来エッジャーに対し技術的優位性。大幅幅減(最大350 mm)可能、スラブ中央まで明確に優れた貫通成形。フラットなドッグボーン形成でレスプレッディング減少とサイジング効率向上。スラブ頭部・尾部での特別短ストローク運転モードでクロッピング損失削減と歩留まり向上。連続鋳造機の鋳造サイズ種類をわずかな標準幅に削減可能、生産柔軟性向上。ストリップ全長の幅公差改善。
4. 油圧エッジャー調整システム
ストリップ頭部から尾部までの幅を制御。迅速な動的応答で頭部・尾部の高速修正動作可能、クロッピング損失削減と全長幅制御。最新世代エッジャーは追加電気機械調整システムなしの完全油圧設備。
5. コイルボックス
粗圧延機と仕上げ圧延機の間に設置、移送バーをコイル化し、材料蓄積と熱蓄積の両役割。アンコイリング時、移送バー尾部が頭部となり仕上げ圧延機へ進入。粗圧延機と仕上げ圧延機間距離短縮可能。移送バー仕上げ圧延機入側温度降下最小化。マンデレル付きとマンデレルレス両タイプあり。マンデレルレスコイルボックスはマンデレル型比較でコイル内周部の温度降下をさらに低減。サイドヒートシールド設置スペース確保、ストリップエッジ温度降下低減に寄与。コイルボックスを図1に示す。
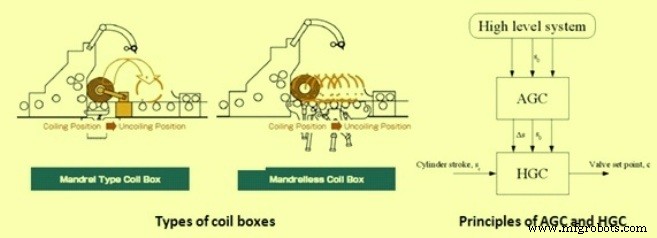
図1 コイルボックスの種類とAGC/HGCの原理
6. 自動板厚制御(AGC)と油圧ギャップ制御(HGC)
ワークロール間ギャップ、すなわちストリップ厚み制御は2段階・2制御モジュールで実施(図1)。第1モジュールがAGC、第2がHGC。AGCは上位システムから厚み設定値受信。ロール摩耗、ロール熱膨張、ストランド伸び、その他ギャップに影響する非計測量を計算・補償。パス中に厚み測定実施、AGCが使用。厚みフィードバックはPIコントローラー通過後、総ギャップ偏差に加算。モデル誤差補償と見なせる。この補償がHGCのシリンダー位置基準を変更。HGCには厚みフィードバック制御なし。HGCは2ワークロール間ギャップ制御。上位設定値をロールギャップ基準値として使用。シリンダー位置トランスデューサー測定値と現在補償値でロールギャップ計算。HGCは位置制御で、基準値と真ギャップを用いてストリップ厚み制御。
7. 自動幅制御(AWC)
垂直エッジャーに油圧AWCシステムをヘッドエンドからテールエンドまで設けることで優れた幅精度達成。油圧シリンダー駆動幅制御システム使用。頭部・尾部では短ストローク制御、その他ではAWCシステムとして機能。電気油圧サーボ弁で油圧シリンダー位置を精密制御。
8. ワークロールベンディング
HSMではバックアップロールが大径でワークロール支持と曲げ防止。しかし実態ではベアリングハウジング力が大きくなるとバックアップロールも曲がる。これによりワークロールへの力がベアリングハウジング寄りで大きく、ロール中央で小さくなる。ストリップは反力でロール中央に作用。これがワークロールを曲げ、ストリップ形状(プロファイル)に影響(図2)。ワークロールベンディングシステムでワークロールベアリングハウジングに対抗力を加えストリップ形状成形。大きなベンディング力でストリップをよりフラットに。ベンディング力は常時変化、基準力は圧延力関数として計算。各側4本油圧シリンダーで力発生。
9. 連続可変クラウン(CVC:ロールシフト技法)
プロファイル付きロール使用でストリップ形状変更の別手法。ロール軸方向シフトでロール間ギャップ変更(図2)。CVCはワークロールベンディングよりダイナミクス遅いが調整範囲広い。CVCとワークロールベンディングは相補的なので、現代HSMでは両方併用が標準。
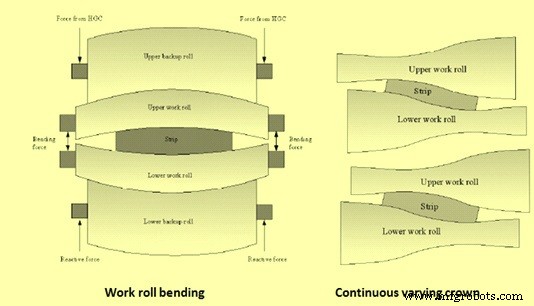
図2 ワークロールベンディングと連続可変クラウン
10. ロール偏心補償
ロール偏心は圧延機バックアップロール構造由来の周期的擾乱で製品厚み精度に影響。センサーで直接計測不能なため、測定厚み或いは測定圧延力から同定必要。上下バックアップロール径差大時、圧延力/厚みフィードバック信号使用偏心制御性能不十分。圧延中に偏心同定必要なためヘッドエンドから制御適用困難。ロール偏心補償制御では、圧延力1信号から上下ロール偏心をそれぞれ同定し、ヘッドエンドから制御開始。
11. ワークロール潤滑
ワークロールバレル潤滑で表面欠陥回避とロール摩耗低減。潤滑媒体塗布利点:スケール蓄積とワークロール表面剥離回避(最小ロールオイルで)、ストリップ品質向上、運転コスト削減、稼働時間延長、ミル限界拡大、エネルギー消費削減。
12. 集中冷却システムとエッジマスキング
ストリップ冷却システムは仕上げ圧延機圧延ストリップを冷却、仕上げ圧延機とダウンコイラー間のランアウトテーブル上に設置。ラミナーフローシステムとして上下両面設計、ラインサイドヘッドタンクシステム採用。冷却ゾーンを必要冷却バンクに分割:集中冷却バンク(高速冷却)、通常冷却バンク(定常冷却)、微細温度制御用冷却バンク。所望冷却パターンとコイリング温度(デュアルフェーズ鋼、TRIP鋼対応)達成。ラミナ冷却とエッジマスキングシステム組合せでストリップエッジ過冷却防止、ストリップ幅方向応力差最小化。
13. 高度ダウンコイラー
ランアウトローラーテーブル終端に油圧調整可能エントリーガイド設置、ストリップをセンタリングしてダウンコイラーへ導入。仕上げ圧延速度で走行するストリップをピンチロールユニットが確実に把持、コイルマンデレルへ誘導。ダウンコイラー特長:油圧駆動ラッパーロール、制御油圧マンデレル拡張、ギャップとマンデレルロールの自動校正・精密油圧調整、ストリップ寸法・材質に応じたラッパーロール力制御限定、2〜3巻後ストリップヘッド張力構築。
製造プロセス
- ホットドッグ:歴史、製造、栄養、未来のトレンド
- 熱気球:モンゴルフィエ兄弟から現代フライトまで
- バイオリン弓の職人技:歴史、材料、製造工程
- Sprout: Arduino搭載・高機能自動給水プランター「スプラウト」
- Arduino NanoでNeoPixel LEDマトリクスを自作:ステップバイステップガイド
- モダンジュークボックス:Raspberry Pi & Arduino LEDミュージックプレーヤー
- コークス乾式消火(CDQ)による効率的なエネルギー回収と環境負荷低減
- 熱間圧延炭素鋼ストリップの酸化スケール除去:効率的なピックリング技術
- 最新棒鋼・軽形鋼圧延ミルの主要革新技術
- 温水循環ポンプの基礎:仕組み・用途・省エネのポイント
- ベンチトップミルドリル解説:特徴、用途、メリット