



自動車用鋼棒・線材向け高度なビレット検査・調質技術
ビレット検査・調質設備
鋼棒や線材の相当部分は、二次・三次加工を経て自動車の安全関連部品に使用されます。これらの鋼材には、二次・三次加工時の加工性や機械部品としての使用条件を考慮し、多様化する品質要求が求められています。また、鋼棒・線材の全長にわたる品質保証の必要性も高まっており、製鋼所には極めて厳しい品質基準の適用が求められています。このため、鋼棒・線材の出発原料であるビレットの検査・調質の信頼性が、一層重要になっています。
用途に応じて、ビレットには表面検査と調質が行われ、表面欠陥を最小限に抑えます。標準的な検査方法は、白色光下での目視検査や、黒色紫外線照射下での湿式磁粉検査です。通常、製鋼所ではビレット表面をショットブラスト処理してスケールを除去し、検出対象の表面状態に応じて視認性を向上させます。表面欠陥は検出時にマークされ、それらの箇所が調質されます。調質方法は主に機械研削で、場合によってはスカーフィングが用いられます。
従来技術と連続鋳造ビレットの相違
圧延ビレット向けに開発された従来の検査技術(目視以外)は、長さ方向に顕著な成分を持つ欠陥、つまりシーム、圧延ラップ、タンギングなどの検出に特化していました。一方、連続鋳造ビレットには、ピンホール、コーナー裂け、往復運動痕、混入スカム、注湯中断、ダブルスキン、ラップなど、全く異なるタイプの欠陥が含まれます。これらの欠陥には、圧延ビレット検査装置で用いられる技術では対応できず、異なるタイプの検査装置が必要です。
ビレットの検査・調質は、バー・線材製品の品質保証において極めて重要な役割を果たします。ビレットの微小な表面欠陥が圧延時に引き伸ばされ、広範な製品欠陥となり、調質に多大なコストがかかるだけでなく、製品全長の品質保証が困難になるためです。したがって、製鋼所では機械化・自動化検査を導入し、検査時の人的感覚エラーを排除することで、ビレット検査・調質工程の欠陥検出能力を向上させる必要があります。
ビレット検査・調質ラインの構成と要件
ビレット検査・調質ラインは主に以下の設備で構成されます:
- ビレット受入
- ビレット移動用ローラーテーブル
- ビレット表面清浄用ショットブラストマシン
- ビレット矯正設備
- ビレット検査設備
- 自動ビレット研削機
- 手動ビレット研削設備
- ビレット切断設備
- ビレットマーキング
- ビレット排出用グリッド
このラインは以下の要件を満たす必要があります:
- 在庫または連続鋳造機から直接搬入される材料との完全な統合運転、調質工程全体を通じた恒常的な材料追跡、ラインからのビレット排出までを保証
- ショットブラストによる一次調質でミルスケールと浅い表面欠陥を除去し、検査に適した表面仕上げと外観を提供
- 調質前の正確な検査でいかなる欠陥も見逃さない
- オペレーターが装置エリア内に入る必要のない、安全で快適なユーザーフレンドリーな検査用インフラと作業ステーションの提供
- 欠陥データの確実な記録、研削ユニットへの精密かつ効果的な伝達による完全自動調質サイクルの実現
- 欠箇所に最も近い最小限の材料除去により、ユーティリティ(電力など)と消耗品(砥石など)の両面から生産コストを削減
- 連続鋳造品質監視システムとインターフェースするハードウェア・ソフトウェアツールの提供による情報交換、予測分析の実践によるサイクルと生産性の改善
- 幅広い表面温度範囲での運転により、研削段階での高い金属除去率のメリットを享受
現代的な検査・調質システム
機械化・自動化検査を採用した現代的なラインでは、検出された欠陥が自動塗布スプレーにより発生位置に正確にマーキングされます。許容範囲を超える表面・内部欠陥を持つビレットは自動的に修理用に選別され、長さ基準による自動選別も可能です。
最新のインライン表面欠陥検査システムは、最終製品の用途に応じて変わる基準に従い、高い精度と信頼性で欠陥を検出します。検査基準は、材料のさらなる加工に影響のない表面不均質を検出せず、製品が欠陥許容基準の面から顧客の品質要求を満たすよう選定されます。
検査技術
主な検査技術(図1)は以下の通りです。
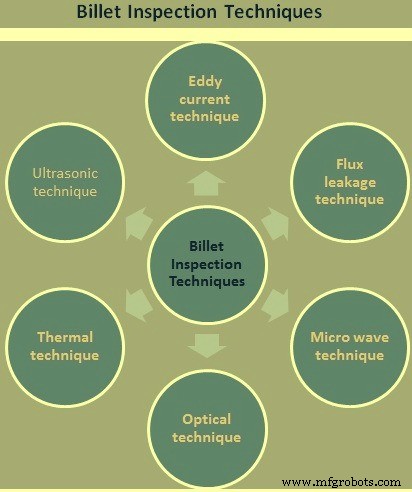
図1 ビレット検査技術
渦電流技術
常温・高温での圧延製品検査に確立されています。検出器が被検材料に近接するため高温では工学的課題が増大しますが、圧延温度での実用システムで克服されています。
連続鋳造ビレット検査への適用では、ピンホール型欠陥に対応するため1〜2mmオーダーの検査ピッチが必要です。一般的な方法は、ビレット表面上方に高速回転ディスクを配置し、渦電流プローブを搭載するものです。ディスクに6個のプローブを収容する場合、ビレット速度0.5〜1.0m/sで1mmオーダーのピッチを得るには6,000〜12,000rpmの回転速度が必要です。十分な分解能には小型プローブと1〜2mmの微小動作クリアランスが必要で、技術的課題が多く、ビレット長手方向に垂直な欠陥には不感です。ピンホール欠陥の分解能も疑問視されています。
代替案として、ブロック内に配列された渦電流プローブを移動ビレット表面上方に支持する方式があります。この配置は横方向フェイスクラック、往復運動痕、ダブルスキン、スラグ/スカムパッチ、注湯中断に感度があり、連続鋳造欠陥の一群に有用ですが、ピンホール検出は依然として課題です。
トレーリング渦電流プローブは横方向コーナークラックの特定に効果的で、縦方向コーナークラックにもある程度有効です。
磁束漏れ技術
磁束漏れに基づく磁粉検査システムは実証済みですが、冷間ビレットのみに適します。磁気センサーは表面を直接スキャンするか、接触テープで磁気像を別のスキャンヘッドに転写して間接的にスキャンします。いずれの場合も満足な検査のためにビレット温度制限があります。連続鋳造ビレットへの適用試みは極めて失望的で、ピンホール、横方向クラック、その他横方向成分を持つ欠陥が検出漏れし、虚偽マーキングレベルも非常に高いです。虚偽マーキングレベルは検出効率と同様に重要な特徴です。
渦電流技術で議論したスキャン間隔が同様に適用され、一般に機械的手段で横方向スキャンパターンを作るため、このアプローチは連続鋳造ビレットには不適切とされます。
マイクロ波技術
比較的新しい概念で、実験室環境での特定用途に適用された程度ですが、製鋼所でのビレットインライン検査への適用は独自と考えられます。検出器をビレット表面から数十mm離して設置可能で、機械的損傷感受性を低減できます。しかし検査領域が比較的大きいため、大面積欠陥や長さ10mm以上の縦・横クラックのみに反応すると予想されます。検出ヘッド単価が高いものの、検討に値するメリットがあります。
光学技術
検出器を材料表面から遠くに配置でき、通常ライン速度で製品全長を検査できるため、工学的観点からは容易な解決策です。
しかし、光学技術ベースシステムの大きな欠点は、欠陥の深さや重大度に基づく識別ができないことです。白黒画像の有無で判別するため、ビデオ情報の信号処理で各欠陥タイプと整合するパターンを確立する必要があります。また、必要な照度を得るために高強度連続光源が必要です。
熱技術
熱・赤外線カメラを圧延温度でのビレット検査に拡張するため多大な努力が払われてきました。放射・反射放射の様々な組み合わせ(カラー合成含む)が用いられ、最終目的は冷却前のオンライン熱矯正プロセス制御です。成果はさまざまですが、欠陥がかなり大きくないと検出できず、連続鋳造ビレットには不適切です。
最近、エルケム社から「サーモマチック」というより洗練された熱検査システムが登場しました。これはビレット検査向けに開発され、制御された方法でビレット表面に熱エネルギーを誘導し、感度の高い赤外線カメラで表面を観察、熱画像を相関させて縦方向シームを特定します。しかしビレット温度範囲が厳しく制限され、横方向欠陥に不感であるため、連続鋳造ビレットへの適用は限定的です。
超音波技術
他の欠陥からの散乱波による不明瞭化で欠陥分解能が低いです。表面波を用いて表面欠陥を特定する必要がありますが、従来法では通常のビレット速度・温度での適切な接触媒質の確保が問題です。また表面波発生には入射角の精密制御が必要ですが、連続鋳造材で一般的な表面状態ではこれが疑わしいです。結合問題を克服する代替案として電磁法がありますが、磁束漏れ技術で述べた欠陥検出の制約を受けます。
検査技術の選定
上記の通り、連続鋳造ビレットに比較的有用な3手法は(1)光学技術、(2)マイクロ波技術、(3)渦電流技術です。適切な照度の光学システムは、他手法が苦手とするピンホールなど微小欠陥領域を分解可能で、入射光条件下で浮き彫りになる他タイプ欠陥にも反応します。マイクロ波システムは動作クリアランスが妥当(約30mm)で、大面積欠陥と長さ10mm以上の縦・横クラックを通常分解し、往復運動痕と注湯中断痕も有意な応答を示します。渦電流プローブアレイは表面近く(約3mm)に配置必要ですが、横方向クラック、注湯中断、往復運動痕などの検出分解能でマイクロ波技術を上回ります。
ビレット調質設備
研削等による表面調質の根本的矛盾は、一方では要求品質を生み出すが、他方では歩留まり損失を生むことです。したがって、最も経済的なプロセス運営は、要求表面品質を確保しつつ歩留まり損失を最小化することです。
現在多くの製鋼所で一般的なのは、欠陥位置・深度の経験データに基づく全面研削です。比較的信頼性の低い検出システムで検査しても、特に高品質グレードでは全欠陥除去の安全側として全面研削が適用されがちです。
クラックを特定・選択的に除去できれば経済効率が達成できます。自動カメラ識別機能付きビレット検査システムは、あらゆる方向のクラックを信頼性高く再現性よく認識する独自のソリューションを提供します。さらにクラック位置を記憶し、データを下流の研削機に転送できます。
ビレット検査システムで識別されたクラックは、研削機オペレーターキャビンの表示装置に表示されます。ビレットが固定される研削テーブルの動きは表示装置と同期し、オペレーターはジョイスティックでクラックに接近・研削します。特殊照明システムが視覚チェックをサポートし、クラックが正常に研削されたかを確認できます。この組み合わせにより欠陥の手動選択研削だけでなく、欠陥率が閾値を超える場合の全面研削も可能です。適用研削方法の初期判断はクラック検出システムが行い、オペレーターが承認または上書きします。
自動検査・研削システムの場合、クラック検出システムで決定されたクラック座標を研削機制御システムに転送し、自動研削します。研削機は座標データで縦・横両方向からクラックにアプローチし研削作業を実行。オペレーターは工程監視のみです。
クラック除去検出システム(産業用カメラ、特殊照明、専用ソフトウェアの組み合わせ)でクラック除去の成否を自動制御できます。この組み合わせにより、部分研削・全面研削・ビレット丸みコーナー研削など、最高レベルの自動化が可能です。
自動運転に必要な材料追跡システムは、各ビレットに関連付けて検査結果とその後の研削プロセスを履歴として記録・保存することも可能にします。ビレット調質は、最終製品・用途までの全生産工程を通じた統合品質管理システムの一環となり得ます。各ビレットの検査データを記録するもう一つの利点は、データを上流生産プロセスに関連付けられることです。
製造プロセス
- 施設管理のモダナイズ:建設40%成長を見据えたキートレンド
- ANSI/ASHRAE/ACCA標準180-2008:HVAC検査・メンテナンスの包括ガイド
- トタル、SKFとインドネシアガスプラントの統合保全・検査戦略を策定
- 低コスト自律検査ロボット:設計、開発、フィールド検証
- エックスロボティクスと横河電機、危険環境向け先進検査ロボットを世界展開へ提携
- AIとロボティクスを複数検査システムに活用し、欠陥ゼロ生産を実現
- 機器試験・検査が不可欠な4つの理由
- 精度を解き放つ:ロボット検査が製造の品質と効率を高める
- オーバーヘッドクレーン検査:時期、理由、方法で安全を確保
- OSHAオーバーヘッドクレーン検査:必須の安全・コンプライアンスガイドライン
- 精密板金・部品解析のための高速2D/3D検査・リバースエンジニアリング