



航空宇宙産業の精密技術が革新的なアート制作を牽引
航空機一機あたり数千もの穴を開ける必要があることは、航空宇宙産業では周知の事実です。しかし近年、産業用ロボットによる穴あけ加工が導入され、製造コストの削減、生産性・信頼性・精度の向上が実現しています。鍵は、ロボットを用いていかにこのレベルの自動化を達成するかにあります。
最近、同じ自動穴あけ技術を応用して、見事なアート作品を制作するプロジェクトに携わりました。
自動ロボット穴あけは、現在、芸術やデジタルアートのプロジェクトでも活用されています。今回紹介するのは、Neoset DesignsのファブリケーションスタジオがアーティストRobert Longo氏のために制作した作品です。
この記事では、高度な自動ロボット穴あけを実現するための手順の一部を明らかにします。
唯一無二のアート作品
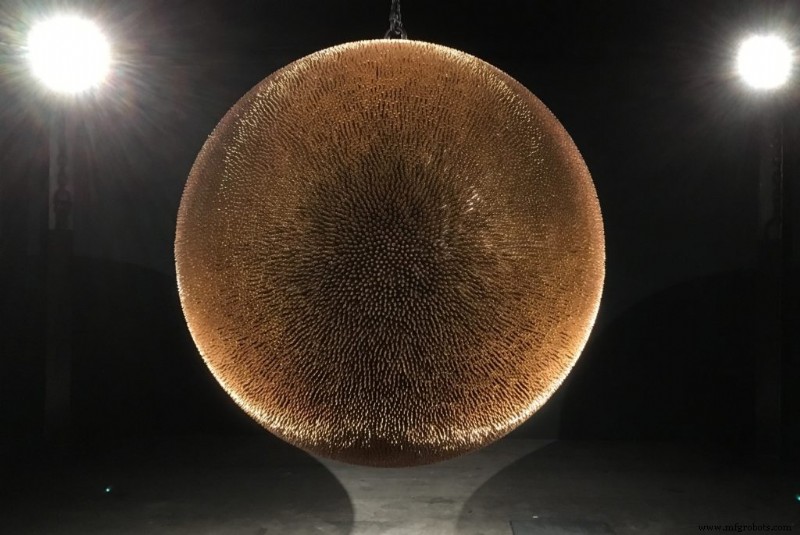
アーティストRobert Longo氏がデザインした「Death Star 2018(デス・スター2018)」と名付けられた構造物を制作するため、カスタム自動穴あけシステムが構築されました。
この作品は、過去25年間で米国における無差別銃乱射事件の犠牲者数の増加を表す、40,000個の研磨された銅製弾殻で構成された吊り下げ式の球体です。銃暴力の削減を支援するため、「Death Star II」の売上の20%はEverytown for Gun Safetyに寄付されます。
技術的課題:精密なロボット穴あけ
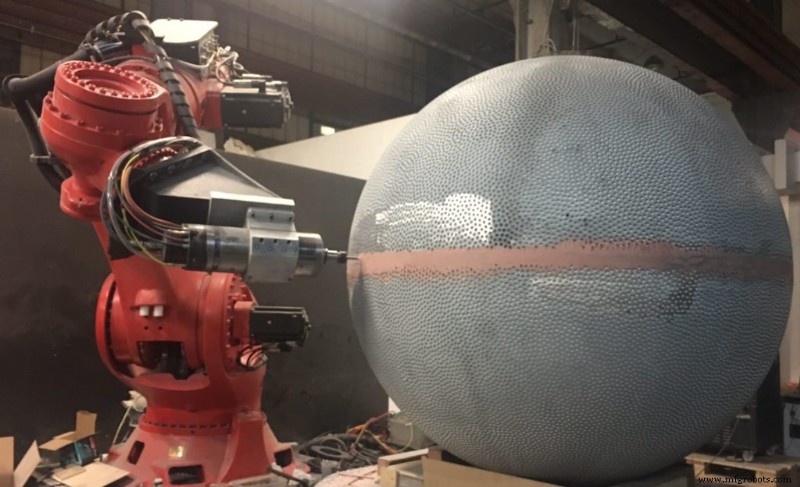
本作品はNeoset Designsのファブリケーションスタジオによって製造されました。最新のロボット穴あけ技術を用いることで、40,000個の穴を±0.150mmの公差内で、わずか2週間足らずで穴あけすることに成功しました。
単に穴を開けるだけなら簡単です。しかし、素早く正確な位置に穴を開け続けるのは困難です。主な課題は、所定の位置に正確に穴を開け、要求公差を維持し、かつ無駄な時間を発生させないことです。
ロボットを使えばプロセスを高速化でき、コスト効率の良いソリューションとなります。しかし、ロボットは精度が高くないというのが通説です。
今回のシステムには、市販されている最大級のKUKA Titanロボット、マシニングスピンドル、WEISSターンテーブルが採用されました。さらにCreaform C-Track測定システムを併用し、必要な精度レベルを達成しました。RoboDKソフトウェアをキャリブレーションとオフラインプログラミングに使用し、ロボットを0.150mm未満にキャリブレーションすることで、40,000個それぞれの穴位置に必要な公差をクリアしました。
舞台裏のイノベーション
産業用ロボットにおいて、Neoset Designsにとって「大きすぎる課題」はありません。彼らは適切なチームと機材を結集し、このユニークなアート作品を完成させました。
この1トンの弾丸球体を作るには、球体を2つの半球に分割する必要がありました。各半球は鋳鋼製で、これはロボットの機械加工・穴あけをより安定させるために重要です。穴あけの前に、各半球を機械加工して精度の高い完全な球面を形成しました。
内部構造とIビームアーマチュアの設計はProptogroupが担当しました。
元NASAエンジニアがNeosetチームの一員として、3D空間上の各弾丸(穴)の位置を示すポイントリストを作成しました。MATLABでカスタムアルゴリズムを開発し、すべての弾丸間の間隔が均一になるようにしました。
また、振動を最小限に抑えるための専用穴あけツールも設計されました。このツールは、ロボットフランジに取り付けられたミニ3軸CNCのように振る舞います。
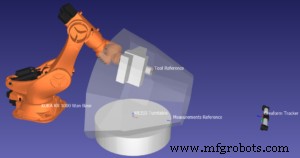
最後に、NeosetはRoboDKソフトウェアを用いてKUKA Titanロボットをキャリブレーションし、アダプティブロボット制御を実装して40,000ポイント(穴の座標)を穴あけしました。Pythonスクリプトとロボットドライバにより、RoboDKでリアルタイムのロボット補正が可能になりました。つまり、測定システムで精度を検証してからロボットが穴あけサイクルを開始します。精度が不十分な場合、C-Track 6D測定(位置・姿勢補正)を用いてロボット位置を補正します。この補正を各穴の穴あけ前に適用することで、0.100mm以下の精度を達成しました。
NeosetチームとともにRoboDK、MATLAB、Python APIを用いてこのユニークな穴あけシステムを構築できたことは、私にとって大きな喜びです。
産業用ロボット
- プロコ、ブロー成形PETボトル向け手頃な協働ロボット・パレタイザーを発表
- 食器洗いロボティクス:業務用厨房での効率的・安全な自動化
- 航空宇宙におけるCFRP複合材のドリリングとフライス加工の最適化
- 直交ロボット:高度な自動化を実現するスケーラブルなソリューション
- 自動化プロジェクトが失敗する理由:ヒューマンファクターの軽視
- 失敗ロボットプロジェクトのコストを顧客が負う理由─サプライヤー責任の必要性
- 産業自動化におけるロボットビジョンシステム投資の判断基準
- 事前設計ロボットワークセル選定の6つの重要要素
- プリエンジニアードロボットワークセル選定前の5つの重要評価ポイント
- 5G加速IoTを活用:柔軟なデータ統合アーキテクチャの構築
- McNAIR航空宇宙センター、Heraeus Noblelight Humm3を先進複合材製造に採用