



大学生がRoboDKで粉塵ゼロのロボット彫刻を実現:カスタムエンドエフェクタの挑戦
本当に粉塵ゼロのロボット彫刻は可能か? ドイツの大学生がRoboDKとカスタムエンドエフェクタで、木屑を工場に撒き散らさずにロボットフライス加工を実現。その方法とは。
彫刻は製造業でますます人気のタスクです。カスタマイズが多くの製品で標準化する中、彫刻はロゴやデザインを製品に容易に追加する手段です。ロボット彫刻は、わずかな追加作業で製品価値を高める簡単な方法です。ドイツの大学の学生が、RoboDKと協働ロボットを用いて木材彫刻システムを開発しました。特筆すべきは、粉塵と木屑を抑制する専用エンドエフェクタを備えている点です。
Jan Gosedopp氏の紹介
このプロジェクトは数年前、ドイツ・ハム・リップシュタット応用科学大学の工学士課程学生Jan Gosedopp氏によって、学士論文として開発されました。今このプロジェクトを取り上げるのは、ロボット彫刻が近い将来非常に人気になると見られるからです。例えばUniversal Robotsの担当者が最近、コボットアプリケーションの拡充リストに木材彫刻を追加検討中と発言しています。Gosedopp氏のプロジェクトは、Universal Robotのプログラミングと、粉塵除去機能付きカスタム彫刻エンドエフェクタの開発を含んでいました。
従来の木材彫刻のやり方
多くの加工作業と同様、自律彫刻の伝統的手法は専用CNC機械です。これらは入手容易で、市場に多くの競合機種があります。しかし一般的に不柔軟で、各モデルは特定の彫刻タイプにしか対応しません。別の彫刻プロセスへ切り替えるには、全く別の機械購入が必要になることもあります。
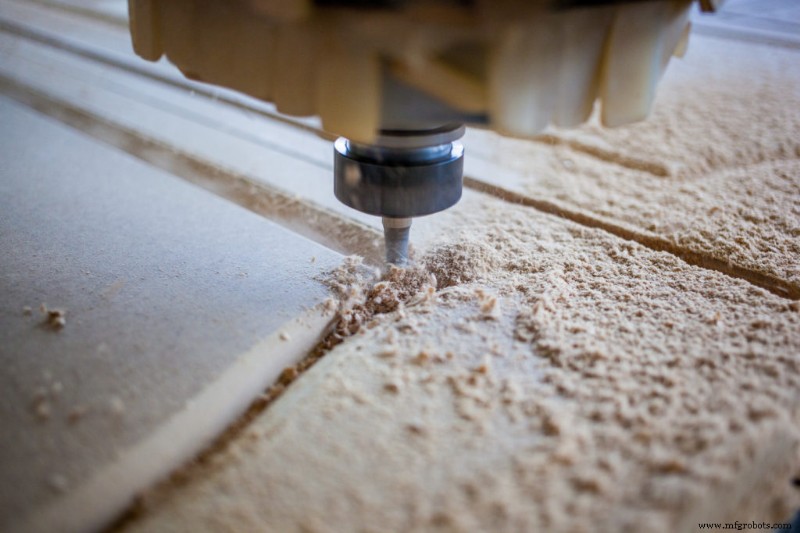
CNC彫刻機のプログラミング
従来型彫刻の課題の一つはプログラミングです。CNCエキスパートのJames Hamilton氏は「CNC機械はそのソフトウェア次第でしかなく、すべてのソフトウェアが等しく優れているわけではない」と述べています。使用ソフトウェアが機械の能力を制約するのです。一部CNCソフトは2.5Dフライスしかできません。彫刻では材料表面に2次元形状を切り込むだけなので通常は問題ありませんが、将来的に3次元形状へ進みたい場合は制約になります。Gosedopp氏は2.5Dロータリ彫刻(回転ルータ/フライスツールで木材に薄い溝を切る)を採用しました。
ロボット彫刻とは
Jan Gosedopp氏が取ったアプローチは、CNC機械を使わず、ロボット、具体的にはUniversal RobotsのUR10を使うことでした。CNC機械と比べ、ロボットは非常に柔軟です。実際、単一ロボットでほぼあらゆるタイプの彫刻プロセス……それ以外のタスクもこなせます。適切なロボットプログラミングソフトウェアがあれば、ロボットに別のツールを与えるだけで、容易に切り替えられます。
ロボット彫刻のプログラミング
プログラミングにはRoboDKを選択しました。この選択により、従来型CNC機械で起こりうる多くのプログラミング問題を回避できました。RoboDKの専用ロボットフライスウィザードを使えば、彼が必要とした2.5D彫刻が容易に実現でき、将来的に3Dフライスが必要になっても全く同じセットアップで対応可能です。彫刻パス生成にはSolidWorksとその無料アドオンHSMXpressを使用し、CAMパスを生成しました。プロジェクト当時、今年リリースされたRoboDKのSolidWorks用ツールバーは未提供だったため、GコードファイルとしてRoboDKへインポートしました。
粉塵ゼロ彫刻を実現するカスタムツール
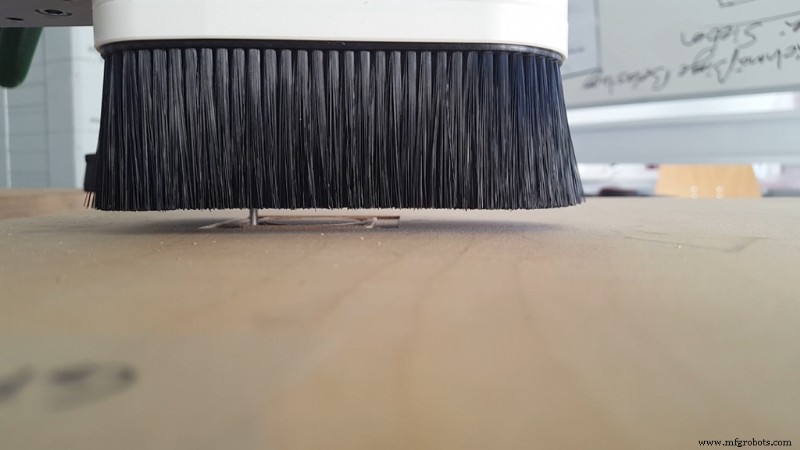
Jan Gosedopp氏のプロジェクトの核心開発の一つは、ロボット彫刻用のカスタム製エンドエフェクタです。このツールの興味深い特徴は、作業中にワークピースから粉塵と木屑を除去する要素を備え、クリーンな作業環境を実現している点です。
ロボット彫刻ツールの重要評価項目
学士論文の一環として、彼は2つの異なるエンドエフェクタ設計を評価し、タスク適合性で最良のものを選びました。評価カテゴリは以下の通り:
- UR3/UR10との互換性
- フライススピンドルのクランプ能力
- 集塵システムとの互換性
- 正確なセンタリングとアライメント
- フライススピンドルがロボットフランジとフラッシュ(面一)になること
- 側面ネジ穴による固定
- ツールのコンパクトさ
- 低製造コスト
2設計はよく似ており、ほとんどのカテゴリで同等評価でした。違いはフライススピンドルの取付方法と、ロボットフランジ上のツール位置のみでした。最終的に設計選定を決めた2要因は、製造コストの低さと追加固定用の側面ネジ穴の存在でした。
安全性
この種のツールでは安全性が重要懸念です。使用ロボットはコボットなので固有の安全機能を持ちますが、カスタムツールが追加の安全課題をもたらす可能性があります。Gosedopp氏は2つの安全側面に注力しました:
- 飛散物の危険 — 木屑と粉塵が彫刻作業から飛散し、人を傷つける恐れがあります。対策として、ツール周囲にブラシを設け飛散木屑を捕捉し、バキュームで粉塵を吸引します。
- フライススピンドルのワークスペースへ人の侵入 — コボット自体は一般に安全ですが、そのツールまで安全とは限りません。回転彫刻ツールが、例えば手が触れれば損傷を与えます。ブラシがある程度防ぎますが、さらなる安全策として安全ガラスとレーザースキャナを追加しました。
最終設計
2設計を評価した結果、Gosedopp氏はロボット彫刻エンドエフェクタの最終設計に到達しました。構成部品は以下の通り:
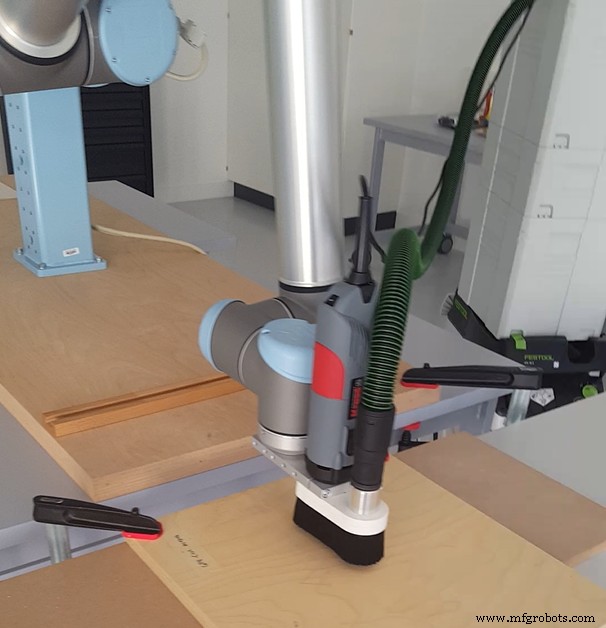
- フライスヘッド — ワークピースを加工する「ビジネスエンド」
- ロボットアーム — UR10協働ロボット
- PC — RoboDKでプログラム生成、ロボットプログラムへエクスポート
- コントローラボックス — 信号処理とRoboDK生成のロボットプログラム実行
- バキューム — 粉塵と木屑の吸引
- 安全システム — レーザースキャナでワークスペース侵入を検知しロボット停止
最終的にGosedopp氏は、以下の動画で示す木材彫刻アプリケーションを実現しました:
粉塵ゼロ彫刻ロボットで、あなたは何を実現できますか? コメント欄でお聞かせください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加しましょう。
産業用ロボット
- DIY SCARAロボットを高精度レーザー彫刻機に改造 – Arduino制御
- 強化学習:インテリジェント産業用ロボティクスの未来
- RoboDKでロボットプログラミングをマスター—無料包括的トレーニング
- ロボット穴あけシステム導入:成功のための実践ガイド
- Autodesk Inventorプラグインでロボット製造をレベルアップ
- ハリウッドのロボットフライス:リアルなプロップとアニマトロニクスを制作
- RoboDK、革新と成長の5周年を迎える
- 経営層を説得するロボットマシニング導入提案:成功への6ステップ
- 事例研究:Kane Robotics、RoboDK統合でシームレスなオービタルポリッシングを実現
- Yaskawa Motomanロボットプログラミング入門:速度と精度を高める最適な方法
- 初心者ガイド:Raspberry PiへのRoboDKセットアップ