



3Dプリントのジャークと加速度:実践的設定ガイド
はじめに
3Dプリント入門ではまず「造形品質と移動速度は逆相関」を学びます。つまり押出ヘッド移動速度を落とせば一般に仕上がりが良くなります。
経験を積むと、更なるパラメータチューニングで目的に合わせた結果が得られることを知ります。移動速度に関わる重要設定が「ジャーク」と「加速度」。地味ですが驚くほど重要で、プロジェクトの成否を分けます。
ジャークは「加速度パラメータを完全無視して瞬時に到達する速度範囲(0mm/s〜設定値)」を決定します。一方、加速度は「移動速度の時間変化率(mm/s²)」を定義し、最大移動速度に達するまでの加速度合を制御します。
3Dプリントにおけるジャークと加速度の定義
3Dプリンタは高性能制御ボードを持ち、Gコード(SDカード/USB経由)を解釈・実行します。Gコードは移動方向・速度情報を持ち、行単位で読み込み実行されます。しかしGコードに書かれない、ファームウェアに設定された値が移動実行の詳細を決定します。
その中でもジャークと加速度は、許容造形時間内で適切な寸法精度を達成するために重要です。
皮肉なことに、ジャークは技術的バックグラウンドを持つ人を混乱させます。物理学での定義(加速度の時間微分=ジャーク)と3Dプリントでの意味が異なるためです。無知な筆者はこの曖昧性を知らずに調査を進めました(笑)。
念のため物理学定義:加速度=速度の時間微分。ジャーク=加速度の時間微分。数学的に速度の1階・2階微分です。
この(不要な)区別を済ませ、3Dプリントでの定義へ進みます。
3Dプリントにおけるジャークとは?
ジャークは「加速度を必要としない最小速度変化量」を各軸で測るパラメータ。複雑に聞こえますが、コーナーでの速度変化で理解しやすいです:コーナー到達時、押出ヘッドは方向転換前に「ブレーキ」をかけます。ジャーク値が低ければコーナー到達時の動きは滑らかで、ホットエンド方向転換時の速度変化は緩やかです。
例:プリントジャーク20mm/s設定なら、プリンタは加速度無視で0→20mm/sへ瞬時到達。加速度は20mm/sから最大速度までの区間のみ影響します。
ジャーク値が高すぎると最大速度到達が早くなり造形時間短縮。しかし全パラメータ同様、速度と品質のバランス点を見極めねばなりません。過大設定は振動増大、ゴースティング(リンギング)、モータステップアウトを招きます。
3Dプリントにおける加速度とは?
加速度は各軸での移動速度増加率。車の運転と同じ:最大速度到達には十分な距離が必要。定義上、プリンタは0mm/s(停止)からスライサー設定最大速度の間で動作し、複雑形状(多コーナー)では最大速度に達しないことが多々あります。
加速度を上げれば、十分な移動距離があればプリンタは高速化。ジャークは瞬時速度上昇を担当。両者協調で滑らかな動作と時間短縮を両立可能。
各軸別設定も可能ですが、X/Y軸は同一値推奨。これにより造形物の向きに関わらず同一外観になります。
ジャークと加速度が総合品質に与える影響
押出ヘッドが方向/速度変更時、一方軸で減速、他方で加速します。ジャーク過大だとこの変化が急激になり、不要振動が造形物に伝播。同様に加速度過大だと、ホットエンドキャリッジ停止に必要な距離/時間が不足し、オーバーシュート(目標位置超過)発生。
逆にジャーク・加速度を低く設定すると保守的動作になり、仕上がりは良くなるが時間増大で経済的非現実的。一般に「造形外観が許容できる範囲で最高のジャーク・加速度」を目指します。
ジャーク設定が造形品質に及ぼす影響
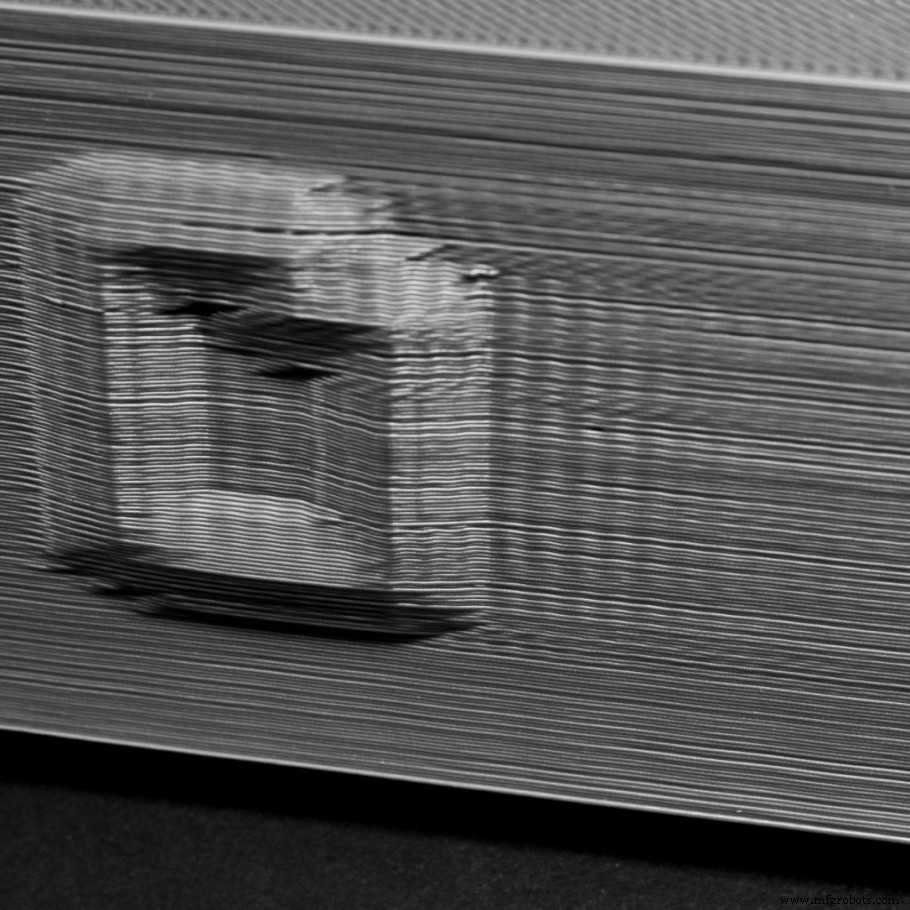
- 造形時間過長:適切なジャーク値なら最大速度到達が速く、必要距離短縮で時間短縮可能。
- 過度な振動:90度付近コーナーで方向転換時、ホットエンドに不要振動発生。これが造形物に伝わり外表面に「エコー」として出現。ゴースティング/リンギングと呼ばれるこの問題は(ベルト張力等も関与)プリンタの移動部加速特性に依存。
- プリンタ構造弱体化:ダイレクト押出機で顕著。押出機+ホットエンドが一体移動するため加速質量大。構造が常時振動し、ネジ/ボルト緩み→更なる悪化の悪循環。
- コーナー丸み:鋭角コーナーが丸くなる。ジャーク不適が原因。ホットエンド正確な方向転換のために修正必要。
加速度設定が造形品質に及ぼす影響
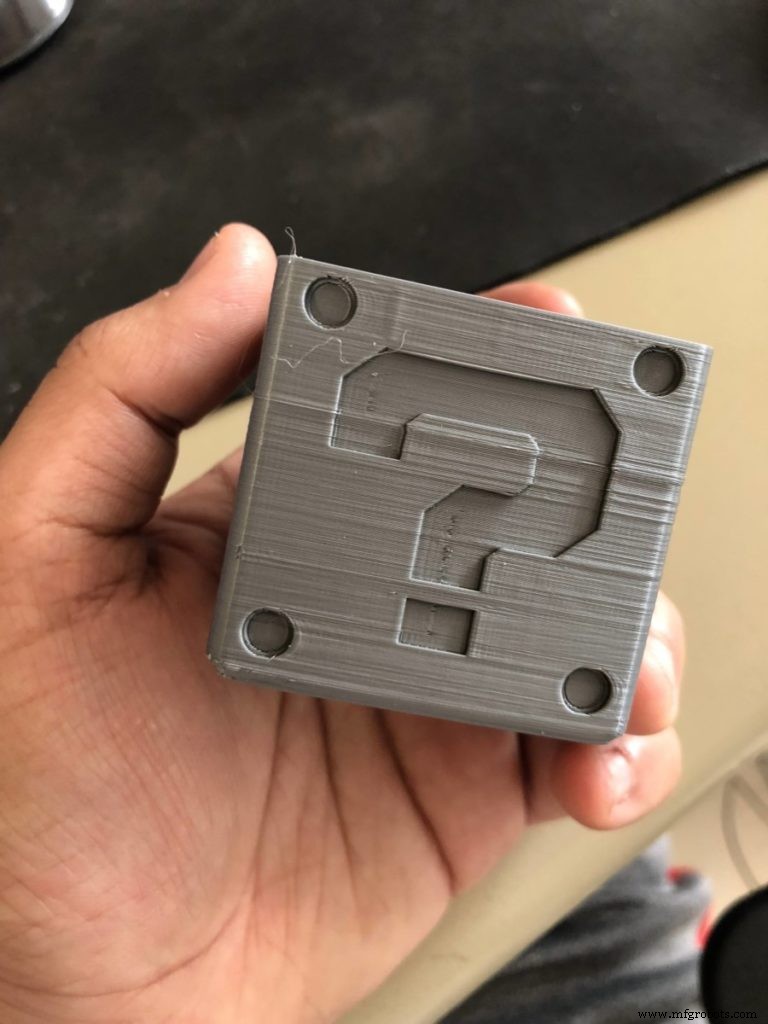
- 過度な騒音:加速度過大でプリンタが大音量発生。適正設定で騒音低減。
- Zウォブル:Z軸方向寸法バラツキとして顕在化。垂直ロッド曲がりなしなら加速度過大の可能性大。
- 層ラインスキップ:ホットエッドが押出前過速移動で微小区間が未押出状態に。
最適ジャーク・加速度設定の見つけ方
最適ジャーク設定
プリンタメニューから直接変更可能。Control→Motionで以下表示:
- Vx-jerk
- Vy-jerk
- Vz-jerk
- Ve-jerk
Z軸ジャークは通常造形に無影響なので既存値維持。押出機(E軸)ジャークも変更非推奨。
X/Y移動は可能な限り同一にすべきなので、両軸同一値使用。最大20mm/sまで試行。
最も簡単な探索法:同一テストモデルを複数回プリントし、各回5mm/s刻みで値変更。
最適加速度設定
同様にControl→Motionで表示:
- A-travel
- Amax X
- Amax Y
- Amax Z
- Amax E
ジャーク同様、X/Y軸加速度のみ変更推奨。
テスト刻みは100単位ずつ。保守的スタート地点:400mm/s²付近。
PrusaPrintersの計算機で、異なる加速度値での目標速度到達距離をグラフ確認可能。別計算機では移動質量等から最大許容加速度算出、現設定の安定性判定可能。工学的・教育的興味深いが、実践では複数値イテレーションで「速度と品質のスイートスポット」探索が最確実。
Cura等一部スライサーはGコード命令(M205でジャーク制御等)でこれら設定変更可能。ただしプリンタ側で制御し、最適値をEEPROM保存する運用を推奨。
二分探索法で最適値を効率的に探す

コンピュータプログラムで常用される二分探索法:下限値A、上限値Bを設定。中間値C=(A+B)/2をテスト設定値とする。
- Cでテストプリントし結果確認
- 高すぎならB←C、新中間値=(A+C)/2
- 低すぎならA←C、新中間値=(C+B)/2
各イテレーションで探索区間が半分になり、微増テストより効率的。速度・温度等他パラメータチューニングにも応用可能。開始点不明時にお試しください。
ジャーク・加速度テスト用モデル
ジャーク・加速度設定確認/校正用モデル複数あり。専用モデルもあれば全パラメータ総合テストモデルも。
加速度テスト最良モデル:Thingiverse。完全カスタマイズ可能な単壁厚モデルで、Z軸上昇に伴い加速度値変化。最終的にどの加速度値で振動発生か一目瞭然。
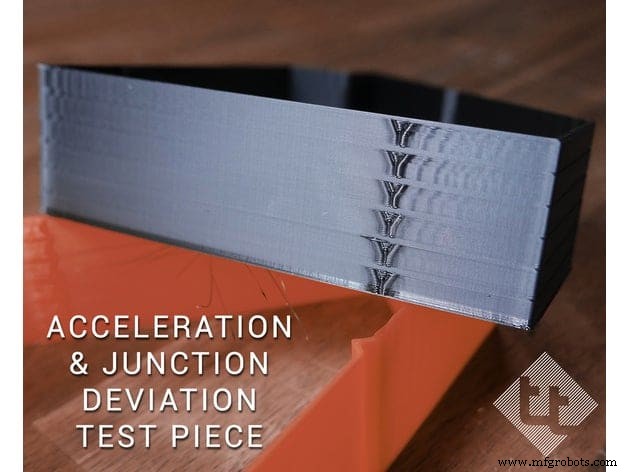
ジャークテストに有用:方向転換多数の短時間プリントモデル。コーナー正確形成・周辺振動なしを確認。
全パラメータ一括テストの定番:Benchy。説明不要の万能テストモデル。外壁表面滑らか(振動跡なし)、屋根コーナー直角90度終了。温度・リトラクション校正完了後にプリントし、最高結果を得ることを推奨。
おすすめ製品セクション
プリンタ、フィラメント、アップグレード選びの迷いを解消し、リサーチ時間を短縮する厳選おすすめ製品を掲載。初心者からエキスパートまで対応可能な機種、実地テスト済みのフィラメント・パーツのみを紹介しています。
3Dプリント
- バイオプリント解説:3Dプリントで生体組織と未来の臓器を創る
- 4Dプリント徹底解説:適応型・時間応答型製造の未来
- 3Dプリントとソフトウェアが製造業のデジタル変革をどう推進するか
- 3Dプリンティングとマスカスタマイゼーション:現状と未来の機会
- 金属3Dプリンティング:イノベーションとコスト削減を促すビジネス・技術的優位性
- SLA 3Dプリンティング完全ガイド:プロセス、メリット、用途、材料選定
- 3Dプリンター種類別ガイド:7つの造形方式とそれぞれの能力・適用分野
- 3Dプリンティングが切削加工と産業設計を変革する理由
- ジグとフィクスチャーの理解:精密製造のキーツール
- ショックとストラット:車両安定性を保つ仕組み
- 顔料捺染:メリット、デメリット、テキスタイル製造への応用