



ヘリコプター:垂直離着陸と精密ホバリングを実現する多用途回転翼航空機
概要
ヘリコプターは回転翼航空機に分類され、その回転翼は一般に「メインローター」または単にローターと呼ばれます。スポーツ複葉機やエアライナーのような一般的な固定翼機とは異なり、ヘリコプターは直接的な垂直離着陸が可能で、固定位置でのホバリングもできます。これらの特徴により、スペースが限られる場所や精密なエリア上空でのホバリングが必要な場面で理想的です。現在、ヘリコプターは農薬散布、殺虫剤散布、環境作業のための遠隔地アクセス、洋上石油リグ作業員への物資輸送、空撮、映画撮影、アクセス困難な場所での救助、負傷者搬送、消火活動などに使用されています。さらに多数の情報収集と軍事用途があります。
多数の個人がヘリコプターの概念化と開発に貢献しました。そのアイデアは生物模倣(バイオニック)起源のようで、自然現象(カエデの渦巻く分裂果)を機械設計に応用しようとした試みから生まれました。カエデの種子を模倣した初期試みで竹トンボ(プロペラ玩具)が生まれ、中国と中世ヨーロッパで人気となりました。15世紀にはレオナルド・ダ・ビンチが竹トンボに基づく飛行機械をスケッチ。次に残るヘリコプタースケッチは19世紀初頭、イギリスの科学者ジョージ・ケイリー卿がノートに双ローター機を描いたものです。20世紀初頭、フランスのポール・コルヌが初期ヘリコプターで数秒間自力浮上に成功。しかしコルヌも、その後数十年間すべての初期設計者を悩ませた同じ問題に直面しました:ヘリコプターと搭載荷重(乗員含む)を浮上させる十分な垂直推力を生み出せるエンジンがまだ存在しなかったのです。
ロシアの技師イーゴリ・シコルスキーが1909年に初ヘリコプターを製作。この試作機と1910年改良型も成功せず、より高度な材料と資金なしではヘリコプター建造不可能と判断し、固定翼機へ注力を移しました。第一次世界大戦中、ハンガリーの技師テオドア・フォン・カルマンが係留状態で長時間ホバリング可能なヘリコプターを建造。数年後、スペインのフアン・デ・ラ・シエルバが従来機の着陸時エンジン故障・墜落傾向への対応として「オートジャイロ」を開発。揚力と推進力(前進速度)を分離できれば着陸問題を回避できると考案。その後発明したオートジャイロはヘリコプターと飛行機の特徴を併せ持ち、見た目は飛行機に近いものでした。オートジャイロのローターは風車のように機能。地上走行で回転開始後、補助揚力を生成。主動力は従来の飛行機エンジン。着陸問題回避のためエンジン切断可能で、ローターが徐々に減速しながら機体を静かに着地させました。1920-30年代に人気を博しましたが、従来型ヘリコプターの洗練により生産中止。
ヘリコプターは最終的にイーゴリ・シコルスキーによって完成されました。シコルスキーの初期試み以降、空力理論と建材の進歩があり、1939年に初の実用ヘリコプターで離陸成功。2年後、改良設計で1時間半の持続飛行に成功、ヘリコプター持続飛行世界記録を樹立。
ヘリコプターは導入後ほぼ即座に軍事利用されました。第二次世界大戦では大規模使用されませんでしたが、朝鮮とベトナムのジャングル地形で両戦争を通じて広範囲に使用され、技術洗練で湾岸戦争でも貴重なツールとなりました。近年では民間企業がエグゼクティブ輸送にヘリコプターを採用し、最大の利用増加を占める可能性があります。またヘリコプターシャトルサービスが拡大、特に米国北東部都市回廊で顕著。それでも一般市民には医療、救助、救援用途で最も知られています。
設計
ヘリコプターの動力はピストンエンジンまたはガスタービン(近年は後者が主流)から得られ、ローターシャフトを駆動しローターを回転させます。通常の飛行機が前進しながら翼の後方へ空気を押し出して推力を得るのに対し、ヘリコプターのローターは回転しながら下方へ空気を押し出して揚力を得ます。揚力は空気の運動量変化(質量×速度)に比例:運動量変化が大きいほど揚力増大。
ヘリコプターローターシステムは中央ハブに取り付けられた2~6枚のブレードで構成。通常長く狭いブレードは比較的低速回転:必要動力を最小化し、機体制御を容易にするため。軽量汎用ヘリコプターは2枚ブレード、重機体では4枚ブレードまたは独立した2つのメインローターで重量物搭載に対応。
ヘリコプター操縦にはブレードピッチ調整が必要で、3方式あります。コレクティブ方式ではローター取付全ブレードのピッチが同一。サイクリック方式ではローター回転に合わせ各ブレードピッチが変動。第3方式は前2者の組み合わせ。パイロットはコレクティブピッチ調整レバーとサイクリックピッチ調整スティックを操作し、必要に応じ速度調整で任意方向へ移動。
飛行機が機体前面投影面積と突起を最小化して空気抵抗を減らす設計なのに対し、ヘリコプターは避けられない高抗力を持ちます。そのため飛行機のような引き込み脚(離着陸観察でおなじみ)は採用せず、空力利得がヘリコプターでは相対的に無視できるレベルだからです。一般にヘリコプター着陸装置は飛行機よりシンプル。飛行機は前進速度減速用に長い滑走路必要だが、ヘリコプターは着陸前ホバリングで垂直揚力のみ減速すればよく、ショックアブソーバーすら不要。着陸装置は通常車輪またはソリ、または両方のみ。
ローターブレードに関連する問題の一つは、ブレード長手方向の気流が大きく異なること。これにより各ブレードの揚力と抗力が回転サイクル通じて変動し、機体に不安定な影響を与えます。関連問題として前進飛行時、気流に先行して進入するブレード側の揚力は高いが、ローター反対側ブレード下の揚力は低い。これらの正味効果でヘリコプターが不安定化。通常、フレキシブルブレードをヒンジでローターに接続し、各ブレードが上下にシフトして揚力・抗力変化に適応できる設計で補償。
回転翼の物理に伴うもう一つの問題はトルク:ヘリコプター胴体(キャビン)がローターと逆方向に回転しようとする現象、特に低速飛行やホバリング時に顕著。この反作用相殺に多くのヘリコプターがテールローター(テールブーム末端に露出ブレードまたはダクトファン)を装備。別法として同一エンジン駆動で逆回転する2ローター、またはよりスペース効率の良い噛み合い双ローター(エッグビーター型)。その他代替案も研究され、NOTAR(ノーテールローター)設計も実用化されています。
原材料
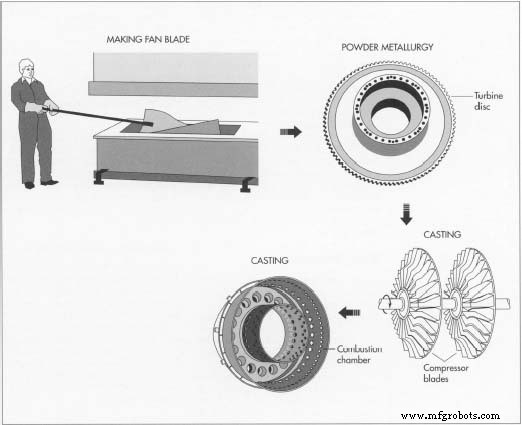
ヘリコプターの機体構造(エアフレーム)は金属、有機複合材、または両者の組み合わせで製造。高性能要求では高強度重量比の複合材(エポキシ樹脂強化ガラス、アラミド(強靭柔軟ナイロン繊維)、カーボンファイバー)が選好。典型的複合部品は繊維含浸樹脂の多層積層で平滑パネル形成。チューブラとシートメタル副構造は通常アルミニウム、高応力・高熱領域ではステンレス鋼またはチタン使用。製造時の曲げ加工容易化のため構造チューブに溶融ケイ酸ナトリウム充填。ヘリコプターの回転翼ブレードは通常繊維強化樹脂製、エッジ保護のため外部シートメタル層を接着併用。ウィンドスクリーンと窓はポリカーボネートシートで形成。
製造
プロセス
 イーゴリ・シコルスキーがVS-300を地表近くで操縦、1943年デモンストレーション。
1939年、米国へ亡命したロシア人技師が後世ヘリコプターの原型となる試作機をテスト。母国で成功した航空機メーカーだったシコルスキーは1917年革命で逃れ、トーマス・エジソンとヘンリー・フォードの物語に惹かれ米国へ。
シコルスキーはまもなく米国でも成功した航空機メーカーに。しかし夢は垂直離陸・回転翼飛行。20年以上実験を続け、1939年、VS300と名付けられた機体で初飛行。長いロープで地面に係留され、最初の数回飛行では高度50フィート(約15m)を超えず。それでも上下左右には飛べたが前進不能。しかしヘリコプター技術は急速に発展し、第二次世界大戦中に米軍で実用投入された機体もありました。
ヘリコプターは少なくとも1つの画期的生産技術に直接貢献。ヘリコプターが大型化・高出力化するにつれ、厳密な要求を持つブレード設計に必要な精密計算が指数関数的に増大。1947年、ミシガン州トラバースシティのジョン・C・パーソンズが自社製ブレード設計迅速化を模索。IBMに新型メインフレームコンピュータ試用を依頼。1951年にはコンピュータ計算で工作機械を直接制御する実験を開始。彼のアイデアは最終的にCNC(コンピュータ数値制御)工作機械産業へ発展し、現代生産方式に革命をもたらしました。
ウィリアム・S・プレッツァー
エアフレーム:チューブ準備
- 1 個々のチューブ部品をチューブ切断機で切断。多様な精密長さと指定バッチ量に迅速設定可能。角度曲げが必要なチューブは互換工具を用いる曲げ機で所定角度に成形。微小曲げ以外ではチューブに溶融ケイ酸ナトリウム充填、硬化して固体棒のように曲げることでキンク防止。いわゆる「水ガラス」は曲げ済みチューブを沸騰水に浸し内部材料を溶解除去。機体外形に合わせ曲げるチューブはストレッチフォーミングマシンにセット、金属を精密輪郭形状に伸張成形。次にチューブ細部を機械加工場へ搬送、クランプ固定して端部を要求角度・形状に機械加工。バリ取り(予備加工後残るリッジやフィンを研削除去)とクラック検査実施
- 2 ガセット(補強プレート・ブラケット)等補強部品をプレート、アングル、押出プロファイル材からルーティング、シャーリング、ブランク切り、鋸切りで機械加工。重要・複雑部品は鍛造またはインベストメント鋳造。後者はロウまたは低融点合金を金型に注入、テンプレート形成後溶融金属に繰り返し浸漬し所望厚み達成。乾燥後加熱でロウ・合金溶解排出、更高温で精製し砂支持下でモールドボックスに配置、溶融金属を補強部品形状に成形。取り出し冷却後、標準工法で仕上げ機械加工、再度バリ取り
- 3 チューブを化学洗浄、サブアセンブリ治具に装着、MIG(金属アーク不活性ガス)溶接。細径電極ワイヤーを溶接トーチ供給、不活性シールドガス(通常アルゴンまたはヘリウム)をノズル周囲に流し、ワイヤー溶融でチューブ接合。溶接後サブアセンブリを応力除去(成形過程で失われた弾性回復のため低温加熱)。溶接部欠陥検査
シートメタル部品成形
- 4 エアフレームの他部分を構成するシートメタルを、研磨ウォータージェット、ブランクダイス、ルーティングでブランク(後工程準備のため所定サイズ切断)に切断。アルミブランクを熱処理し焼鈍(均一なひずみフリー構造で延性向上)。ダイスにセットされるまで冷蔵保管。ダイス内でプレス成形し所定形状に。成形後エージングでフル強度達成、ルーティングで最終形状・寸法にトリミング
- 5 シートメタル部品を洗浄後、リベット接合または接着接合で組立。アルミ部品と溶接サブアセンブリはアルマイト処理(表面酸化被膜肥厚)で耐食性向上。全金属部品を化学洗浄・プライマー塗装、多くはエポキシ等耐久性コーティングで仕上げ塗装をスプレー施工
複合部品コア製造
- 6 コア(複合部品中央部)はノーメックス(デュポン製アラミドブランド)またはアルミ「ハニカム」製、バンドソーまたは往復ナイフで寸法切断。必要に応じピザカッター或はスライサー類似の機械工具でエッジトリミング・ベベル加工。各コンポーネントをコアから積層する材料を「プリプレグプライ」と呼ぶ。プライは配向繊維層(通常エポキシまたはポリイミド)が樹脂含浸されたもの。設計者の書面指示に従い、作業者がボンドモールドツール上に個別プライを配置、指示通りコアを追加プライでサンドイッチ構造にし高度に輪郭形成されたスキンパネルを作成
- 7 完成した「レイアップ」(モールド固定済みプリプレグ層)をオートクレーブへ搬送し硬化。オートクレーブは加圧蒸気でプラスチックをラミネートする装置、「硬化」は樹脂層がオートクレーブ内で「調理」され硬化する現象
- 8 目視トリミングラインはボンドモールドツールのスクライブラインでモールド成形。エッジ周りの余剰材をバンドソー除去。大型パネルはロボット操作研磨ウォータージェットでトリミング。検査後、トリミング済みパネルと他複合部品を洗浄、通常スプレー法で塗装。塗装で表面を十分シールし金属腐食や吸水防止
機体(フューズラージ)製造
- 9 キャノピー/ウィンドスクリーンと客室窓は一般にポリカーボネートシート製。前面パネル
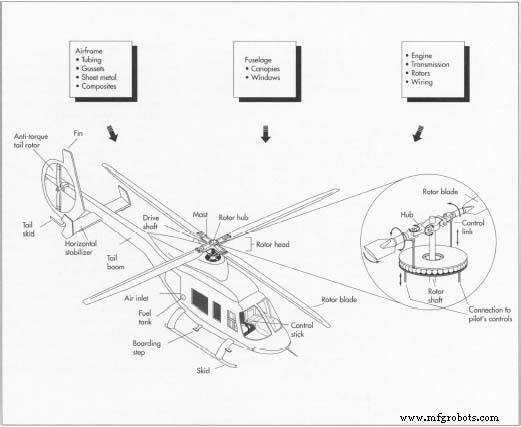 ヘリコプターの重要コンポーネントの多くは金属製で、通常の金属成形プロセス(シャーリング、ブランク切り、鍛造、切断、ルーティング、インベストメント鋳造)で形成。ポリカーボネート製ウィンドスクリーンと窓はシートをモールド上に載せ加熱、エアプレッシャーで成形する「フリーブローイング」工程で製造。工具が光学面に一切接触せず欠陥防止。バードストライク等衝撃対象部位は2枚積層で厚み確保。すべてオーバーサイズブランクを治具固定、加熱、フリーブローイングでエアプレッシャーにより所定曲率成形。この工法では工具面が光学面に触れず欠陥防止
エンジン、トランスミッション、
ローター取り付け
- 10 現代ヘリコプターエンジンはピストンではなくタービン型、エンジンサプライヤーから購入。ヘリコプターメーカーがトランスミッションアセンブリを購入または自社製造、動力をローターアセンブリへ伝達。トランスミッションケースはアルミまたはマグネシウム合金
- 11 上記同様、メイン・テールローターアセンブリは特選高強度金属から機械加工、典型的工作機械工法で製造。ローターブレード自体は複合レイアップ形状から機械加工。メインローターブレードは先端保護のためシートメタル層を接着併用する場合あり
システムと制御
- 12 ワイヤーハーネスは特殊ボード上に必要配線をレイアウト、コネクタまでの長さと経路をテンプレート定義。ルーム(編組保護カバー)をワイヤーバンドルに装着、購入コネクタを手作業半田付け。油圧チューブは職人が手切り・手曲げ、またはチューブベンダーで計測・成形・切断。端部フレア加工、寸法精度とクラックなし検査。油圧ポンプ・アクチュエータ、計器、電気デバイスは通常ヘリコプターメーカー製造ではなく仕様購入
最終組立
- 13 検査済みディテールエアフレーム部品(シートメタル、チューブラ、機械加工・溶接品)をサブアセンブリ治具(組立中部品をクランプする治具)へ搬送。中心部品を各治具に配置、関連ディテールをボルト固定またはリベット用マッチドリル(空気圧ドリルでリベット穴穿孔・リーマー加工)。シートメタルや複合スキンパネルの空力滑らかさのため皿頭ネジ頭が突出しないようカウンターシンク加工。全穴バリ取り後リベット打ち。リベット挿入時にシーラント充填も実施。状況によりセミオートマシンで穴位置移動、穿孔、リーマー、シール、リベット打ちをオペレーター制御下で実施
- 14 各サブアセンブリが検査員合格後、通常別治具へ移動し更小サブアセンブリ・ディテール(ブラケット等)と統合。検査済み「トップレベル」サブアセンブリを最終組立治具へ搬送、全体ヘリコプター構造を統合。
構造完成後、推進コンポーネント追加、配線・油圧設置・試験。キャノピー、窓、ドア、計器、内装品を追加し車両完成。仕上げ塗装とトリミングを適宜実施。
- 15 全システム最終形態検査、物理アセンブリと外観検査完了後、各機体の材料、プロセス、検査、手直し記録の完全ドキュメントをチェック・ファイリング。ヘリコプター推進システム試験、飛行試験実施
品質管理
チューブラ部品成形後、クラック検査。蛍光浸透探傷剤を塗布、クラックと表面欠陥に浸透。余剰液拭き取り後微細粉末を塵掛け、浸透剤と反応し欠陥可視化。溶接後はX線と/または蛍光浸透探傷で欠陥発見。完成後シートメタルディテール輪郭をフォームテンプレートと照合、必要に応じ手作業修正。オートクレーブ硬化・トリミング後、複合パネルを超音波検査で剥離やガスボイド(構造破壊リスク)特定。エンジンとトランスミッションサブアセンブリは取付前入念検査、各用途カスタム設計の特殊試験装置で配線システム検査。その他全コンポーネントも組立前試験、完成機は飛行試験に加え全体検査を受検。
将来展望
製造プロセスと技術はコスト削減要求と新材料導入に応じて進化し続けます。自動化で更なる品質向上(人件費削減も)。コンピュータが設計改善、設計変更実装、機体ごとに生成・使用・保管される膨大な書類削減でより重要に。ロボットによるフィラメント巻き、テープ巻き、ファイバー配置で、より少ない、より統合された部品でのフューズラージ構築が可能に。材料面では先進高強度熱可塑性樹脂が、エポキシ・ポリイミド等現行熱硬化性樹脂より高い耐衝撃性と修復性を約束。アルミニウム強化ボロンファイバー、マグネシウム強化炭化ケイ素粒子等メタリック複合材も、トランスミッションケース等重要コンポーネントで有機材料より耐熱性保持しつつ更なる高強度重量比を約束。
製造プロセス
- 信頼性卓越性(Rx):厳しい時代の戦略的優位性
- 国防省保全シンポジウムで過去最高出席、保全要員を表彰
- 中国旧正月(春節)によるビジネス混乱を最小化する方法
- COVID-19危機下で強靭なサステナビリティ戦略を構築する
- COVID-19危機下での製造効率維持
- 危機時のサイバーセキュリティ戦略:デジタル資産を守る
- クリスマスセール開催中!お得なCNC機械ベスト10を今すぐチェック
- A3のCOVID-19危機下での会員戦略的支援
- コロナ禍でのビジネス成長加速:実証済み戦略
- 自律走行車テックミートアップのハイライト:Richard Bishopの洞察
- COVID-19パンデミック中にIoTが医療をどう変革したか