



事例研究:Kane Robotics、RoboDK統合でシームレスなオービタルポリッシングを実現
ロボットによる表面仕上げ——これまで検討したことがないアプリケーションかもしれません。
ロボットでサンディングやポリッシングを行う良いエンドエフェクタはあるのか? そんなエンドエフェクタでロボットをプログラミングするのはどれくらい簡単なのか?
しかし、Kane Roboticsのチームは、ロボットと新型オービタルサンディングエンドエフェクタをRoboDKで容易に統合する方法を見つけました。
彼らがどう実現したか、見てみましょう!
サンディングとポリッシングは、従来自動化が難しいタスクの類です。過去には、工場スペースの半分を占め、莫大なコストがかかる自動サンディング機へ多額投資するか、手作業で行うかの二択でした。手作業の表面仕上げは時間がかかり、肉体的に過酷で、品質が不安定です。まさにロボットに最適なタスクです! 近年、ロボットエンドエフェクタに力覚センサを追加し、力制御でオービタルサンディングツールによる一貫した表面仕上げが可能になり、産業用ロボットによる表面仕上げが現実的選択肢となりました。その結果、航空機プロペラブレードのポリッシング等、高度な一貫性を要する表面仕上げタスクに産業用ロボットが使えるようになりました——まさにKane Roboticsチームが取り組んだ内容です。
Kane Roboticsの紹介
Kane Roboticsは米国カリフォルニア州拠点の自動化インテグレーション企業です。主に航空宇宙セクターを顧客とし、多品種少量生産メーカーへ自動化ソリューションを提供しています。ミッションは:「革新的・低コスト・柔軟な自動化ソリューションの活用により、熟練航空宇宙労働者を時間のかかる反復製造タスクから解放すること」。特に研磨、サンディング、仕上げ、エポキシ塗布、穴あけ、マシンテンディング等で航空宇宙メーカーを支援しています。同社のプロジェクトは、航空機プロペラブレードのポリッシングでした。
プロジェクト:プロペラブレードのポリッシング
プロペラブレードは繊細で印象的なエンジニアリング製品です。飛行機が空気中で推力を得る主要手段です。製造プロセスのいかなるミスも、航空機の推進効率低下や、最悪の場合は災害を招きます。ポリッシング工程は航空機製造で極めて重要です。不良な表面仕上げは不要な空気抵抗を生み、不必要な燃料消費を招きます。また、米国連邦航空局(FAA)は製造後のポリッシングを強く推奨していません。ブレード表面の繊細な保護コーティングを損なう恐れがあるためです。したがって、製造中のポリッシング工程が、極めて重要な表面仕上げを得る最後の機会となります。Kane Roboticsチームは、ロボットとロボット表面仕上げ専用に新設計されたオービタルサンディングエンドエフェクタを用いたポリッシングアプリケーションの構築を目指しました。ロボットには、このエンドエフェクタを用いてプロペラブレードを精密にポリッシングすることが求められました。
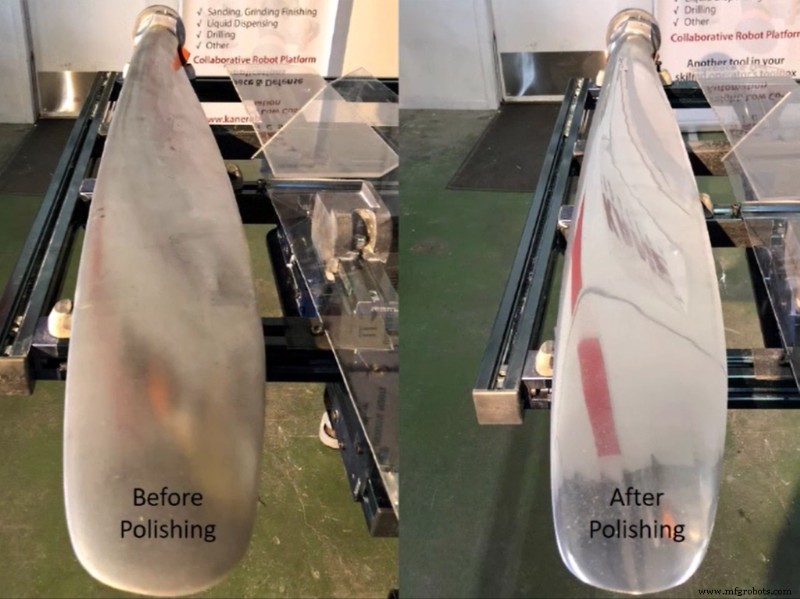
ロボット対応オービタルサンダーをRoboDKで統合
チームがこのプロジェクトに取り組んだ動機の一つは、新しいオービタルサンディングエンドエフェクタをテストすることでした。ロボット表面仕上げの一般的な問題は、力制御が必要な点です。手作業でサンディング/ポリッシングする時、仕上げツールへの加圧を精密に制御できます。ロボットでは、力覚センサを追加し、ツールへアクティブコンプライアンスをプログラミングするのが一般的ですが、これはプログラミングが難しい場合があります。Kane Roboticsが使用したエンドエフェクタは、コンプライアンスをツール自体に組み込むことで、これまでよりロボット表面仕上げの導入を容易にしています。
コンプライアント・オービタルサンダー
使用されたエンドエフェクタは、ATIのAOV-10コンプライアント・オービタルサンダーで、UR+コンポーネントとしても利用可能です。この新ツールは、ロボットサンディングを容易にするよう特別に設計されています。オービタルサンディングツールの軸方向に空気圧コンプライアンスを組み込み、ロボットがワークピース表面の微細な変化に反応できるようにしています。
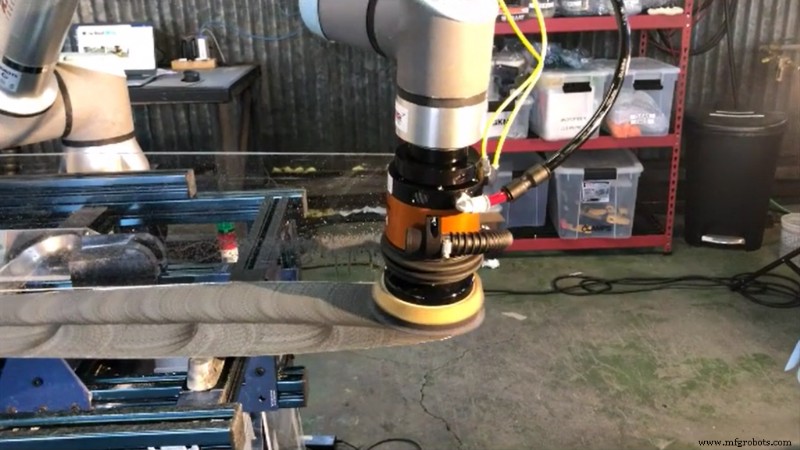
Kane RoboticsのCOO、Alan Hiken氏は次のように説明しています:
RoboDKをこのような新しいEnd of Arm Tooling(EOAT)オプションと併用するメリットの一つは、以前の記事「5分であらゆるエンドエフェクタをRoboDKで使うガイド」で説明した通り、新しいエンドエフェクタをソフトウェア内で非常に簡単に追加できる点です。
ハードウェアとソフトウェアのセットアップ
Kane Roboticsチームが使用したセットアップは、ATIサンディングツールのおかげで比較的シンプルでした。主な構成要素:
- Universal Robotics協働ロボット
- ATI AOV-10オービタルサンディングツール
- プロペラブレードを固定したテーブル
- オフラインプログラミング用RoboDK
このオービタルサンダーがなければ、チームは外部力覚センサの統合が必要だったかもしれません。それはハードウェアセットアップとロボットプログラミングの両方の複雑さを増大させます。RoboDKなら、プログラミングはシンプルでした。
なぜKane RoboticsはRoboDKを選んだのか
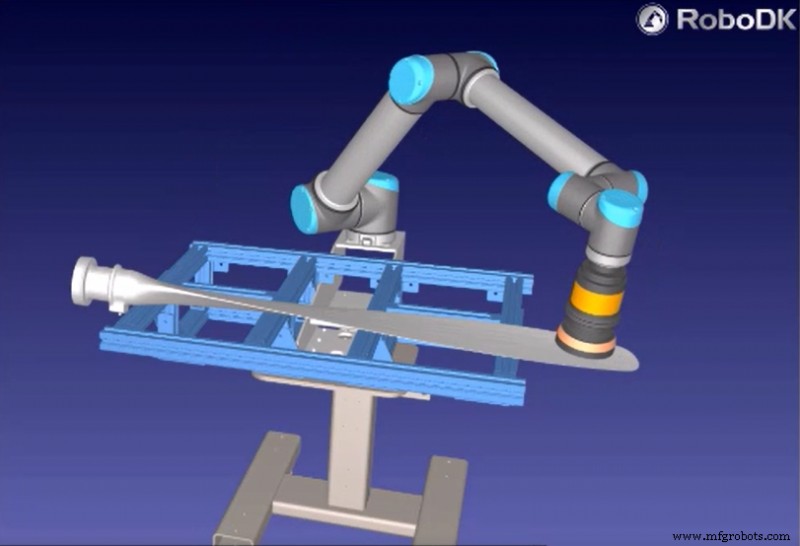
RoboDKにより、チームはアプリケーションを迅速かつ容易に稼働させられました。プログラミングはパスプランニングのみで、RoboDKではわずか数ステップで完結します。COOのAlan Hiken氏がRoboDKについて語った言葉:
なぜRoboDKを使ったかと聞かれ、彼はシンプルに答えました:「CADデータがあるなら、なぜそれを使わないのか?」 反論の余地はありません!
RoboDKであなたなら何のアプリケーションを実現できますか? コメント欄でお聞かせください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加しましょう。
産業用ロボット
- ステンレス鋼ミラーの傷修復ガイド:プロの技術と対処法
- 電解研磨解説:メリット、用途、Junyingエキスパート金属仕上げサービス
- 自律ロボットで廃棄物とエネルギーコストを削減
- TensorFlowで変分オートエンコーダを構築:実践ガイド
- コボットでCNC工作機械の機械監視を自動化:効率と精度を向上
- RoboDKでロボットプログラミングをマスター—無料包括的トレーニング
- ケーススタディ:RoboDKで積層造形効率を向上
- 大学生がRoboDKで粉塵ゼロのロボット彫刻を実現:カスタムエンドエフェクタの挑戦
- Sunrob Roboticsのロボットシステムで実現するアジャイルなチューブ・パイプ切断:高精度と高効率
- Yaskawa Motomanロボットプログラミング入門:速度と精度を高める最適な方法
- 初心者ガイド:Raspberry PiへのRoboDKセットアップ