



ナノグレーティング強化型フレキシブル導波路による先進的触覚センシング
概要
光導波路の特性とフレキシブル光学材料に基づき、触覚知覚に向けた柔軟かつ伸縮可能な光導波路構造を提案する。光導波路のセンシング原理は、機械的変形による出力光損失に基づく。これは、不規則な表面に適合できない従来の光導波路デバイスの短所を克服する。フレキシブルかつ伸縮可能な光導波路はナノレプリカ成形法で作製され、触覚センシング分野における圧力とひずみの測定に応用された。本デバイスは0〜12.5%のひずみ検出範囲、0〜23×10–3 Nの外力検出範囲を示した。
はじめに
光導波路は光波の伝送を導く構造である[1-4]。従来の剛性光導波路は、フレキシブルエレクトロニクスやソフトロボティクスの要件を満たせない[5-7]。フレキシブルかつ伸縮可能なデバイスはロボット触覚センシングシステムの重要な構成要素であり、ヒューマンマシンインタラクションの知覚を実現し、高い柔軟性、伸縮性、適応性、感度、生体適合性、電磁妨害耐性を備える[8-12]。WangらはTi3C2/MC生体複合膜に基づく生物模倣型フレキシブル圧力センサを作製し、圧力感度24.63 kPa−1を達成した。また、シルクフィブロイン-MXene膜も生体適合性と高性能を備えた圧力センサとして利用されている[13, 14]。Ranらは高コントラスト赤外(IR)イメージングのためのフレキシブル生物模倣型IR検出増幅システムを作製し、波長1342 nmでピーク光感度7.6×10⁴に達した[15]。ナノグレーティング構造に基づくフレキシブル伸縮性光導波路は、柔軟性と伸縮性を備えた触覚センシングデバイスとして作製可能であり、ウェアラブルエレクトロニクスとロボティクス分野で広範な応用が期待される。Liらは曲げ可能なカルコゲナイドガラスベースのフレキシブル導波路デバイスを作製し、マルチニューラル軸理論でひずみ分布を最適化した[16]。また、ガラス導波路をサーペンタイン形状に設計し、42%の引張ひずみ伸縮性を実現した。新規フレキシブル光学材料に加え、最先端の微細加工技術もフレキシブル伸縮性導波路作製に用いられている[17, 18]。Samusjewらはインクジェット印刷でフォトポリマー系フレキシブル伸縮性光導波路を作製し、120%の伸縮性を達成した[19]。ナノグレーティング構造ベースのフレキシブル伸縮性光導波路デバイスの実現には、光学透明性を備えた新規ソフト材料が基盤として必要である。現在、フレキシブル伸縮性フォトンセンシングデバイス用の新材料が継続的に開発されている[11, 20]。これらには透明性、柔軟性、伸縮性といった共通特性がある。これらの新規光学ソフト材料は、エラストマー、コロイダル結晶、ハイドロゲル、合成オパールに大別できる[21-23]。フレキシブル光学材料と微細・ナノ製造技術の発展に伴い、フレキシブル伸縮性光導波路の触覚知覚、ウェアラブルエレクトロニクス、個人健康診断への応用が拡大している。Andreasらはポリスチレンポリマーを被覆層、フッ素化ポリマーを伝送層として超高伸縮性と弾塑性を備えた光導波路センシングデバイスを作製し、引張強度300%超を達成した[24]。Alexanderらはホログラフィ技術とUVテンプレート硬化法で、ベンゾフェノン光感受性分子を混合したPDMS材料上にフレキシブル回折格子光を作製した[25]。多くの研究者がフレキシブルまたは伸縮性光導波路を実現しているが、特にロボット触覚センシング分野でのフレキシブルかつ伸縮性光導波路の研究進展は少ない。
本論文では、ナノレプリカ成形プロセスにより新規フレキシブル伸縮性光導波路を設計・作製した。本デバイスは重要な触覚センシングデバイスであり、ウェアラブルおよびヘルスケア応用における圧力・ひずみセンシングに利用できる。フレキシブル伸縮性導波路はシリコンマスターウェハ上にPDMSを基板として作製した。ナノグレーティングマスターウェハを用いて、光導波路上に入出力カプラーとしてのグレーティング構造を形成した。作製プロセス中の関連パラメータをすべて解析・計算した。作製したフレキシブル伸縮性光導波路を触覚センシング分野における圧力・ひずみ測定に応用した。
手法
フレキシブル伸縮性導波路の原理
フレキシブル伸縮性光導波路センサにおいて、導波層の屈折率をnwaveguide、導波路の周囲環境屈折率をnexternalとすると、以下の関係を満たす:
$$n_{waveguide} > n_{external}$$ (1)
本研究ではPDMSを光導波路層として選択し、その屈折率1.41は空気の屈折率1.0より高いため、単純な光導波路として機能する。触覚センシングの実現には、触覚センシングベースのフレキシブル伸縮性光導波路が周囲環境のさまざまな物理パラメータ(圧力、ひずみ等)を検出できることが必要である。フレキシブル伸縮性光導波路センシングデバイスが外部環境の影響を受けると、出力光パワー強度は応力やひずみによる機械的撹乱と本質的に関連する。出力光強度の変化から、外部環境力によるフレキシブル伸縮性光導波路の変形を確立できる。出力光強度変化を計算することで、外部物理量の変化を定量的に測定可能である。
フレキシブル伸縮性光導波路センシングデバイスの模式図を図1aに示す。構成要素は以下の通り:1. フレキシブル伸縮性光導波路フィルム、2. 周期的ナノグレーティング深さ、3. 光導波路長、4. ナノグレーティング周期、5. ナノグレーティング幅、6. グレーティング結合入力、7. グレーティング結合出力。フレキシブル伸縮性光導波路のグレーティング結合は、部品6(グレーティング結合領域)と部品7(グレーティング結合領域)で構成され、光強度の入出力を行う。光導波路のセンシングは、フレキシブル伸縮性光導波路に外部物理量(圧力、ひずみ等)を作用させ、出力光強度と外部物理量変化の対応関係を取得することで実行される(図1b)。
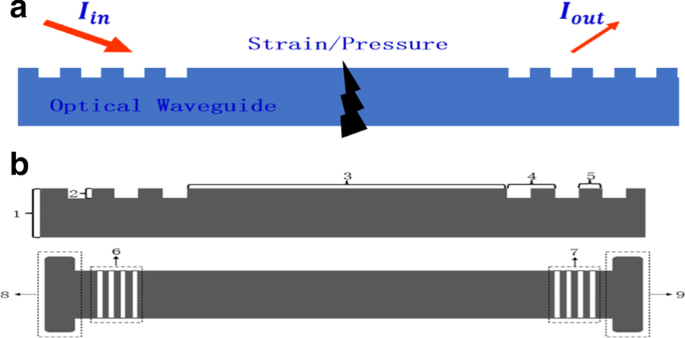
光ビームが一定角度でグレーティングカプラーから光導波路に結合し、光導波路内を距離L伝播した後、出力グレーティングカプラーから出力されるとする。出力光強度をI0とする。外部圧力FまたはひずみSが加わってフレキシブル伸縮性光導波路構造が変形すると、対応する光導波路出力の光強度変化はΔI0となる。出力光強度と圧力の関係は:
$$\Delta I_{0} = f\left( F \right)$$ (2)
光強度変化と印加ひずみの関係は:
$$\Delta I_{0} = f\left( S \right)$$ (3)
シミュレーション結果と解析
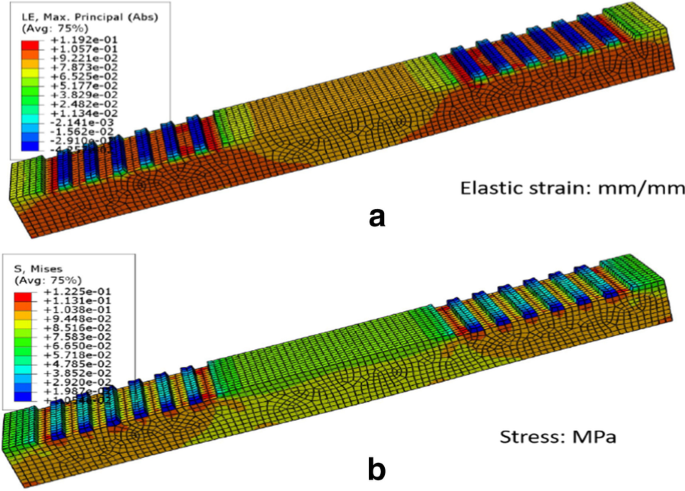
フレキシブル伸縮性光導波路構造材料は柔軟性と伸縮性を備えたソフト材料である。触覚センシング実行時、変形プロセス中の応力設定によりデバイスが損傷または正常動作しなくなる可能性がある。したがって、フレキシブル伸縮性光導波路デバイス製造時には、異なる材料で作製したフォトニック結晶構造について静的シミュレーションを行い、外力による引張変形時の内部応力・ひずみ分布を解析する必要がある。有限要素シミュレーションにABAQUSソフトウェアを使用した。モデルパラメータは以下の通り:グレーティング周期850 nm、デューティサイクル0.5、材料厚さ2 mm、グレーティング高さ200 μm、ヤング率1 MPa、ポアソン比0.48、PDMS密度0.98 g/cm3。荷重は光導波路両側に印加される引張変位とし、他方向は固定(水平方向に10%伸張)とした。PDMS光導波路の応力・ひずみモード分布図を図2に示す。図2aより、ひずみの形態変化は主にグレーティング層構造の下部に分布し、両側で対称的かつ均一に分布している。応力集中は主にグレーティングとブロック構造の接続部にあり、最大応力は0.13 MPa未満(図2b)。機械シミュレーション解析により、PDMSベースのグレーティング構造導波路は優れた引張特性を持ち、シミュレーション実験がフレキシブル伸縮性光導波路構造のひずみセンシング機能の安定性を支持することが示された。
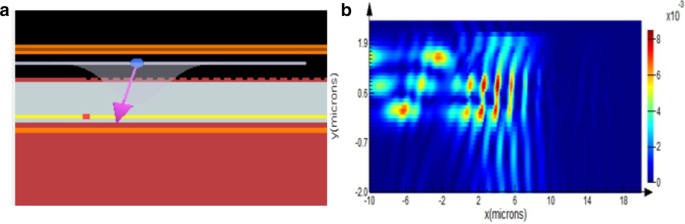
フレキシブル光導波路触覚センサのセンシング原理は、光が光導波路に結合・伝播する際、外部応力・ひずみにより光伝送損失が生じ、その損失を計算することで応力・ひずみセンシングを実現するものである。したがって、ナノグレーティング構造ベースの設計光導波路デバイスについて、光の伝送状態を検証する電磁界シミュレーションが必要である。電磁界シミュレーション実験ではFDTD電磁界シミュレーションソフトウェアを使用して解析・設計を行った。設計光導波路は対称構造であるため、両端のグレーティングカプラーのいずれかを研究対象とした。グレーティングのデューティサイクルは0.5、周期は[値]、高さは[値]である。基本構造を図3aに示す。ガウシアン赤色光ビームを入射角13.54°で光導波路に結合させると、大部分の白色光ビームが光導波路に結合し、光導波路の水平方向に伝播する。実験により、ビームが一定の入射角で光導波路に入射すると、ビームが光導波路内で部分的に伝播し、結合出力されることが検証された(図3b)。
作製
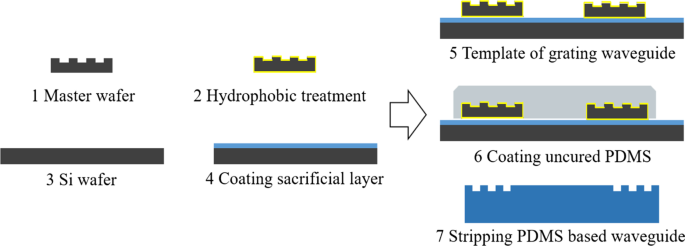
フレキシブル伸縮性光導波路の入出力モードはグレーティング結合であり、Siマスターグレーティングテンプレートを用いたナノレプリカ成形で作製する。フレキシブル伸縮性光導波路作製に使用可能なフレキシブル光学材料には、PDMS、SU8、PMMA、曲げ可能なカルコゲナイドガラスがある。作製プロセスは以下の通り:(1) マスターウェハテンプレート。ナノグレーティングテンプレートのグレーティング周期850 nm、充填因子0.5(LightSmyth Technologies, Inc.)。(2) 表面改質。調製したシリコンウェハテンプレートを疎水性シランに浸漬し15分間浸す。その後IPAで洗浄し、窒素ガスで乾燥させ、Siグレーティングテンプレートの表面特性を親水性から疎水性に変更する。(3) 犠牲層。ポリビニルアルコール(PVA)溶液(濃度10%)を4インチSiウェハにスピンコートし、75℃で30分乾燥。(4) グレーティング導波路テンプレート。2枚の855 nm SiグレーティングをPVA犠牲層上に配置。2枚のグレーティングテンプレートの向きを同じにし、グレーティングを上向きにし、テンプレート間の相対距離を確保。(5) 未硬化PDMSコーティング。未硬化PDMSと硬化剤を10:1の比率で混合し、均一に攪拌。真空ボックスで10分間脱気。未硬化PDMSをグレーティング導波路テンプレート上にスピンコート。(6) PDMSベース導波路の剥離。PVA上で固化した光導波路を水に浸し10時間浸けてPVAを溶解。フレキシブル伸縮性光導波路を取り出し、シリコングレーティングテンプレートから剥離(図4)。本論文で設計したフレキシブル伸縮性光導波路構造のサイズは調整可能。後続応用では、研究者が要件に基づき光導波路の構造サイズを調整可能。主に以下の2点から調整可能:(1) Siテンプレートサイズの縮小、(2) グレーティング伝送層の距離縮小。以上2法により、パッケージングニーズに応じてフレキシブル伸縮性光導波路を適応的に設計・製造可能。
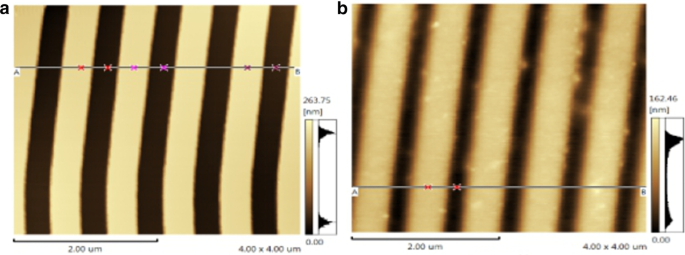
ナノグレーティング構造は大面積複製成形で作製。選択したシリコングレーティングテンプレートの周期850 nm、デューティサイクル0.5、グレーティング高さ200 nm(図5a)。ナノグレーティング形態の品質が入出力光の結合効率を決定する。レプリカ成形ベースのナノグレーティングのAFM像を図5bに示す。図より、ナノグレーティング構造がシリコングレーティングテンプレートからPDMS基板へ良好な一貫性で転写されていることがわかる。選択したナノレプリカ成形法がフレキシブル伸縮性光導波路作製の要件を満たすと結論できる。
結果と考察
センシングプラットフォーム
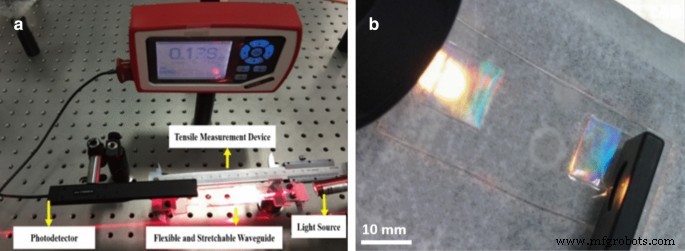
フレキシブル伸縮性導波路を用いた触覚センシングの応力・ひずみ測定のため、フレキシブル触覚センシングプラットフォームを構築した。実験プラットフォーム全体を図6aに示す。主な構成:(1) 入射光源。波長632.8 nmのレーザーポイントを入射光として選択。(2) 光源位置・姿勢調整装置。入射光源の位置を固定し、入射角をリアルタイム調整する機械装置。(3) 引張測定装置。バーニヤカリパーと非標準固定部品で構成され、フレキシブル伸縮性光導波路の初期長と実験中の伸長変化を精密測定。(4) 光検出器。光検出器PM100D(Thorlabs, Inc.)の検出範囲は500 nW〜500 mW。本プラットフォームでは、フレキシブル伸縮性PDMSベース光導波路の出力光強度変化を検出し、出力光強度変化量から関連圧力・ひずみを算出。この触覚センシング実験プラットフォームは低コスト、高互換性で、触覚センシングの圧力・ひずみ検出に利用可能。ひずみ精度0.1%(バーニヤカリパー精度0.02 mm)。同時に光検出器で出力光強度変化を検出、フォトダイオードプローブ分解能10 pW。ナノレプリカ成形で作製したフレキシブル伸縮性光導波路を図6に示す。カラフルな正方形領域が入出力部、中央の透明領域が光伝送領域。カラフルな効果はグレーティング表面での光回折による。フレキシブル伸縮性光導波路を図6bに示す。カラー領域が入出力ポート、中央透明領域が伝送領域。グレーティング結合入出力ポートのカラー画像はグレーティング表面での光回折による。
触覚センシング実験
触覚センシングにおいて、圧力とひずみはロボット触覚センサが外部環境と相互作用する際に関与する2つの物理量である。圧力とひずみをリアルタイムかつ正確に知覚することで、ロボットは外部物体との相互作用における機械的変形度を精密に把握し、最適なフィードバック動作を実現できる。
フレキシブル伸縮性光導波路の試験方法は以下の通り:(1) 安定した光ビームを固定角度で結合グレーティングを通じてフレキシブル伸縮性光導波路の伝送層に入射。光導波路デバイスの他端で光検出器を用いて出力グレーティングカプラーからの出力光を収集。(2) 外部力がフレキシブル伸縮性光導波路に加わると、光導波路構造が変化し、出力光強度が減衰。光強度減衰を解析することで外部力を精密測定。(3) 外部ひずみが加わった場合も、出力光強度変化からひずみを精密測定可能。フレキシブル伸縮性光導波路の圧力試験を実施。実験では、フレキシブル伸縮性光導波路をバーニヤカリパーの2つのスライドヘッドで固定し、632.8 nmレーザー光源を最適角度で入力グレーティングポートに結合。最適角度位置は、出力端グレーティングでパワーメータが受信する最大パワーに関連。フレキシブル伸縮性光導波路の中間領域に圧力計で徐々に圧力を加え、圧力値と光強度の対応データを記録。
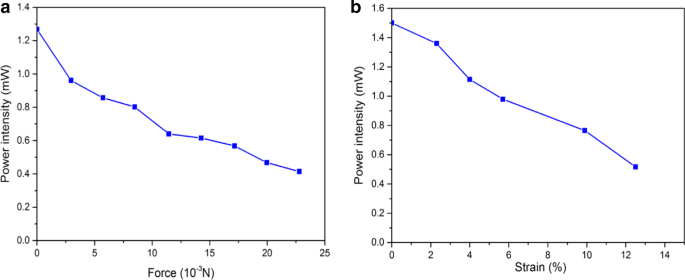
実験結果を図7aに示す。図より、光導波路の出力光強度は印加圧力増加に伴い減少し、圧力変化と出力結合光強度に線形相関がある。フレキシブル伸縮性光導波路の圧力センシング範囲は0〜25×10–3 N。
フレキシブル伸縮性光導波路のひずみセンシング実験は目盛り付き伸張機構で実施。まず、フレキシブル伸縮性導波路を予め伸張し、重力による曲がりを防いで水平状態とし、初期長L0をバーニヤカリパーで記録。次に、バーニヤカリパー両端のクランプ機構でフレキシブル伸縮性光導波路を伸張し、伸張後の長さをLとして記録。対応するひずみSは以下で計算:
$$S = \frac{L - L_{0}}{L_{0}}$$ (4)
フレキシブル伸縮性光導波路ベースひずみセンシング実験結果を図に示す。図より、印加ひずみ増加に伴いフレキシブル伸縮性光導波路の出力光強度が徐々に減少。光パワーは印加ひずみ増加に伴い減少し、両者に線形相関あり。フレキシブル伸縮性光導波路のひずみセンシング範囲は0〜12.5%、ひずみ精度0.1%(図7b)。
センシングシステムはフレキシブル伸縮性光導波路と光検出器(PM100Dデジタルパワーメータ)の2部で構成。PDMSベース光センサ内の光伝送遅延は非常に低く無視できるため、応答・回復速度は主に光検出器に依存。検出システムのパワーメータ応答レートは25 Hz。したがって、フレキシブル伸縮性光導波路センサの応答時間は40 ms。フレキシブル伸縮性光センサのサイクル安定性を、印加ひずみ・圧力の負荷・除荷で調査。一定印加荷重下で繰り返し実験により伸張回数をカウント。3000回以上安定して伸張可能。さらに、PDMS材料にPAAm(ポリアクリルアミド)を混合すると、材料は30,000サイクル以上の負荷に耐える[26]。
現在、フレキシブル伸縮性光デバイス作製には課題がある。主因は、伸張用の透明フレキシブル光学材料が限られること。もう一つは、フレキシブル光学材料ベースの微細・ナノ構造を迅速に試作・製造する新規製造技術の開発が必要なこと。フレキシブル伸縮性光導波路は独自設計であり、PDMSを導波路コア層として使用すると導波路損失が増大する。最近、いくつかのフレキシブル光学材料が提案されている[21, 27-30]。Wanらはセルロースナノクリスタルと水性ポリウレタンラテックスでフレキシブルフォトニックペーパーを作製[31]。これら関連フレキシブル光学材料により、将来的に光導波路構造を改善可能。
結論
要約すると、フレキシブル伸縮性導波路は触覚センシング、ヘルスケア、フレキシブルエレクトロニクス分野での応用に適している。フレキシブル伸縮性光導波路はフレキシブル光学材料上にシリコングレーティングテンプレートを用いて作製し、ナノグレーティング構造をナノレプリカ成形でフレキシブル光学材料に転写できる。作製したフレキシブル伸縮性光導波路は、迅速な試作、低コスト、容易な製造という利点を持つ。フレキシブル伸縮性光導波路の製造技術を研究し、犠牲層作製プロセス、シリコングレーティングテンプレート作製、疎水性処理、フレキシブル材料作製技術の組み合わせにより最適製造技術を開発した。フレキシブル伸縮性光導波路はひずみ検出範囲0〜12.5%、外力検出範囲0〜23×10–3 Nを示した。フレキシブル伸縮性光導波路ベースセンシングデバイスは、従来の剛性光導波路と比較して柔軟性、伸縮性、曲面への容易な適合性を備える。本デバイスで使用したフレキシブル光学材料PDMSにより、フレキシブル伸縮性光導波路の引張特性を50%以上向上可能。本デバイスはフレキシブル伸縮性光導波路の伸縮性と柔軟性を最大限に発揮し、外部物理量(圧力、ひずみ等)変化による光導波路出力光パワー強度変化を精密測定できる。
データおよび資料の入手可能性
すべてのデータは制限なく完全に入手可能。
略語
- IPA:
- イソプロピルアルコール
- DI water:
- 脱イオン水
- FDTD:
- 有限差分時間領域法
- PDMS:
- ポリジメチルシロキサン
ナノマテリアル
- 予知保全チームのための視覚・聴覚・触覚検査で信頼性を最大化
- スマートロックとセンサー設計:安全なスマートホームのための専門的な回路保護とセンシング戦略
- ABBとエリクソン、柔軟な工場向けワイヤレス自動化で提携強化
- Future Electronics、Arduino互換の熱画像・IRセンシングプラットフォームで迅速開発を実現
- AD5940:超低消費電力、デュアルループインピーダンス&電気化学フロントエンドで先進バイオセンシングを実現
- ケンブリッジ大学、低コスト・自己修復センサーを開発しロボティクスを革新
- AIに革命を:ヒューマノイドロボティクス向け先進心理感覚電子皮膚
- ナノファイバー・フィラメントベースのナノキャリア:精密薬物送達を前進
- フレキシブルグラフェンバイオセンサーによる卵巣がん細胞の迅速・高感度検出
- ナノ粒子ベースがん治療:進展、メカニズム、臨床翻訳
- 体心立方ナノクラスタの魔法数式への修正と新しい切り欠き立方体データ