



ステップ7:協働ロボットを施設にシームレスに統合する — リスクアセスメント
リスクアセスメント
信じがたいことに、OSHA(労働安全衛生局)は協働ロボット(コボット)に関する標準化されたリスクアセスメント規制をまだ公表していません。ただし、そう遠くないうちに公表される可能性が高いです。最初の協働ロボットが開発された主な目的は、産業用ロボットの反復性能と人間の個々のスキル・能力を同じワークスペースで融合させることでした。人間は不正確な動作が可能ですが、ロボットは精密で強力、かつ持久力があります。この二つを同じワークスペースで組み合わせることで、現時点で可能な最も柔軟な生産シナリオが実現します。
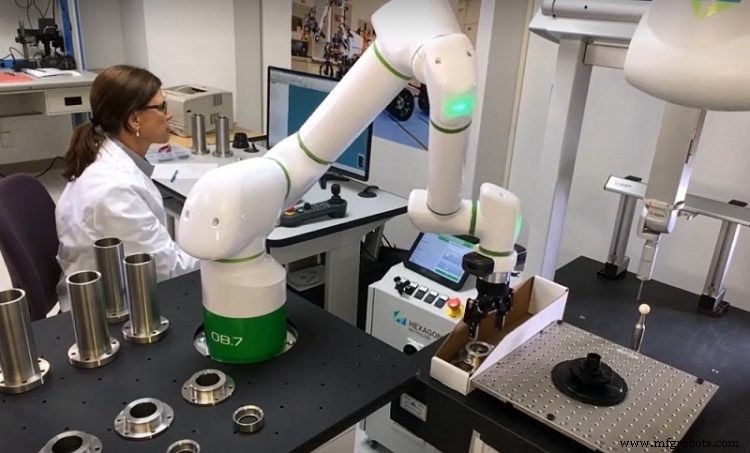
産業用ロボットの安全性については多くの文献がありますが、ISO/TS 15066:2016は、ロボットシステムと人間が同じワークスペースを共有する協働ロボット運用に関するガイダンスを提供しています。速度や力などのパラメータに関連する組み込み安全制御は、人間側の安全性にとって極めて重要です。コボット専用のOSHAガイドがない現状でも、製造業者がこれらのパラメータを理解し、怪我や法的責任を回避することは依然として最善の利益となります。リスクアセスメントは、コボットシステム適用に関連する危険と推定リスクを特定し、適切なリスク低減措置を実施するために必要です。
具体的な規定がなく、ほとんどが産業用ロボットへの参照に留まる中、適切なリスクアセスメントの様子を判断するのは困難です。しかし、徹底的なリスクアセスメントの実施に関連して、今後耳にすることになる特定の定義があります。これらは、コボットと人間の間の接触に関するものです:
過渡的接触(Transient Contact)
オペレーター(または人体の一部)とロボットシステムの可動部との接触において、オペレーターが挟まれておらず、ロボットシステムの可動部から跳ね返ったり、引き離したりできる状態。
準静的接触(Quasi-static Contact)
オペレーター(または人体の一部)とロボットシステムの可動部との接触において、オペレーターがロボットシステムの可動部と、ロボットセルの他の固定または可動部との間に挟まれる可能性がある状態。
職場認識の重要性
コボットとワークスペースを共有する従業員がいる場合、コボットの速度を10インチ/秒(250mm/秒)以下に制限しなければならないことを、すべての関係者が認識することが重要です。これが「協働」レベルを定義する基準であり、これを超えるとワークスペース全体の性質が産業用環境へと変わり、リスクアセスメントが必須となります。協働モードで運用しない場合でも、以下のような危険への配慮が必要です:
- 巻き込み: コボットの近くで作業する際、髪、衣服、手袋、エプロン、ネクタイ、宝飾品、ウエスなどが巻き込まれるリスク。
- 感電: 過負荷回路、損傷・不適切なメンテナンスの電気リード/ケーブル、露出した電線による感電リスク。
- 人間工学: コボットやセル周辺の不十分な照明による人間工学的傷害リスク。
- 転倒: 凹凸や滑りやすい床、不適切な整理整頓、露出した配線・ケーブルによる滑り・つまずき・転倒リスク。
リスク低減措置の検討
協働モードで運用していても、リスク低減措置は常に検討すべきです。これは責任を軽減し、従業員の安全と福祉への配慮を示すことになります。皆の利益のため、以下のリスク低減手順を検討してください:
- 設計変更で危険を排除できる場合は、設計を変更してリスクを低減する。
- リスク低減が設計で達成できない場合は、ガードを使用して誰も怪我をしないようにする。
- セーフガードでリスクを排除できない場合は、エンジニアリング対策、個人用保護具、警告、標識、シンボルを組み合わせる。
すべてのコボットメーカーは、取扱説明書/メンテナンスマニュアルに安全警告を記載し、徹底したリスクアセスメントが実施されたことを確認するサインオフシートを含めています。コボットを別の場所に移動するたびにリスクアセスメントを実施することを忘れないでください。 コボットの使用をイネーブルにする際や、協働速度・力・パワーレベルを超えて運用する場合、パスワードが必要になることがよくあります。
徹底したリスクアセスメントがコボット安全の鍵
Absolute Machine Toolsはリスクを真剣に受け止め、安全確保のための徹底したアセスメントを推奨します。OSHAが正式な規制を定めていない今でも、即座に予防措置を講じる方がはるかに賢明です。母がいつも言った通り、「備えあれば憂いなし」——母は常に正しいのです。
私たちのA+オートメーションチームは、コボット/ロボット自動化の分野で長年の豊富な経験を持っています。コスト効率の良いソリューションの探索・ご提案、レイアウト設計、設置、統合、トレーニング、アフターサポートから最終的な成功まで、コボットの統合方法を熟知しています。今すぐ info@absolutemachine.com までメールでご連絡ください!
「コボット成功導入シリーズ」の過去記事:
- ステップ1:コボットはアプリケーションの一部分に過ぎない
- ステップ2:インテグレーターはこのプロセスでどんな役割を果たすか?
- ステップ3:ワークはどうステージングされるか? マスタープランの一部でなければならない
- ステップ4:適切なエンドエフェクターの選定
- ステップ5:ビジョン — 導入すべきか?
- ステップ6:コボットは産業用ロボットのようにメンテナンスが必要か?
- ステップ7:リスクアセスメント
詳細情報は以下のリンクをご参照ください:
- ISO/TS 15066:2016 — ロボットおよびロボットデバイス — 協働ロボット
- Machine Safety Specialists — 公平な機械安全監査とリスクアセスメント
- A3の協働アプリケーション向けロボット安全トレーニング(2021/09/09および2021/11/16)
- 米国規格協会(ANSI)
産業用ロボット
- Sepro、Speed S5-25と協働Seprobotで射出成形ロボティクスを加速
- ステップ5:協働ロボットを業務にシームレスに統合する — ビジョン導入のすすめ
- ステップ4:協働ロボットを業務にシームレスに統合する — 適切なエンドエフェクター選定
- ユニバーサルロボット、協働ロボット市場で首位維持-ABI Research調査
- 協働ロボット(コボット)入門:現代産業における人間とロボットの共存
- ステップ6:コボットを業務にシームレスに統合する — メンテナンスの実態
- ステップ3:コボットを最適な生産にシームレスに導入する — ワークステージングの重要性
- ステップ1:コボットを業務にシームレスに導入する — 最初の一歩
- ロボットのワークエンベロープ完全ガイド:定義、種類、製造現場でのメリット
- 収益性の鍵:コボットがCNC業務にもたらすコスト削減と効率化
- 職場における協働ロボットのメリット・デメリットを天秤にかける