



高度なAIシステムが雑多な環境での正確なオブジェクト検出を実現
光州科学技術院の研究チーム、遮蔽オブジェクト検出の新手法「UOAIS」を開発
ロボットビジョンは大きく進歩し、自律走行やオブジェクト操作など複雑で要求の厳しいタスクへの応用レベルに達しました。しかし、一部のオブジェクトが他のオブジェクトによって部分的または完全に隠されている雑多なシーンでは、個々のオブジェクトを特定することに依然として苦労しています。通常、このようなシーンを扱う際、ロボットビジョンシステムは遮蔽されたオブジェクトをその可視部分のみに基づいて特定するよう訓練されます。しかし、そのような訓練には大量のオブジェクトデータセットが必要で、面倒です。
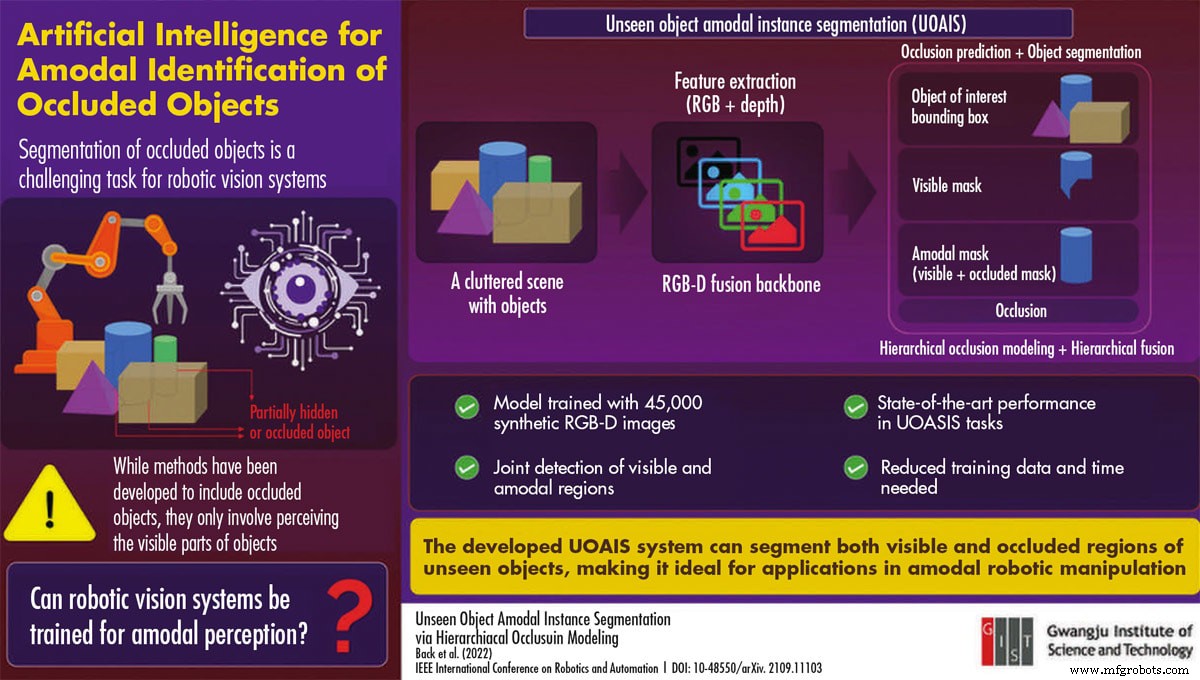
韓国・光州科学技術院のKyoobin Lee准教授と博士課程のSeunghyeok Back氏は、雑多なシーンでオブジェクトを特定・仕分けする人工知能システムを開発する際、この問題に直面しました。「ロボットが未遭遇・未訓練のオブジェクトを認識・操作できると期待します。しかし現実には、ディープニューラルネットワークの汎化性能が訓練データセットの質と量に大きく依存するため、データを一つずつ手動で収集・ラベル付けする必要があります」とBack氏は語ります。
新しい研究で、Lee准教授とBack氏のチームは、「未知オブジェクトのアモーダルインスタンスセグメンテーション」(UOAIS)と呼ばれるモデルを開発し、雑多なシーンでの遮蔽オブジェクト検出を実現しました。オブジェクト形状の特定のためにモデルを訓練するため、深度情報を含む45,000枚のフォトリアルな合成画像データベースを開発。この(限られた)訓練データで、モデルは多様な遮蔽オブジェクトを検出できました。雑多なシーンに遭遇すると、まず興味のあるオブジェクトを選び出し、そのオブジェクトが遮蔽されているかどうかを「可視マスク」と「アモーダルマスク」へのセグメンテーションによって判断します。
研究者たちは結果に興奮しました。「従来手法は特定タイプのオブジェクトのみ検出、または遮蔽領域を明示的に推論せずに可視領域のみ検出に限定されていました。対照的に、我々の手法は人間の視覚システムのように遮蔽オブジェクトの隠れた領域を推論できます。これによりデータ収集労力を削減しながら、複雑な環境での性能を向上させます」とBack氏。
システムに「遮蔽推論」を可能にするため、研究者たちは「階層的遮蔽モデリング」(HOM)スキームを導入しました。これは、複数の抽出特徴とその予測順序の組み合わせに階層を割り当てます。3つのベンチマークでモデルをテストし、HOMスキームの有効性を検証。最先端性能を達成しました。
研究者たちは手法の将来性に期待しています。「雑多な環境での未知オブジェクト知覚は、アモーダルロボット操作に不可欠です。我々のUOAIS手法はこの最前線でベースラインとなり得ます」とBack氏。
詳細情報はSeulhye Kim、光州科学技術院まで(メールアドレスはスパムボットから保護されています。表示にはJavaScriptが必要です。電話:82-627-156-253)。
自動制御システム
- ボッシュ、ハノーバーメッセでAI駆動製造ソリューションを発表
- AI駆動テスト自動化:最新ERPシステムのQAを革新
- サイバーセキュリティに自動化とAIを活用──より速く、より賢い防御へ
- AI駆動ロボティクス:最先端インテリジェントマシン
- ロボットが触覚で90種類以上の物体を識別、視覚・触覚融合のマルチモーダルAI
- AIは単なるアプリではない—ビジネス成功のための強力な方法論
- AI:メリット、リスク、産業への影響
- ビッグデータとAI:デジタルトランスフォーメーションを支える相乗効果
- 小売におけるAI:一過性の流行ではなく実証済みのメリット
- KubernetesがAIスタートアップに拡張可能なコンテナ化ソリューションを提供
- AIを活用したアマゾン熱帯雨林の森林減少監視