



DIYロボットグリッパー - Arduinoとサーボで動くプラスチック製ハンド
必要な部品と材料
| 8mm厚プラスチックシート | ×1 |
| 4mm厚プラスチックシート | ×1 |
| サーボモーター(Tower Pro MG996R) | ×1 |
| 10kΩポテンショメーター | ×1 |
| Arduino UNO | ×1 |
| ボルトとナット | ×1セット |
必要な工具と機械
- CNCマシン
プロジェクト概要
ロボティクスプロジェクトで広く必要とされるロボットグリッパー(把持機構)をDIYで作成します。透明な固体プラスチックから切り出し、ホビーサーボとArduinoで駆動します。


コード
Arduino IDE標準の「サーボノブ」サンプルを使用します。ポテンショメーターでサーボ角度を制御します。
/* ポテンショメーターでサーボ位置を制御
   by Michal Rinott <https://people.interaction-ivrea.it/m.rinott>
   modified on 8 Nov 2013 by Scott Fitzgerald
   https://arduino.cc/en/Tutorial/Knob */
#include <Servo.h>

Servo myservo;  // サーボオブジェクト作成
int potpin = 0; // ポテンショメーター接続ピン(アナログ0)
int val;        // アナログ値格納用

void setup() {
  myservo.attach(9); // ピン9にサーボ接続
}

void loop() {
  val = analogRead(potpin);            // 0-1023の値を読取
  val = map(val, 0, 1023, 0, 180);     // サーボ用0-180度に変換
  myservo.write(val);                  // サーボ位置設定
  delay(15);                           // サーボが到達するまで待機
}
カスタムパーツとエンクロージャ
- 8mm.DXF(8mm厚用カットデータ)
- 4mm.DXF(4mm厚用カットデータ)
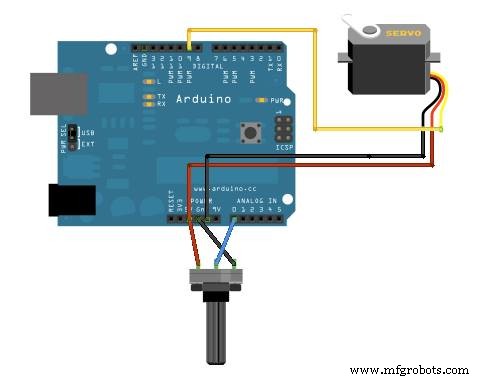
回路図
標準的なサーボノブ配線
製造プロセス
- ベッドシーツ完全ガイド:歴史、素材、現代製造
- プレミアムプラスチック人形:遊び道具からコレクターズアートへ
- DIY Wall-E 風 Raspberry Pi CD ボックスロボット
- ローリングアラームロボット:Raspberry Pi と Google カレンダーで動くスマートモバイル目覚ましシステム
- Arduinoで作るモーター駆動のマインクラフト クリーパー ロボット
- アーキメデス:感情センシングAIロボットフクロウ
- Windows 10 IoT Coreで音声制御コンピュータビジョンロボットを構築
- ROSロボット:Raspberry Piでターミナル操作ナビゲーション
- MATLAB/Simulinkで3DロボットグリッパーのPID制御をマスター
- 飲料ロボットの技術・自動化・業界役割:バブルティー・コーヒー自動化の最前線
- コバール® シート – 高性能ハーメチックシール向け精密制御膨張合金