工業製造
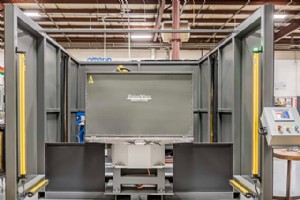
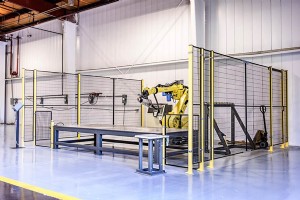
ワークセルで「投資対効果」を最大化 メーカーがファナックロボティクス製のようなロボットワークセルを使用すれば、アプリケーション達成のために連携する設備を得られます。ファナックワークセル設計は汎用性が高く、カタログ掲載の数百ファナックロボットモデルと連携可能。 ポジショナータイプ別ワークセル分類 多くのファナックロボットワークセルはポジショナーで分類可能:ガントリーセル、観覧車型セル、手動ターンテーブルセル、固定テーブルセル、ターンテーブルセル、トラックセル。ファナックワークセルのポジショナーは、ワークをロボット作業エリアへ出し入れする方式が多様——水平・垂直自動ターンテーブル、ロボット自
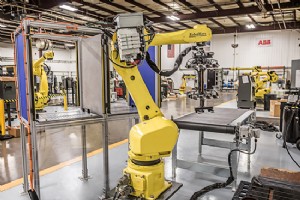
ワークセル構築の多面的検討事項 生産ライン用ワークセル構築には多くのステップがあります。予算、レイアウト、必要アプリケーション、使用機械タイプ、機械効果を高める機能購入等を検討必須です。 予算検討:中古ロボットで半額実現 予算検討時、新品か中古ロボットかを自問すべき。新品は最新機能で魅力的ですが、中古ロボットは日常的に新品と同等性能で半額程度。予算限られる企業では、経営層説得の決め手になります。 プロセス全体の再考:手作業からロボット動作への翻訳 中古ロボットの役割決定後、生産ライン全体を見直す準備も必要。手作業プロセスをロボット実行プロセスへ翻訳。成功すれば(組立ライン全面見直しでも)
ロボット搬送荷重の精密管理が品質を左右する ロボットが搬送する荷重は、特に積み降ろしプロセスにおいて、あらゆるロボットアプリケーションの重要要素です。パートローディングロボットのエンドエフェクタにゲージング制御を用いることで、搬送荷重を自動測定。ロボットが過重荷重をピックアップしていないか、加工中に荷重が大きく変化していないかを保証します。 恩恵を受ける産業:自動車・航空宇宙・鉄道 輸送車両を製造する自動車、航空宇宙、鉄道産業等で、複数部品が特定重量要件を持ちます。これら重量が製造中に大幅変化すれば、車両全体の安全性や一体性に悪影響。ロボットエンドエフェクタのゲージング制御機能で、各積み降
自動車産業:産業オートメーション最大の購買層 自動車産業は数十年にわたり、産業オートメーションの最大購買層の一つ。多くのメーカーが、世界的産業ロボットリーダーの一つである安川電機モートマンロボティクスのレーザー切断ロボットを採用し、製造ラインに効率性、信頼性、高い柔軟性をもたらしています。 レーザー切断の精密さが自動車製造に不可欠な理由 レーザー切断は極めて高精度な切断手法。自動車産業に理想的な理由です。乗用車、トラック、二輪車等あらゆる車両は特定重量要件があり、多数の部品が組み合わさります。一部品でもばらつけば、車両フレームの完全性を損ない、走行不良や最悪の場合、乗員死亡事故につながる
ロボティクス業界最大の時間節約イノベーション:シミュレーションソフトウェア シミュレーションソフトウェアは、ロボティクス業界で開発されたおそらく最大の時間節約イノベーションです。エンジニアがクライアントと仮想空間でシステム計画でき、設計チームが製作前に設計計画のバグや問題点を解消できます。ファナックは2003年にFanucWorksをリリースし、後にさらにモダンなRoboGuideへ移行しました。 FanucWorks:2003年の革新的3Dシミュレーションツール リリース当時革新的だったFanucWorks。2003年ファナックプレスリリースによれば、ロボットシステムの開発・プログラミ
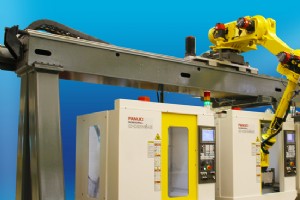
メーカーが常に求める生産性向上:ロボット自動化が実証済みの解 メーカーは常にプロセス改善と生産性向上を模索しています。ロボット自動化は、機械稼働率向上、柔軟性増大、プロセス一貫性の三点で有益であることが実証済み。従業員を潜在的危険環境から遠ざけ、人的リソース削減メリットも。機械加工ショップでは、少ない資本と労働力でより多くの部品生産が可能になります。 マテリアルハンドリングとセットアップの効率化:予測可能な生産 ロボット自動化はマテリアルハンドリングとセットアップでも効率的。生産が予測可能になり、ヒューマンエラー排除、コストのかかるミス修正時間を節約。ロボットがプログラムタスクを反復実行す
産業オートメーションで最も一般的な用途:切断 切断は今日の産業オートメーション世界で最も一般的なアプリケーションの一つ。企業は金属、合金、プラスチック等多様な材料を切断して製品を構築します。だからこそファナックロボティクスは、メーカーが必要とするあらゆる切断用途に対応する切断ロボットラインを展開。さらに、ファナックロボット切断システムは切断プロセスを「エラープルーフ(ミス防止)」化し、完成品品質と市場競争力を向上させます。 手動切断からファナック切断ロボットへの切り替えメリット 施設に手動切断アプリケーションがあるなら、ファナック切断ロボットへの切り替えを検討すべきです。ファナック切断ロボ
IEC新安全基準:人間とロボットのより近い協働を可能に IECが最近導入した最新安全基準の一つは、ロボットと人間がより近接して協働できるようにすることです。これにより、ロボットが自ら担う外部負荷を精密に測定する能力が、これまで以上に重要になっています。担う外部負荷を精密に測定できれば、ロボットはそれら負荷に必要な力をより精密に感知できます。 トルク・力センサーで動きの予測性と効率を向上 人間と手を携えて働くロボットを含め、ロボットにはトルクセンサーと力センサーが搭載され、担う外部負荷の圧力と必要な力を測定。これによりロボット動作の予測性が高まるだけでなく、メーカーにとってロボットがより精密
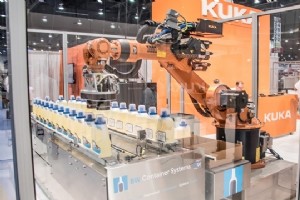
ロボットの最も一般的マテリアルハンドリング用途:積み降ろし 積み降ろしはロボットが実行する最も一般的なマテリアルハンドリング用途の二つ。KUKAロボティクスのような多くの企業が、現在手作業で行っている積み降ろし生産エリアで、人間より速く動くローディングロボットへの置き換えを要請しています。 ロボットからロボットへの置き換え:ディハルト社の事例 時には手作業ではなく、より非効率なロボットからの置き換えもあります。精密切削工具メーカーのディハルト社は、ライン上のガントリーロボットをKUKAローディングロボットで置き換え決定。幅広いブランクと完成工具を扱い、旋削センターへの積み降ろしが可能な高精
ロボットシミュレーションとオフラインプログラミングで時間・コスト削減 ワークセル設計時にロボットシミュレーションとオフラインプログラミングを活用すれば、貴重な時間とコストを節約できます。インテグレーターやエンドユーザーは、設備投資前にワークセルの振る舞いを分析すべきです。シミュレーションとオフラインプログラミングにより、セル設計時のミスを犯す前に、複数のワークセルシナリオを分析可能です。 シミュレーションの主な用途 プロセスに最適なロボットモデル選定 ロボットのリーチとアクセス検証 ロボット周りのセル配置 設計コンセプトが製品フローに適するか判断(プロセス合理化・加速) 最適プログ
エンドオブアームツーリング用クランプの真のコストを決める変数 クランプ性能と生産性に影響する複数の特性があります。エンドオブアームツーリング用クランプの実コストは、生産に大きく影響する要因に依存。クランプ本体価格も重要ですが、その他の変数が生産に影響し、所有コストを削減します。 4つの主要因子 1. 納期:顧客満足と在庫管理の要 納期はあらゆる企業で必須、顧客へ転嫁されます。プロジェクト約束期日にクランプが届かなければ顧客は離れます。在庫レベルは納期と直結、賢い企業は適時補充を徹底。 2. 柔軟性:少ない標準タイプで多用途対応 クランプは容易に再構成可能で、少数の標準タイプで多様な用途を
技術進歩・人件費上昇・競争激化が自動化を必須に 技術進歩に伴い、人件費上昇と競争激化が工場・組立プロセス自動化の必要性を高めています。しかし、自動化前にいくつかの重要因子を検討する必要があります。 1. 投資回収(ROI)を最優先で試算 ロボット・自動化機器への初期投資回収期間を最初に検討すべきです。技術改善とコスト低下で、ROIは年単位でなく月単位で測定可能になりつつあります。現在の生産コストを見積もり、ロボット自動化ソリューションと比較して、大まかな回収期間を算出。ロボットベンダーとシステムインテグレーターがこれらの計算を支援します。 2. 現行プロセスの完全理解が前提 最も成功する
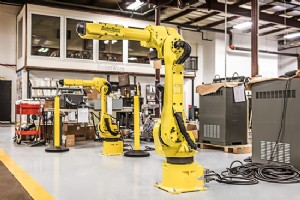
リーン生産の本質:同じかそれ以上の生産を、より少ない仕事で、品質犠牲なしに リーン生産は数年にわたり市場でトレンドとなっています。極めてシンプルな考え方——品質を犠牲にせず、同等以上の生産を、より少ない仕事で達成する。製造における7つの無駄:過剰生産、不必要な在庫、非効率輸送、不必要な動作、待ち時間、不良・欠陥、不適切な加工。 生産ラインをスリム化:コスト削減と環境配慮の両立 生産ラインをスリム化する方法を見つけることで、メーカーは生産・人件費・エネルギーコストを削減。これらの利点は製造時の廃棄物量削減にもつながり、環境にも優しいです。 「より賢く働く」:産業用ロボットワークセル自動化が
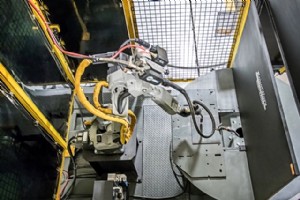
従来5軸レーザー切断機より省スペース・レイアウト最適化 ロボットレーザー切断ソリューションは、従来の5軸レーザー切断機より少ない床面積で済み、生産レイアウトを最適化することでコスト削減を促進します。 ダイオードレーザー改良で用途拡大、ファイバーレーザー・ディスクレーザーで高品質ビーム実現 ダイオードレーザーの最近の改良で、幅広い用途にレーザーがより有効に。新世代ファイバーレーザーとディスクレーザーはビーム品質が向上し、より深く、より速く加工可能になりました。 手動レーザー溶接からロボットレーザー溶接へのシフト 歯科技工、医療機器製造、宝飾、研究では手動レーザー溶接が継続。一方、自動車、航
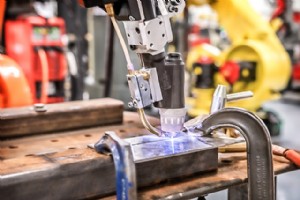
ロボットがもたらす時間・コスト削減 ロボットは一般的ビジネス手順の実行時間とコストを削減。ロボットソフトウェアが手動トリガーを置き換え、従業員ニーズを減らします。産業・事務プロセス両方でロボット自動化が有用。二大ロボティクス市場は産業用(組立ラインのロボットアーム)とサービス用(学術・研究で働くヒューマノイド型)。 スループット向上と廃棄物削減 ロボット導入でスループット速度向上は疑いなし。生産に直接好影響。休憩・睡眠・休暇不要で一定速度継続。精密・正確な動きで材料廃棄物削減。ビジネスツールとしての生産性向上価値を実証。 危険・単調作業から人間を解放 作業員はロボットを監視しつつ、反復・
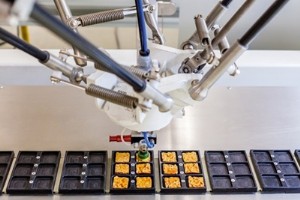
進化する産業ビジネスプロセス:技術・協働・ロボット自動化の融合 産業界のビジネスプロセスが進化しているのは明らかです。技術進歩、協働重視、ロボット自動化の可能性が、次世代ビジネスプロセスモダナイゼーションの波を創出しています。 新たなビジネスプロセスサービス:人間業務×協働×スマートロボット自動化 人間プロセス業務(意思決定、問題解決)と協働、スマートロボット自動化を統合した新サービスが出現。自動化技術採用企業は、より多くの情報に基づいた意思決定をリアルタイムで実行し、顧客への迅速な対応で競合を上回ります。 ロボット活用で人間業務の本質に集中 あらゆるビジネスプロセスには人間業務(意思決
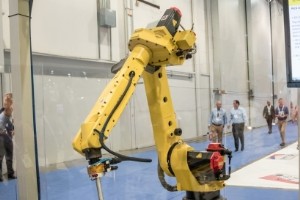
あらゆる産業の効率を高めるロボット自動化 ロボットは産業、企業、メーカーをより効率的にします。生産性向上とダウンタイム削減により、ロボット自動化は想像可能なあらゆる産業の効率改善に最適な手段です。 アイオワ州酪農:ロボット搾乳でハンズフリー酪農を実現 ロボットが毎日乳牛群を搾乳。牛はエントリーゲートで順番待ち。首輪トランスポンダーで個体識別、情報蓄積・活用。ロボットアームがレーザー・センサーで乳頭検出・洗浄、搾乳カップ装着。トラブル時は携帯電話で通報、群れ健康・飼料・体重・生乳量・繁殖の日次記録を自動作成。多くのアイオワ酪農家が「ハンズフリー搾乳は酪農の未来」と確信。 病院:医療ミス削減
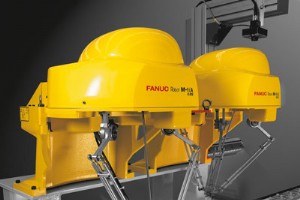
医薬品産業でロボット採用が加速する理由 ロボティクス活用は、手作業と比較して効率性、高速性、エラー削減、厳格な衛生規制対応の観点から、医薬品産業で増加し続けています。 調剤ロボットの主要メリット 時間短縮:1動作で複数パックの入出力、患者待ち時間短縮、スタッフを他業務へ振り向け可能 省スペース:従来比4倍の効率で棚卸し可能 精度向上:在庫管理精度とバーコード照合チェックで精度強化 ピッキング・梱包・パレタイズから衛生重視へ 従来、ロボットによるピッキング・梱包・パレタイズで手作業削減が実証済み。現在は、統合ビジョンシステム搭載の衛生的・使いやすいピッキング・梱包ロボットで、更なる高出
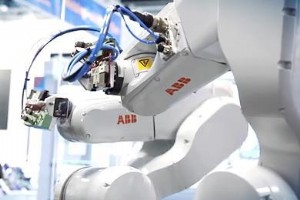
ビジョン誘導ロボットアプリケーションの主要サプライヤー:ブレインテック 多数の大手クライアントを抱え、ロボット用マシンビジョンガイダンスシステムの開発・供給・サポートを行う。主力製品「eVisionFactory」は、ビジョン誘導ロボットシステムの設計・開発・運用・サポートに使用されるソフトウェアです。 ABBとの戦略的提携:TrueViewシステムで独占採用 ABBと戦略的提携し、ABBはTrueViewビジョン誘導ロボティクスシステム内でブレインテック技術を独占採用。フォード等巨大メーカーからの大型受注を実現。 単眼3Dソフトウェア:自動車市場で拡大 マテリアルハンドリング、エンジン
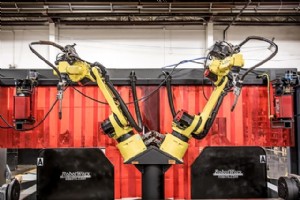
効率向上の5要素と切り札:先進自動化システム ショップフロア効率向上には5つの要素が寄与。効率が高まれば、低コスト生産者と競争可能になります。メーカーが頼る解決策が、最先端自動化システムです。 5つの効率向上要素 1. ロボットフライス加工技術 ロボットは高精度・高精密で、ロボット高速プロトタイピング用途に適する。アルミニウム等軟質材料加工にも有用。ロボットアームは工作機械より大幅に低コストで、ロボット加工はコスト効率に優れます。 2. 高速化する6軸ロボット ロボット技術進歩に伴い、6軸ロボットは高速化。マテリアルハンドリング、梱包、検査等で更なる速度とペイロードを提供。KUKAは低コ
産業用ロボット