工業製造
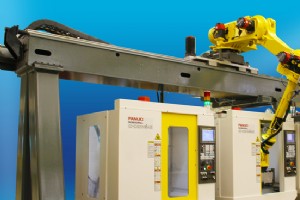
自動化がもたらす競争優位性 機械自動化は、企業の競争優位性を高め、生産コストを削減し、製品品質を向上させます。最も分かりやすいメリットは人件費削減と危険環境からの作業員解放ですが、エネルギーと材料の節約、精度と正確性の向上ももたらします。 2種類の制御方式 フィードバック制御:継続的。センサーで計測し調整を行う シーケンス制御:プログラムされた一連の操作を実行 通常、単一のコンピューターが産業アプリケーションで両方の制御を提供します。 自動化機器購入時のよくある失敗と対策 詳細な装置仕様書で期待値を明確化する 日常メンテナンスに必要な技術的専門知識を考慮する 製品ミックス変更頻度の経済的
産業用ロボットの普及とM-6iB/6Sの位置づけ 産業用ロボットが本格普及した1980年代以来、メーカーは溶接、マテリアルハンドリング、マテリアルリムーバルの自動化でコスト削減と高速化を実現してきました。ファナックM-6iB/6Sもマテリアルハンドリングで効率を発揮しますが、その内部パーツが年々生産を支え続けています。 サーボモーター:フィードバックで自己最適化 M-6iB-6Sの全軸にあるサーボモーター(A06B-0202-B605、A06B-0223-B605)はアンプを搭載し、ロボット全体からのフィードバックを受信。これによりモーターが再調整され、ロボットの動作に最適な動きを実現します。
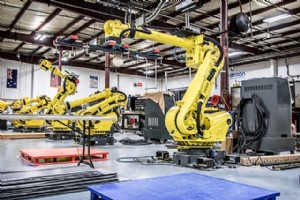
マテリアルハンドリングの定番ロボット アセンブリ、パレタイジング、梱包など、マテリアルハンドリングは製造業で最も一般的なアプリケーションです。世界中の企業がこれらを自動化し、生産性を向上させています。 ファナックR-2000iB/165Fは、多様なワークサイズに対応できるため、これらのタスクによく採用されます。しかし、この動きを可能にしているのは、サーボモーター、減速機、ギアといった内部パーツです。 サーボモーター:フィードバック制御で動作を最適化 R-2000iB-165Fのサーボモーター(A06B-0238-B605、A06B-0041-B605)はロボット軸に配置。アンプを備え、ロボット
大型ロボットを動かす小さなパーツの力 ファナックR-2000iAシリーズは、同社が製造する最大級のロボットです。これらの重量ペイロードロボットは、大型ワークでもマテリアルハンドリングとマテリアルリムーバルを容易にこなします。しかし、このパワーを生み出しているのは、サーボモーター、ギア、減速機といった内部の小さなパーツです。 サーボモーター:全軸を駆動 R-2000iA-125Lのサーボモーター(部品番号:A06B-0267-B605、A06B-0235-B605)は全軸に取り付けられ、ギアを駆動するパワーを供給。アンプを備え、ロボットの他部位からフィードバックを受信して効率的な動作を実現します
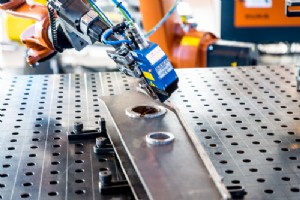
ビジョンシステムがロボットに「目」を与える かつてロボットは「盲目」でしたが、今や視覚を持っています。ビジョンガイダンスシステムの精度向上が、ロボット精度の向上に直結します。ビジョンがロボットに自己意識を与えるわけではありませんが、ピックアップする部品の位置特定、溶接位置の決定、組立部品の検査、部品配置位置の決定などを可能にします。 カメラ技術の進化 産業用ロボティクスにおけるカメラはより強力かつ高精度になっています。シングルカメラ3Dシステムの普及は、6自由度で動作するロボットとの相性が抜群です。ロボット搭載カメラが生成する画像で三角測量を行い、物体位置を高精度で特定できます。 照明問題を解
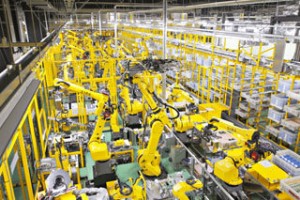
産学連携でロボット人材を育成 RAMTEC(Robotics & Advanced Manufacturing Technology Education Collaborative)がオハイオ州マリオンで開設されました。マリオン工科大学、トライリバーズキャリアセンター、オハイオ州立大学マリオン校の3校が連携し、ホンダ、ファナックロボティクス、リンカーン・エレクトリック、安川電機モトマン、RobotWorxなどのロボット企業と協力して、産業用ロボット操作と先進製造スキルを中部オハイオ地域の住民に提供します。 製造スキル不足への対応 マリオンに拠点を置くRobotWorxのような企業は、現在の雇用
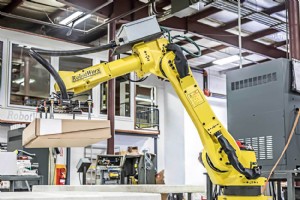
シンプルな動作の裏にある複雑な内部構造 マテリアルハンドリングロボットとして、ファナックM-6iBの動作は一見シンプルに見えますが、内部は非常に複雑です。モーター、減速機、ケーブルなしでは、日々の製造現場でピックアンドプレースを繰り返すことはできません。 フィードバック機能付きサーボモーター M-6iBのサーボモーター(部品番号:A06B-0223-B005、A06B-0223-B605、A06B-0202-B605、A06B-0202-B005、A06B-0115-B075#0008、A06B-0114-B075#0008)は全軸に配置。アンプを搭載し、ロボットへの信号出力だけでなく、他部位
SV3Xのロングリーチ版としての位置づけ モトマンSV3XLは、SV3Xと同様に溶接とマテリアルハンドリングの両方に対応しますが、ロングリーチモデルとして内部構造が異なります。しかし、モーター、減速機、内部配線のシステムで駆動する点は共通です。 ACサーボモーター:フィードバック制御で効率的な動作 SV3XLのACサーボモーター(部品番号:HW9381586-A、HW9381587-A、HW9381589-A)は、S・L・U・R・B・Tの全軸に搭載。アンプを備え、ロボットの他部位からフィードバックを送受信することで、モーターが適切に調整され、より効率的な動作を実現します。 減速機:出力制御とエ
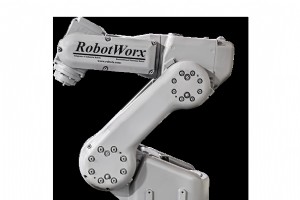
溶接もハンドリングもこなす汎用性 溶接のみ、またはハンドリングのみに限定されるロボットがある一方、モトマンSV3Xは両方に対応。広い動作範囲を持ち、組立、梱包、アーク溶接など多様なアプリケーションを実行できます。では、SV3Xの内部では何が起きているのでしょうか。その答えはシンプルです。タイミングベルト、減速機、内部配線が連携してSV3Xを駆動しています。 タイミングベルト:動作の同期を担う SV3XのR軸とB軸にあるタイミングベルト(部品番号:050S4.5M198、050S4.5M315)は、ロボットモーターの動きを同期させ、一方が他方に逆らって動くのを防止します。これらのベルトは、ロボッ
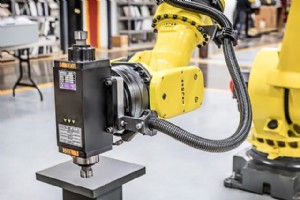
手作業穴あけの課題とロボット化の意義 手作業による穴あけは危険で疲労を伴う作業です。ロボット穴あけは、人手による穴あけに代わるコスト効率に優れた安全な選択肢です。穴あけが自動化されると、コストと廃棄物が削減され、サイクルタイムが短縮されます。 エンドエフェクタのカスタマイズと位置決め繰り返し精度 エンドエフェクタは、航空宇宙、自動車、その他あらゆる業界のニーズに合わせてカスタマイズ可能。ロボット穴あけは位置決め繰り返し精度が鍵となります。ロボットは適切な工具を正しい姿勢で供給し、力が加わっても剛性を保持しなければなりません。 業界横断的な活用事例 ロボット穴あけは幅広い業界で活用されています。
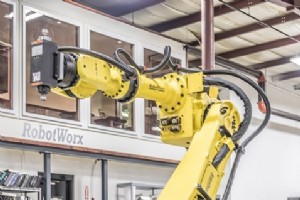
ルーティング自動化のメリット メーカーがルーティングアプリケーションを自動化すると、生産性が向上し、精度と正確性も高まります。ルーティングプロセスは、均一性や美観のためにワークから材料を除去する工程です。ロボットルーティングにより、迅速かつ効率的な加工が可能になります。 柔軟なエンドエフェクタとオープンガントリコンセプト ルーティングロボットは柔軟なエンドエフェクタを備え、多様な材料除去アプリケーションに対応できます。「オープンガントリコンセプト」は、ガントリ構成に設置されたロボットを用いて最適なリーチを確保し、ルーティングやその他の切断プロセスにマルチモジュラーな選択肢を提供する設計です。
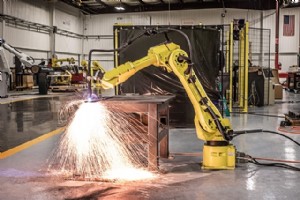
RPT RoboTrimソリューションの概要 ロボティック・プロダクション・テクノロジー(RPT)は、サーモフォーマー、射出成形機、ブロー成形機、回転成形機向けに「RPT RoboTrim」ルータートリミングソリューションを提供しています。RPTはファナックとの独占パートナーシップを結び、米州地域における非金属材料のルーティングおよびウォータージェット切断の自動化を推進。両社はルータートリミングロボットアプリケーションのソリューション開発と改善に協力しています。 導入実績 2004年以来、RPTは15台以上のRoboTrimシステムを納入しています。 最新モデル RT-1000 の主なメリット
スピンドルモーターは、ハードディスクドライブ内にある小型・高精度・高信頼性の電気モーターで、プラッターが取り付けられたシャフト(スピンドル)を回転させます。プラッターはデータの格納に使用されます。 HDDスピンドルモーターの仕組み ハードディスクドライブのスピンドルモーターは一体型ユニットとして搭載され、プラッターを一定速度で回転させます。速度センサーがモーターにフィードバックを提供し、指定された回転数、すなわち動作に最適な速度を正確に維持できるようになっています。 負荷と性能の関係 スピンドルモーターの負荷は、回転させるプラッターのサイズと数に依存します。より大型で多くのプラッターには、より
手持ちルーターによる加工の代わりに、CNCルーターやロボット自動化により工具パスを制御できます。このルーティング方式により、プラスチック製造業者はスループットを向上させ、コストを削減できます。 FanucベースのRoboTrimソリューション RPT RoboTrimルータートリミングソリューションにはFanucベースのロボットが採用されています。Robotic Production Technologyは、プラスチック業界専用に設計されたRT-400を含む15モデルのRoboTrimを開発しました。RT-400は持ち運び可能で、サーモフォーマー、射出成形機、ブロー成形機、回転成形機で使用で
Motoman SK-16Mロボットは、溶接、除去、ハンドリング作業をこなすSKシリーズの一員です。SK-16Mは、多くのロボットと同様、生産性向上のために連携する複雑なパーツセットで構成されています。主な構成要素は、ACサーボモーター、タイミングベルト、減速機、リストユニット、内部配線です。 ACサーボモーター ロボットの動作と作業遂行を支える多くのパーツの中でも、ACサーボモーター(部品番号:HW9381136-A、HW9381137-A、HW9380837-A)はS軸、L軸、U軸、R軸に配置されています。これらのサーボモーターは、ロボットからのフィードバックとアンプを通じて、滑らかな動
産業用ロボットは、現代の消費財製造において不可欠な役割を果たしています。ロボットが何を作るかは知られていますが、何でできているかご存知でしょうか。MotomanのSK120のようなロボットは、基本的に6つの軸で構成されています。Motomanでは、S軸、L軸、U軸、B軸、R軸、T軸の6軸です。では、これらの金属部品がどのように連携して機能的なアームとリストとして動作するのでしょうか。鍵を握るのは、リストユニット、減速機、サーボモーター、内部配線です。 リストユニット Motoman SK120のリストユニット(部品番号:HW91711167-A、HW9171167-B、HW9171167-1
Motoman UP200のような産業用ロボットは、定期的なメンテナンスにより正常な機能を維持できます。タイミングベルト、減速機、リストユニットなどは頻繁な使用により交換が必要になる場合がありますが、サーボモーターと内部配線で構成されるドライブユニットは、パーツ交換の頻度は比較的低い傾向にあります。 タイミングベルト UP200にはR軸、B軸、T軸にタイミングベルト(部品番号:200S8M976、200S8M800、200S8M656)が装備されています。これらはロボット内部のギアと連携し、ロボット動作の滑らかさを確保する重要な役割を果たします。 減速機 UP200の全軸に減速機が搭載されて
MotomanのK6ロボットは、マテリアルハンドリングおよび溶接用途向けの6軸ロボットで、S軸、L軸、U軸、B軸、R軸、T軸の6つの軸で構成されています。各軸には、ロボット全体の動作に寄与する複数のコンポーネントが搭載されています。主な構成要素は、ギア、ACサーボモーター、バッテリーユニット、内部配線、リストユニットです。 ギアシステム Motoman K6のギア(部品番号:HW8425135-1、HW8425133-1、HW8425134-1)は、他のコンポーネントと連携してロボットアームを駆動します。このアームの動きは人間の腕の動きに非常に近いものとなっています。 ACサーボモーター 各
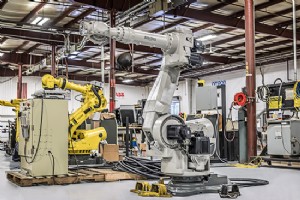
Motomanラインの多くのロボットと同様、Motoman UP130ロボットには、メーカーの生産性を高めるためにチームとして働くいくつかのパーツがあります。S、L、U、R、B、T軸がそれぞれ重要ですが、それらの軸に含まれるパーツがロボット全体を制御します。これらのパーツには、サーボモーター、減速機、リストユニットが含まれます。 サーボモーターはACモーターに似ていますが、アンプの追加とロボット電源からのフィードバック取得能力が異なります。これらのサーボモーターはロボットのすべての軸に配置されています:S軸 HW9381382-A、L軸とU軸 HW9381261-A、R軸 HW9380938-
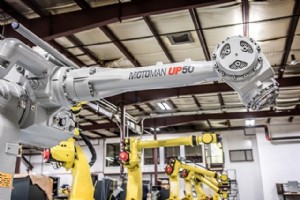
マテリアルハンドリングとマテリアル除去ロボットであるMotoman UP50には、アプリケーションを実行するためにチームとして働く多くのパーツがあります。これらのパーツには、タイミングベルト、減速機、ACサーボモーター、内部ケーブルが含まれます。 すべてのMotoman UP-50ロボットには、R軸とB軸にタイミングベルトがあり、部品番号は250S5M525と250S5M475で、ロボットの動きを同期させます。これはUP50の流動性と機能性にとって重要です。 UP 50の各軸にも減速機があります:S軸 HW9381671-A、L軸 HW9381465-B、U軸 HW9381670-A、R軸 H
産業用ロボット