工業製造
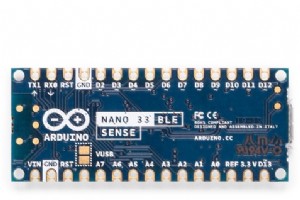
部品と材料 部品数量 Arduino Nano 33 BLE Sense1 PCA9685 8チャネルFETドライバー(I2Cインターフェース)1 SG90マイクロサーボモーター3 9V電池クリップ1 必要な工具と機器 3Dプリンター(汎用) はんだごて(汎用) アプリとオンラインサービス Edge Impulse Studio Arduino IDE Autodesk Fusion 360 プロジェクト概要 概要 Arduino Nano 33 BLE SenseとEdge Impulse Studioを用いて、TinyMLによる言語検出器を構築します。デバイスは継

部品と材料 部品数量 DCモーター(12V)1 リードスイッチ(SPST-NO)1 Arduino UNO1 RGB LCDシールドキット(16×2文字表示)1 必要な工具と機器 ProBUDDYキット プロジェクト概要 アーサー・ガンソンの記念碑的作品「コンクリートの機械」から着想を得たInfinity Gearsプロジェクトは、1/50の減速比を持つ12段のギア機構を、コンパクトな完全デジタルカウンターシステムへと昇華させました。オリジナルの彫刻では200rpmで動作し、最終ギアが1回転するのに137億年を要しました。本設計では、250rpmのDCギアードモーターで第1
部品と材料 部品数量用途 RGB拡散型コモンカソードLED2目 SparkFun 7セグメントシリアルディスプレイ (赤)1タイマー Texas Instruments シフトレジスタ (並列-シリアル変換)14桁7セグメント表示用 英数字LCD 16×2 (I2Cアダプター付き推奨)1メニュー表示 IR受信機 (汎用)1リモコン操作用 Arduino UNO1メイン制御 SG90 マイクロサーボモーター1頭部回転用 PIR人感センサー (汎用)1動作検知 超音波距離センサー HC-SR041勝敗判定用距離検知 DFRobot DFPlayer Mini MP3プレーヤー1音声再生 タ
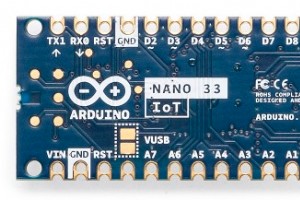
部品と材料 部品数量備考 Arduino Nano 33 IoT1低プロファイル、Wi-Fi搭載、コンパクトなコックピットパネルに最適 LED (汎用)4明るい低消費電力ステータスインジケーター スイッチアクチュエーター、スプリングリターンプッシュボタン用ヘッド2信頼性の高い制御のためのタクトスイッチ 英数字LCD 16×22フライトデータとナビゲーションパラメータ表示用 LEDバー (10 LED)2CDI表示用コンパクトLEDバー 必要なツールと機器 はんだごて (汎用) - PCB接続の精密はんだ付け用 アプリとオンラインサービス Arduino IDE - ファー
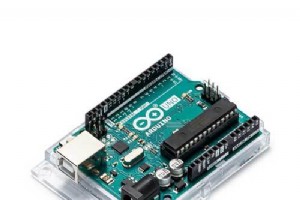
部品と材料 部品数量 Arduino UNO1 Seeed Base Shield V21 NodeMCU ESP8266 ブレイクアウトボード1 Seeed ラウドネスセンサー1 Seeed Grove – 大気質センサー v1.31 Seeed Grove – 温湿度センサー (DHT11)1 Reyax LoRa モジュール (RYLR998)1 Seeed 小型ソーラーパネル 80×100mm 1W1 Seeed LiPo Rider Pro1 充電式リチウムイオン電池 3.7V1 必要なツールと機器 3Dプリンター (汎用) ソフトウェアとオンラインサービス A
部品と材料 部品数量備考 Arduino UNO2メインボードとセカンダリボード用 MOSFETトランジスタ(スイッチング用)2スピーカー駆動用 スピーカー:3W、4Ω4各ボードに2個ずつ(ステレオまたはレイヤー用) 抵抗 1kΩ(0.25W)2ゲート抵抗など ブレッドボード用電源スティック 5V/3.3V(SparkFun)1外部電源供給用 ジャンパーワイヤー(汎用)1セット配線用 必要な工具と機器 はんだごて(汎用) 使用ソフトウェアとオンラインサービス Arduino IDE プロジェクト概要 このプロジェクトでは、ジョジョの奇妙な冒険 第5部の主題歌「ジョルノ
部品と材料 Arduino Nano R3×1 Digilent WS2812 アドレサブルLEDストリップ×1 プッシュボタン・スイッチ(モメンタリ)×2 ロータリー・ポテンショメータ(汎用)×2 5mm LED:赤×1 スルーホール抵抗 470Ω×1 必要な工具と機器 はんだごて(汎用) 鉛フリーはんだ線 アプリとオンライン・サービス Arduino IDE このプロジェクトについて 音楽を魅惑的なライト・ショーに変える準備はできましたか? このガイドでは、オーディオに同期したリアルタイム音楽ビジュアライザーの製作手順を解説します。Nootropic Designによるオリ
NVIDIA Jetson NanoとIsaac SDKで作る低コスト自律レゴ戦車 このガイドでは、標準LEGO EV3キットを、NVIDIA Jetson Nano、Isaac SDK、YDLIDAR-X4 LiDAR、Pixy2ビジョンカメラで駆動する完全自律履帯ロボットへ変える方法を示します。CarterとKayaリファレンスデザインの予算優しい代替ながら、NVIDIAロボティクススタックの高度な知覚と計画能力をすべて保持しています。 Part 8またはPart 10で完全自律ナビゲーションデモへジャンプ。 プロジェクト構成コンポーネント: NVIDIA Jetson Nano開発ボ
シンプルPiロボットは、Raspberry Piを完全機能する自律移動プラットフォームへ変える実践ガイドです。ホビイストにも教育者にも、コンポーネント選定から制御コード記述、リアルタイム動画ストリーミングまで全ステップを解説します。 パーツリスト Raspberry Pi(全モデル対応、Pi B+またはPi Zero推奨) 40ピンGPIOリボンケーブル(Pi B+またはPi 2用) 標準ブレッドボード 2輪シャーシ(例:Ellipzo 2WDキット) 超音波距離センサー(HC-SR04) Pi用パワーバンク 充電式単3電池(2100mAh以上) オス/メスジャンパーワイヤー、抵抗 Wi-
このシンプルで低コストなモバイルロボットプラットフォームは、開発者が組み込みシステムを実践的に学ぶために作られました。 ドイツ自動車会社の組み込みソフトウェアエンジニアとして、このプロジェクトを学習プラットフォームとして開始。元プロジェクトは早期中止されたが、情熱で趣味として継続しRpibotが誕生しました。 明確な要件を設定: 最小限のソフトウェア中心ハードウェア オールインワン100ユーロ予算 将来モジュール向け組み込み拡張性 単一5V電源(USBパワーバンク等)で全コンポーネント駆動 プラットフォームは教育、監視、ロボット競技など多目的ですが、初心者向けチュートリアルではありません。
はじめに Raspberry Pi 3 Model Bは、USB、Wi-Fi、Bluetooth、Ethernet、HDMI、オーディオ、GPIOピンを備えた多機能シングルボードコンピューターです。CS424ではこのボードでiRobot Createを制御し、その堅牢なハードウェア(4コア1.2GHzプロセッサー、1GB RAM)を活用します。最小限必要なハードウェア: Raspberry Pi 3Bマザーボード 32GB microSDカード(必要ならアダプター付き) 5V電源(例:CanaKit) ビジョン用Raspberry Pi Camera Module v2 このチュートリア
A. 目的 SonbiロボットのRaspberry Piにフル機能ソフトウェアスタックを組み込み、Microsoft Kinectを接続し、センサー前方に立つ人間を検知した際にロボットが腕を振って挨拶する機能を実現すること。 B. ハードウェアシステム 8GBフラッシュストレージ搭載Raspberry Pi Pololu Maestro 24チャネルサーボコントローラー Microsoft Kinect(RGBカメラ、深度センサー、IRエミッター、マルチマイクアレイ、加速度計) ATX 500W電源 プロトタイピングボード、配線、機械部品 Raspberry Pi仕様 700MHz AR
高度な自律走行車は都市モビリティのより安全で効率的な未来を約束します。しかし多額の産業投資にもかかわらず、完全自律システムはまだ消費者市場に参入していません。主要ボトルネックは、複雑な市街地を安全にナビゲートできる堅牢なリアルタイムモーションプランエンジンの欠如です。 プロジェクト目的 この研究の目標は、自律走行車の事故率を低減する信頼性の高いリアルタイムモーションプランニングシステムの設計と実装です。システムは車線維持、障害物回避、移動車両回避、アダプティブクルーズコントロール、基本的な事故回避を組み込みます。 ハードウェアアーキテクチャ 縮小版「エゴ」(EGO)車両をAdafruit 3層
1. はじめに Eコマースの爆発的成長により、倉庫オペレーターは日々膨大な在庫処理に直面しています。保管、ピッキング、スキャン、配送といったタスクは労働集約的かつ高コスト。半自律から全自動まで、自動化ソリューションの採用が急務となっています。24/7稼働可能で需要に合わせてスケールするロボットハンドリングシステムは、現代物流の基盤となりつつあります。 2. システム概要 2.1 ロボットアーム構成 システムはガントリー搭載の2自由度(2-DOF)ロボットアームを特徴とします。Z軸(水平)とX軸(垂直)回転が可能で、精密グリッパーを装備。コンベアベルトからアイテムをピックアップし、自律搬送車両を
1. はじめに 全国のインフラが急速に老朽化する中、橋梁、廃棄物タンク、パイプライン、原子炉、船体、油槽船などに対する包括的な自動検査システムは存在しません。手作業検査は危険、低頻度、高コストです。本プロジェクトは、鉄鋼表面に吸着し複雑構造をナビゲートしリアルタイム視覚データを提供する、小型・軽量・低コストなプロトタイプを提供します。 プロトタイプシリーズはLEGO EV3テストリグから始まり、磁性ホイール、複数カメラ、超音波センサーを備えたRaspberry Piベースロボットへ進化。各反復で工学力学計算、CAD改良、Washington River Protection Solutions
はじめにロボティクス技術の進歩に伴い、画像処理は自動運転車から商用サービスロボットまで幅広い応用の基盤となっています。カリフォルニア州サンマテオのRobogames競技会では、学生がフルサイズホッケーアリーナでパックをパス・シュートできるロボット設計を競います。ROObockeyはこの課題をさらに進め、最先端のビジョンと制御アルゴリズムを活用した高精度なAI駆動シュート機構を統合しています。 問題定義2.1. ニーズホッケーロボティクスは現在、人間オペレーターがターゲット選定とパス実行を行うため、避けられない誤差が生じます。チームメイトと相手の正確な位置を特定できるセンシングシステムを組
Amazon Alexa、Raspberry Pi、Hologram Nova USBモデムを用いてARDrone 2.0を音声制御ドローンに変える実践ガイド。 ストーリー 動機 前プロジェクトでARDrone 2.0をマスターした後、Alexaの音声インターフェース統合で体験をさらに高めようとしました。Alexa & Arduinoスマートホームチャレンジに触発され、完全機能する音声駆動ドローンデモを構築しました。 以下にプロセスの簡潔なウォークスルーを示します。 Raspberry Piソフトウェアセットアップ、Alexaスキル設定、最終デプロイ手順をカバーします。 Piソフトウェアセッ
シンプルなターミナルコマンドでナビゲーション可能なROSロボット。このガイドではハードウェアセットアップ、ソフトウェアインストール、ライブ制御を通じて、汎用ロボットプラットフォームをスマートなROS対応マシンへ変える手順を解説します。 はじめに このプロジェクトの目標は、Raspberry PiベースのロボットにROS(Robot Operating System)を導入する方法を示すことです。これらのステップに従えば、汎用ハードウェアキットをキーボード入力とROSトピックに応答する完全自律ロボットへ変換できます。 動画ウォークスルー: デモ1 デモ2 ハードウェアインストール 9Vバ
コンピュータビジョン、音声コマンド、実世界のロボティクスを融合したエキサイティングなプロジェクトに挑戦しましょう。すべてWindows 10 IoT Coreで駆動します。 この実践ガイドでは、OpenCVによる物体検出で自律ナビゲーションを行い、Microsoft Speech API(SAPI)で音声制御するロボットを作成します。単一のユニバーサルWindowsアプリケーションがRaspberry Pi 2とWindows 10デスクトップの両方で動作する仕組みを通じて、ソフトウェアとハードウェアの架橋を体験できます。 このプロジェクトを完了すると、以下のスキルが身につきます: Ope
Intellisaurus:歩くスマート恐竜ロボットを組み立てよう Intellisaurusを発見しよう—わずか数時間で8インチの歩行恐竜ロボットを組み立てられるオープンソースキット。基本ビルドには半田付けもプログラミングも不要だが、高度なAI統合とカスタムシェル作成に対応した設計です。 GitHubでオープンソース公開中: https://github.com/JacquinBuchanan/Intellisaurus Intellisaurusでできること Intellisaurusはあらゆるスキルレベルのメイカー向けに設計: 初心者:ステップバイステップガイドに従い組み立て、歩く
製造プロセス