工業製造
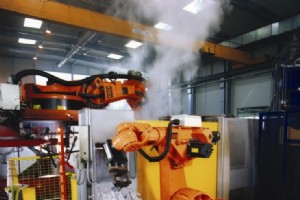
自動化の進歩により価格とアクセス性が向上し、より多くの企業が生産にロボットを導入できるようになりました。この変化は、仕事を奪われると感じる作業者に不安を与えるかもしれません。しかし現実には、ロボットは単調で退屈、時には危険な仕事から作業者を解放し、より良い機会へのステップアップを可能にします。 ロボットが作業者を危険から守る最良の例の1つがロボット溶接です。手作業による繰り返し溶接は人体に極めて有害です。金属とコーティングから発生する危険なヒュームは深刻な病気を引き起こします。鉛やアスベストを含む製品もあり、曝露により肺気腫、肺がん、腎不全に至る可能性があります。 ヒュームに加え、手作業溶
お客様から最もよく寄せられる質問の1つは、「ロボットとコントローラのバッテリーは何のためにあり、どのくらいの頻度で交換すべきか?」そして「どう交換するのか?」です。ロボットとコントローラの両方のバッテリーは、ロボットとコントローラが非通電状態のときに格納データを維持するために使用されます。ただし、ロボット アームとコントローラで格納されるデータは異なりますが、どちらも同等に重要です。正しい交換方法についてはメンテナンス マニュアルを参照してください。 ロボット アームに格納されるデータは、ロボットの各軸のエンコーダ パルス値を維持するために重要です。これによりロボットの位置データが制御され
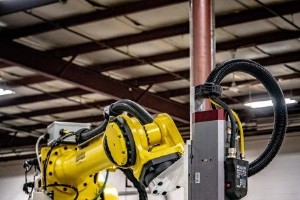
ロボット アームに取り付けるスピンドルは、柔軟性、耐久性、ロボットの可搬制限への適合が求められます。ロボット加工には、ペイロード負荷を最小限に抑える軽量構造、汚染防護、複数角度からの作業など、独自の課題があります。 ロボット スピンドルはメーカーのニーズに合致する必要があります。狭いスペースに収まる軽量小型モデルから、過酷な材料除去作業に適した堅牢で強力なモデルまであります。各アプリケーションのニーズに応じて、スピンドルを慎重に選択すべきです。 穴あけ用スピンドルは、穴径と深さ、公差、追加加工の必要性を考慮して選定します。ロボット フライス加工(彫刻、ルーティング)用スピンドルは、高速材料
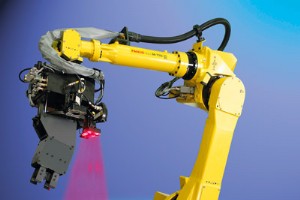
産業用ロボットは数十種類のアプリケーションを実行でき、製品完成までに複数のアプリケーションが必要な生産ラインもあります。では、どこに3Dビジョン システムを導入すべきでしょうか?どのアプリケーションがその技術で最も恩恵を受けるでしょうか?3D対応レーザー ビジョン システムの導入で高い効果が期待できるアプリケーションをいくつか紹介します。 多くの専門家は、3Dビジョン システムがマテリアル ハンドリング アプリケーションに最適だと考えています。実際、リストの最初の3つ(ビン ピッキング、梱包、パレタイジング)はその分野に属します。 ビン ピッキングは、3D技術を備えた3Dビジョン システムの
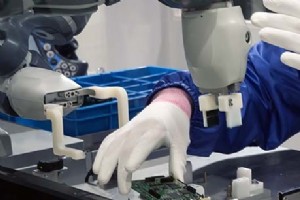
事実として、米国の製造労働コストは1990年代以来約24%上昇しており、労働力の変化が続く中でさらなる上昇が予想されます。業界は深刻な労働力不足に直面しており、製造業職を目指す人が減少しています。ジョブホッピングが一般的になり、労働力の信頼性に問題が生じています。長期的に、あるいはキャリア全体を1社で過ごす時代は終わりました。これらの要因により、労働コストとリスクは上昇し続け、企業はロボット自動化によってこれらを軽減する必要があります。 ロボティクス業界の最近の発展により、ロボットはユーザーフレンドリーで直感的、かつ手頃な価格になりました。ロボティクスの継続的なイノベーションにより、ロボット
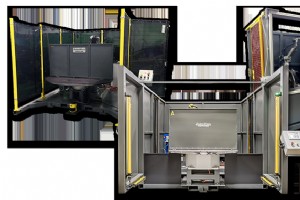
ロボット ワークセルは、与えられたロボット アプリケーションにおいて効率を改善し、コストを削減し、部品品質を向上させるように設計されるべきです。プレエンジニアリングされたワークセルは、リーン生産の原則に基づいて設計され、工程フローを改善し、プロセス中の無駄を排除します。asq.orgの定義によれば、リーン生産とは「効率と効果を高めるために無駄を排除する一連の管理手法」です。リーンの核心原則は、付加価値のない活動と無駄を削減・排除することです。 ワークセルは単なる安全柵ではありません(それも重要な構成要素ですが)、マルチタスクも可能にします。ロボットがポジショナの片側で作業している間、反対側で
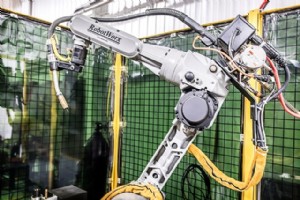
速度と多用途性: Motoman UP6は、幅広いアプリケーションで今なお広く使用されているロボットです。このロボットは、アーク溶接、MIG溶接、TIG溶接で優れた性能を発揮するよう設計されています。また、プラズマ切断、マテリアル ハンドリング、材料除去アプリケーションにも利用可能です。 UP6はこれらのタスクを高速で、優れた繰り返し精度(±0.08 mm)で実行できます。衝突回避技術により、同一ワークスペース内の他ロボットと同期可能で、ワークの複数箇所を同時に加工することで生産速度を向上し、サイクル タイムを短縮します。 コンパクト設計: さらに、UP6はコンパクトな設計です。工場床面の設
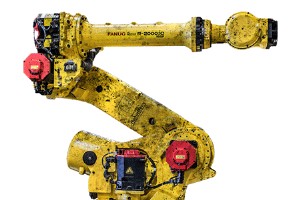
「再生ロボット」という言葉に恐れないで!品質を犠牲にせず、より多くのコスト削減を実現する方法をご覧ください。 製造ラインのプロセス自動化を検討しているが、新品ロボットの初期費用が負担に感じられる場合、最適な解決策があります:再生ロボット!新品ロボットの価格に驚くかもしれませんが、財布に優しいもう一つの選択肢があることを知れば、自動化への不安は軽減されます。 再生ロボットとは一体何か? 再生ロボットは、中古車と同様に「過去」を持つ機械です。他社で使用されていたものが、ロボティクス インテグレーターの手に渡ると、手厚いケアが必要になります。しかし中古車とは異なり、中古ロボットは容易に再生可能で
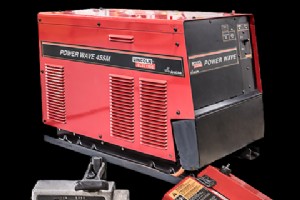
リンカーン エレクトリックのPower Wave電源は、複雑で高速、高性能な波形制御が可能です。Power Waveテクノロジーは、すべてのお客様のニーズと複雑な材料要件に対応した完全な溶接品質管理を提供するよう設計されています。あらゆる部品プロファイルに必要な柔軟性とカスタマイズ性を提供します。 Power Waveは、溶接作業全体を可視化しながら、最大限の柔軟性、プロセス カスタマイズ、溶接品質管理に必要なすべてのツールを提供します。ワイヤ径、合金組成、溶接姿勢などの特定アプリケーション向け高度プロセスにより生産性を向上させます。 Power Waveは、優れた品質管理を提供する3つの原
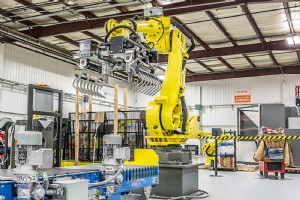
マルチ、穀物、培養土などの袋詰め製品のパレタイジングでお困りですか?袋を破損させて製品を損なうことを懸念していませんか?積み上げ速度を向上させ、腰への負担を減らしたいですか?この特定のタスクを自動化するための優れたパレタイジング ロボットとグリッパー オプションがあります。お客様のプロセスを自動化するための適切なロボット バッグ グリッパーを選ぶことは重要です。RobotWorxがお手伝いします。 最も一般的なバッグ グリッパー設計は、両側に複数の爪を持つ2つの大きなジョーが垂直に閉じて袋を抱え上げるものです。バッグ グリッパーを評価する際は、サイズ、形状、重量を把握することが重要です。製品
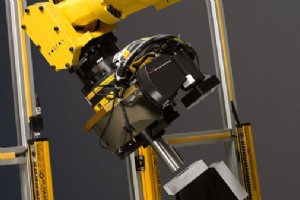
産業用ロボットは今、力覚センサとロボット ビジョンを組み合わせることで触覚知能を獲得しつつあります。これら2つの技術は、製造現場におけるロボットの実証済み有効性を高めるために導入されました。自動化の世界が進むにつれ、技術の指数関数的な向上に伴い、産業用ロボットは継続的にアップグレード、強化されています。 その結果、これらの進歩によりロボットがより精密で欠陥の少ない効率的なアプリケーションを制覇するようになり、製造は日々より高度化しています。メーカーはこれらのプロセスを継続的に改善し、生産品質を向上させながら、コスト削減を達成しています。 ファナックの力覚センサ ファナックの力覚センサは、人間
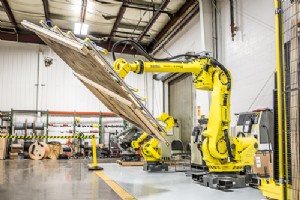
ロボットによるマテリアル ハンドリングとは、時間、スペース、コストを節約する方法で材料を移動、梱包、保管することです。マテリアル ハンドリング アプリケーションを自動化する際は、施設に適した優れた生産的なロボット システムを構築するためのすべての要素を検討することをお勧めします。ロボットは投資であり、ロボット導入を最初から正しく行うことが鍵です。スムーズで最も効率的なマテリアル ハンドリング導入に向けて検討すべき項目を以下に示します。 1. どの種類のマテリアル ハンドリング システムが必要か? RobotWorxでは、部品選択/オーダー ピッキング、搬送、梱包、パレタイジング、積み下ろし、
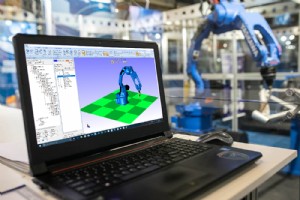
新しく改良されたMotoSim EG VRC 2018-SP2が登場しました。MotoSim EG(Motoman Simulation System with Enhanced Graphics)VRCは、シミュレーション構築とオフライン プログラミングを行うための高精度なPCベース ソフトウェアです。 高精度なシミュレーション このソフトウェアを使用すると、ロボット システムを可視化、テスト、プログラミングし、現場で発生する可能性のある問題を事前に解決できます。 MotoSim EG VRCは、ロボット セルの正確な3Dシミュレーションを提供し、干渉チェック、精密な解析、サイクル タイム計
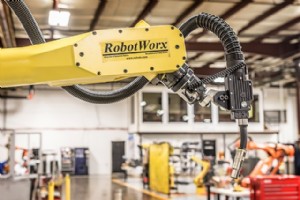
ロボット溶接トーチの空冷・水冷、主要違いをご存知ですか? 溶接プロセスニーズ理解の指針をお探しなら、この記事が最適です。最適性能とコストのため、正しいトーチ選定は不可欠。本稿目標はその判断支援です。 水冷トーチ 冷却液がホース経由で循環、トーチボディ・消耗品内部通過後クーラーへ戻り熱吸収。トーチ冷却で高アンペア長時間溶接可能。電力ケーブル銅使用量少(冷却液が抵抗熱を蓄積・損傷前除去)。 長時間連続稼働に卓越。高温・高ペース生産可能 アンペア負荷により30秒〜2分で冷却状態復帰(効率的外部冷却システム) ウォータークーラー等追加機器必要でコスト高 空冷トーチ 周囲空気とシールドガスで放熱。過
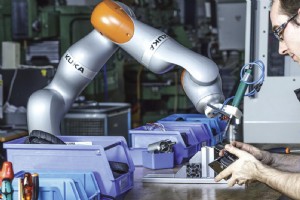
協働ロボット(コボット)は2008年市場登場以来、爆発的成長継続中。オペレーターに運転中の直接アクセス・相互作用提供。人と機械の生産ライン融合で各々固有能力補完、柔軟性・生産性向上実現。 安全柵・スキャナー・ライトカーテン等安全バリア撤廃で作業エリア開放、人とロボット密接協働可能。アプリケーション機能改善、ロボットユニット必要スペース削減。 協働ロボットは安価化しつつ能力・統合容易性向上。自動化生産ラインは産業用ロボットと協働ロボット統合でグローバル競争力維持を加速認識。 安全性の確保:どう実現するか 協働ロボット技術仕様ISO/TS 15066:2016導入で、産業現場における安全な人・ロボ
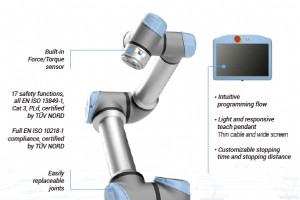
ユニバーサルロボットは新シリーズ「Eシリーズ」を発表:UR3e、UR5e、UR10eの3機種。全形態・規模ビジネスへ最大安全性、ROI、ポテンシャルをもたらす自動化ソリューション設計に卓越しています。 新Eシリーズは迅速自動化導入、比類なきシンプルさ、多様用途カバレッジを実現。プログラミング経験ゼロのオペレーターでもURロボットを迅速セットアップし即座にプログラミング開始可能。軽量・省スペース・迅速再配置で他用途・他エリアへの転用容易。 新機能ハイライト 6軸にフォーストルクセンサー内蔵 更なる高解像度HMI、静電容量式タッチ 更なるシンプルなナビゲーション・プログラミング ペンダント 新
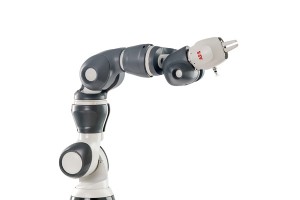
ABBは協働ロボットポートフォリオ拡充として、単腕YuMiをリリース。500g定格ペイロード、ビジョン・バキューム統合グリッパー搭載の、最もアジャイルでコンパクトな協働ロボットです。 軽量・高柔軟性 超軽量マグネシウム製(9.5kg)アームで、天吊り・テーブル・壁面等多様マウントに最適。コンパクト・柔軟で現行生産ラインへ容易組み込み、全工程に驚異的精度をもたらします。 7軸回転で従来6軸ロボット以上に人間的動作模倣。YuMiファミリーロボット同士連携で柔軟性向上、複雑組立時の追加アームとしても活用可能。 これら単腕YuMi属性は、新規ロボットユーザーの参入障壁低減、中小企業リソース適合に貢献。
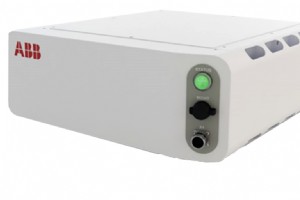
消費者期待の高まりに応え、ABBはファクトリーオブザフューチャーに対応した自動化システム維持のため、新たにOmniCoreコントローラを発表。単一ロボットから艦隊全体まで、最も困難な課題に取り組み、性能と信頼性を更なる高みへ。24/7運用ニーズ(タイムツーマーケット、高スループット、歩留まり)が競争力維持に不可欠な環境を支援します。 フルポテンシャルの解放 OmniCoreコントローラは、アジリティが鍵となるデジタル・コネクテッドファクトリーのフルポテンシャルを解放。最大級のモーション制御オプションと、コネクテッドファクトリーオブザフューチャー向けカスタマイズソリューション拡充。IRC5の遺産
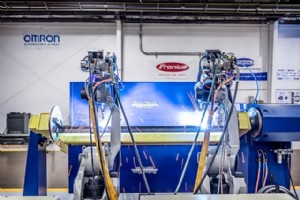
MAG溶接ロボットは、反復溶接の品質と速度が重要な溶接プロセスに最適な選択肢です。効率性と一貫性を改善し、迅速な投資回収を実現する優れた手法です。 MAG溶接とは 金属活性ガス(MAG)自動溶接はMIG溶接と類似も、シールドガス種類が異なります。両者ともGMAW(ガスメタルアーク溶接)のサブタイプ。MIGは不活性ガス、MAGは活性ガス使用。 溶接熱源はDC電気アークで、消耗金属電極(細径ワイヤー)をワークへ溶融接合。電極は動力フィードロール(ワイヤーフィーダー)で供給され溶融池の一部に。アークと溶融池は化学的活性ガスでシールド。活性ガスは保護ガスカテゴリM21(混合ガス18 / MIX 18)
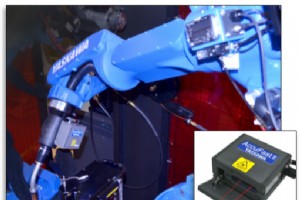
安川モトマンは、AccuFast IIのようにシームを高速・高精度に検出する多様なシームファインディングツールを提供。ワークが常に一定位置に提示されるとは限らず、溶接シーム特定が困難な場合、シームファインディングツールで上下壁を容易に検出・追従し、最適溶接シーム位置を決定します。 AccuFast II概要 溶接トーチとインラインマウントのコンパクトアドオン機能。モトマン業界トップのMA/VAシリーズスルーアームロボット、標準6軸ロボットと互換。溶接品質向上とサイクルタイム短縮を以下機能で実現。 改良センサー より高信頼性センサー能力。従来困難だった幅広い材質・角度で読み取り可能 ワーク位置
産業用ロボット