工業製造
ロボット運動学は、運動を引き起こす力を参照せずに物体の運動を扱う力学の一分野です。ロボット運動学では、ロボットシステム構造を形成する運動学チェーンの自由度に幾何学を適用します。ロボット運動学は、ロボットの動作計画・制御、アクチュエータ力・トルク演算の鍵となります。非線形方程式で関節パラメータを配置しロボットシステムを構成。運動学方程式はロボット運動学の核心です。 逆運動学とは ロボット逆運動学は、ロボットのエンドエフェクタ目標位置を達成するため、関節パラメータを演算するプロセスです。つまり「エンドエフェクタに何を行わせたいか」は分かっているが、「それを実現するための各関節角度」を求める必要があ
安川モトマンロボティクスは米国・メキシコ・カナダに拠点を持ち、トルコ・ロシア・ポーランド等にディストリビューター網を展開。米国本社はオハイオ州ウェストキャロルトン。親会社の安川電機グループは、半導体業界で高評価の超メカトロニクス製品も提供しています。 歩み モトマンは1976年、欧州で自動車業界向け溶接機メーカー・サプライヤーとしてスタート。20年の努力で欧州市場の主要ブランド確立、安川電機グループの一員となりました。 卓越したカスタマーサービスと数々の革新で知られます:世界初の2台制御ロボットコントローラ(MRC)、4台制御のNX100、7軸シングルアームIA20、13軸デュアルアームDA2
1956年創業以来、ファナック(富士オートマチック数値制御)は世界の需要に応え、技術革新を繰り返し、世界最大級の産業用ロボットメーカーへ成長しました。 年表 1956年:日本民間初のNC開発成功 1958年:初の商用ファナックNCを牧野フライス製作所へ納入 1959年:日本初の連続軌道制御NC開発。電気油圧パルスモーター開発。オープンループシステムの基幹部品で、日本工作機械産業の急成長の基盤に 1960年:初のオープンループNC「ファナック220」開発。日本のNC開発は「輪郭制御」を「位置決め制御」より優先。安価な労働力背景に、フライス盤による複雑形状加工自動化が合理的だったため 1972年
ロボットの概念は数世紀前から存在した 人間のために働く・奉仕する自動装置のアイデアは古くから存在し、歴史的逸話(自動ドア等)に記録されています。 9世紀頃、数百の文書・アイデアが集積され『巧妙な機械の科学』が編纂。ルネサンス期と相まってダ・ヴィンチら多数の科学者が初期オートマタ(自動可動物体)を創造。多くは娯楽用(「女性音楽家」等)でしたが、徐々に実用的課題へ応用され始めました。 その後、1921年プラハ初演の戯曲「ロッサムの万能ロボット(R.U.R.)」でロボットはネガティブな印象を持たれるように。ロボットが人間の仕事を代行し反乱、主人を殺害、地球上の全生命を破壊する筋書き。舞台は60年代設
120年以上の歴史を持つKUKA(ケラー・ウント・クナピヒ・アウクスブルク)は、長寿と革新の世紀を超える歩みを祝っています。1898年の創業以来、家庭用・街路灯の安価な照明販売からスタートし、ブレーメンのエンジニアリング企業買収で飛躍。溶接・組立システムでシェアを拡大し、現在では約14,200人の従業員と35億ユーロ超の売上を誇ります。 革新の歴史 1973年:最初のロボット開発「FAMULUS」。6軸電気モーター駆動で自動車業界に革命 1985年:従来の平行リンクを採用しないZ字型アームを発表。3並進・3回転の6自由度で完全な柔軟性実現 1996年:ハノーファー見本市で世界初のPCベースロ
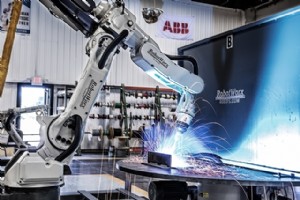
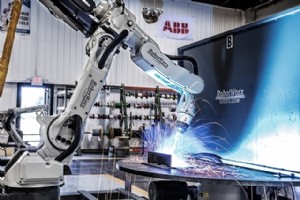
溶接は、2つの材料を加熱・混合・冷却し、フィラー材を用いて強固な接合を形成するプロセスです。アーク溶接からスポット溶接まで、反復性が高く品質と速度が重要な溶接プロセスでは、新品・中古を問わず溶接ロボットが広く採用されています。ロボット溶接は効率性、一貫性、ROIを向上させる自動化プロセスです。 溶接ロボット導入のメリット より高速で一貫したサイクルタイム 生産の中断なし(24/7稼働可能) 優れた溶接品質 要するに、溶接ロボット自動化により工程時間短縮、直接人件費・安全コスト削減、材料節約が可能になります。 ロボット溶接セルは、アーク光、飛散物、ロボット・ワークとの直接接触を大幅に低減し、
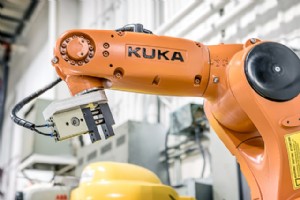
KUKAは「ケラー・ウント・クナピヒ・アウクスブルク(Keller und Knappich Augsburg)」の略称で、産業用ロボットと自動化ソリューションの製造を専門としています。歴史を紐解くと、1898年、ヨハン・ヨーゼフ・ケラーとヤコブ・クナピヒによりドイツ・アウクスブルクで創業。当初は家庭用・街路用照明を手がけ、後にインダストリー・ベルケ・カルルスルーエAGの一部と合併し、「インダストリー・ベルケ・カルルスルーエ・アウクスブルク株式会社(Industrie-Werke Karlsruhe Augsburg Aktiengesellschaft)」となり、略称がKUKAとなりました。
ファナック(FANUC)は「富士オートマチック数値制御(Fuji Automatic Numerical Control)」の略称で、世界最大級のロボット企業の一つです。2014年には北南米だけで24万台以上のロボットを設置。制御装置やビジョン製品も開発し、自動化の開発・統合を支援しています。 多くのファナックロボットには型式末尾に文字が付き、そのモデル固有の仕様・用途を示します。しかし、これらの意味をご存知ない方も多いでしょう。ここではファナックモデル記号の意味を整理し、お客様の自動化ニーズに最適なロボット選定をサポートします。 モデル記号一覧 C = クリーンルーム仕様(例:LR Mat

ロボット溶接は金属接合の効果的な手法です。ロボットは反復溶接作業において極めて信頼性が高く、効率的です。溶接品質を乱す変数を排除することで、ロボット溶接はより高品質な溶接を実現します。ロボット溶接は製造コスト削減と利益向上の手段となります。 解決できる溶接課題 頻繁なプログラム修正を招く不均一な溶接 過度な溶け落ち(バーンスルー) 溶け込み不足 過度なアンダーカット スラグ巻き込み 適切な計画、プログラミング、トレーニングにより、ロボット導入は即効性のあるメリットをもたらします。RobotWorxは溶接ロボットと手頃な溶接システム構築に豊富な経験を持ち、モトマン、ファナック、KUKA、ユニ

幅広い製造・システムプロセスに最適なロボットをお探しなら、ファナックM-710iBシリーズが最適解です。本シリーズは電気サーボ駆動でありながら、大規模ワークエンベロープと最小限の床面積要件を両立。床置き、逆さま、壁面、棚、角度付けなど多様な取り付け方向に対応し、ワークピースへのアクセス自由度を高めています。 共通設計メリット コンパクトなフットプリントとスリムプロファイル 全軸フェイルセーフブレーキ搭載 極めて高剛性な設計 業界最小のJ2干渉ゾーン モデルバリエーション M-710iB/45:45kgペイロード、1,706mmリーチ M-710iB/70:70kgペイロード、1,893m
重作業マテリアルハンドリングのスループット向上をお考えなら、ファナックM-900iBシリーズの導入をご検討ください。6軸電気サーボ駆動ロボットとして、高速動作と大ペイロード容量を両立するよう綿密に設計されています。豊富なモデルバリエーションで、多様なマテリアルハンドリング用途の自動化を実現します。 モデル別特長 M-900iB/280:J3アーム剛性を高めた高剛性・高精度モデル。ルーティング、切削、デバリング、ドリリング等、極めて高い精度と圧力を要する材料除去プロセスで真価を発揮 M-900iB/280L:M-900iB/280のロングリーチ版。リーチ3,103mmに延長 M-900iB/3
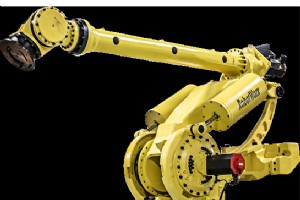
頑強なファナックM-900iAロボットシリーズは、最も厳しい製造環境下でほぼあらゆる作業に対応可能です。高精度、高速・高ペイロード動作、ユーザーフレンドリーなセットアップ、最大信頼性を追求して設計されています。 シリーズ共通設計 6軸、モジュラー構造、電気サーボ駆動のロボットファミリーで、コンパクトなフットプリントと小型コントローラにより床面積を節約。全軸にRV減速機を採用し、手首にモーターを持たず、ケーブルをアーム内部に配線。複数の取り付けポイントで統合を容易にし、固定外側アームによりホース・ケーブル配線をシンプルにして寿命を延ばします。 多様な用途対応モデル マテリアルハンドリング、機械ロ
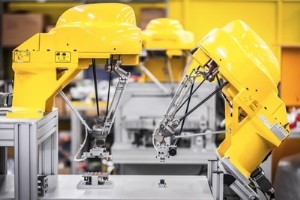
組立とピックアンドプレース用途に特化して設計された、パラレルリンク構造のファナックM-3iAロボットシリーズ。用途に応じた多様なモデルをラインアップし、全モデルでIP67等級および食品グレードコーティングへの対応が可能です。 モデルバリエーション 4軸 M-3iA/6S R-30iA:単一回転手首軸を持ち、スタッキングやピックアンドプレースに最適。4,000度/秒の高速動作、ビジュアルライントラッキング搭載 6軸 M-3iA/6A:手首に3つの回転軸を備え、工具キッティングや組立に適する。天吊り設置可能、2,000度/秒で動作。パラレルリンク設計により、円筒形ワークエンベロープ内で高精度・高
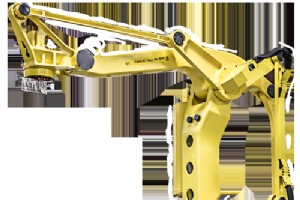
世界初の専用パレタイジングロボットを開発したファナックが、M-410iBシリーズでさらなる進化を遂げました。中〜重量ペイロードに最適化され、ベースとコントローラをペデスタルに一体化することでワークスペースを最適化。床面積の節約に加え、輸送・設置の容易さも実現しています。 シリーズ共通の特長 極めて高速・多用途・優れた繰り返し精度 中空手首設計でケーブル干渉を低減、設置を簡素化 140〜700kgのペイロードに対応(箱、袋、コンクリートスラブなど) 主要モデル M-410iB/140H:毎時サイクル数が多く、高速加減速でパレタイズ可能。アームをコンパクトに再設計し、低天井環境でも大ワークエ
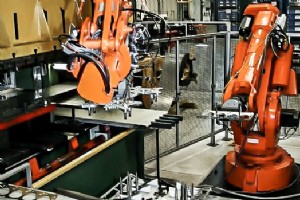
プレス加工は、複数のプレスステーションを用いて板金を成形し、大量の完成品を生産するプロセスです。使用素材は、鋼、アルミニウム、亜鉛、ニッケル、チタン、真鍮など多岐にわたります。 プレス加工の仕組み 板金はプレス機で所定の形状に成形されます。金型(ツールアンドダイ)は、板金を挿入した際に部品を成形するプレス機の構成要素です。パンチと呼ばれる金型部品が板金をダイのキャビティへ押し込み、目的の形状を作り出します。 板金プレスの4つのタイプ 電気部品プレス:電気部品の製造に用いるプレス加工 フォースライドプレス:ストリップやワイヤーから複雑な形状を打ち出す。スライド工具が4方向から90度で素材へアプ
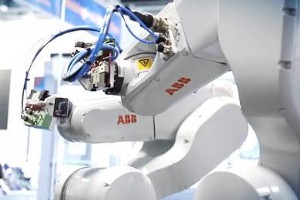
統合ビジョンシステムを搭載したロボットは、「視覚」を持ち、ランダムに配置されたオブジェクトを検出・把持できます。ABBは、照明変化、反射、オブジェクト同士の接触といった課題に対応できるビジョンシステムを提供しています。アプリケーションに応じて、多様なABBロボットを以下のビジョン誘導システムと組み合わせて使用できます。 ABB PickMaster:ピッキング&パッキング向けビジョン識別・検査ツール PickMasterは、ピッキングおよびパッキング用途向けのビジョン識別・検査ツールです。PCベースのソフトウェアとして、包括的なグラフィカルインターフェースを通じて、チームで作業するロボットとア
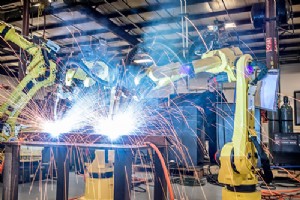
アルミニウムは最も溶接が難しい合金です。酸化アルミニウムは3700°F(約2038℃)で融解しますが、アルミニウム自体は1200°F(約649℃)で溶けます。このため、溶接前に表面の酸化アルミニウムを徹底的に除去する必要があります。アルミニウムには熱処理型と非熱処理型の合金があります。熱処理型アルミニウム合金は、エージングと呼ばれるプロセスで強度を獲得します。アルミニウム溶接時、オーバーエージングにより引張強度が大幅に低下する可能性があります。 主要アルミニウム合金元素の9グループ: 記号主要合金元素 1xxx非合金(純アルミニウム) ≥99% Al 2xxx銅が主要合金元素、他元素(マ
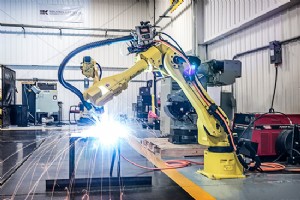
銅と銅合金は、多くの製造環境で理想的な独自の材料特性の組み合わせを提供します。優れた電気・熱伝導性、優れた耐食性、加工容易性、良好な強度と疲労耐性のため広く使用されています。その他の有用な特性には、非発火性、金属間摩耗耐性、低透磁率、特徴的な色があります。 銅溶接プロセス 銅はよく溶接で接合されます。アーク溶接プロセスが主な関心事です。アーク溶接は、被覆アーク溶接(SMAW)、ガスタングステンアーク溶接(GTAW)、ガスメタルアーク溶接(GMAW)、プラズマアーク溶接(PAW)、サブマージアーク溶接(SAW)で実施可能。 ガスシールドを使用する溶接プロセスが一般的に好まれますが、SMAWは多

ニッケルおよびコバルト基合金: ニッケル基合金とコバルト基合金は、類似用途で使用される2つの耐熱溶接材料としてしばしばグループ化されます。耐熱性から耐食性まで、ニッケル基とコバルト基合金(スーパーアロイとも呼ばれる)は、耐熱クラスで最も重要な材料です。 耐熱合金は、他の一般的材料が失敗する高温下での厳しい使用条件に耐えるよう開発された金属です。 耐熱材料で溶接しない場合でも、どのような特性が要求されるか? 酸化とスケールへの耐性、高温での適切な機械的特性と耐性(短時間:高温引張強さ、長時間:クリープ耐性) 時間的安定性。厳しい使用条件が構造と特性の変化、更なるクラック形成を誘発する可能性
マグネシウム溶接は、一次製造または修理のために実施されます。 特性 アルミニウム、マンガン、希土類、トリウム、亜鉛、ジルコニウムと合金化された鋳造マグネシウム合金は、密度約1.74g/cm³(0.063lb/in³)で、高い強度重量比を示し、重量軽減が重要または慣性力の低減が不可欠な場合(高速移動機械部品など)に選択される材料です。マグネシウムは鋼の約20%、アルミニウムの約67%の重量です。マグネシウム鋳物は優れた減衰能力を発揮します。 純マグネシウムの融点:650℃(1202°F) 液体から固体への収縮:3.9〜4.2%、融点液体から室温固体へ:9.7% マグネシウムは特定アルミニウム
産業用ロボット