工業製造
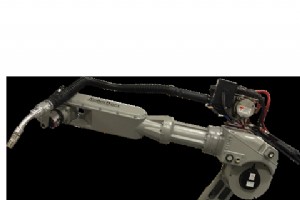
Motoman UP20は世界中の多くの工場で使用される複雑なロボットシステムです。UP-20は、ベースから始めてS、L、U、R、B、T軸と名付けられたいくつかの軸で構成されています。しかし、特定のキーコンポーネントなしでは、これらの金属片はどこにも動きません。リストアセンブリ、タイミングベルト、各軸の減速機、内部配線、サーボモーターもあります。 リストアセンブリとタイミングベルト リストアセンブリ、部品番号HW9170593は、ロボットのエンドオブアームツーリングが取り付けられる場所です。ここがEOATの可動性を得る場所であり、HW-917-0593を適切に配置することは、ロボットがアプリ
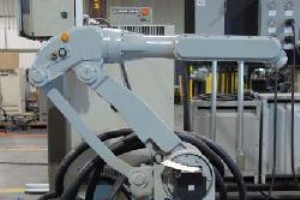
Motoman SV3Xと同様に、Motoman SV3XLは溶接またはマテリアルハンドリングだけでなく、両方が可能なロボットです。しかし、Motoman SV3XLはロングリーチモデルであり、姉妹機SV-3Xとは異なる内部構造を持っています。しかし、姉妹ロボットと同様に、SV3XLはモーター、減速機、内部配線のシステムで動作します。 ACサーボモーター仕様 SV3-XLのACサーボモーター、部品番号HW9381586-A、HW9381587-A、HW9381589-Aは、ロボットのS、L、U、R、B、T軸にあります。これらのサーボモーターは、ロボットの他の部分からフィードバックを送受信する
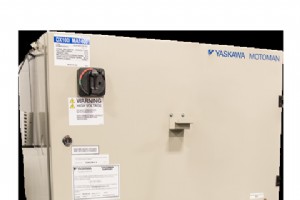
テクノロジーには、変化の速度を加速するバンプが時々あります。Motomanティーチペンダントの観点では、そのバンプがDX100でした。 前モデルの2倍:8台72軸制御 それ以前のものとは異なり、DX100ティーチペンダントは最大8台のロボット(72軸)を制御します。これはラインアップの前モデルの2倍で、メーカーが同じタスクを実行するためにより少ない機器を購入できるため、コスト削減が可能です。 高速処理・カラータッチ・マルチウィンドウ この省エネティーチペンダントは、以前のモデルより高速な処理速度、滑らかな動作のための先進ロボットアーム制御、より速いI/Oレスポンスを備えていました。Windo
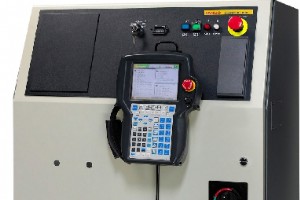
それ以前にもティーチペンダントはありましたが、ロボティクスのリーダーであるFanucのRJ3ティーチペンダントは、同社のティーチペンダント技術で真剣な前進を遂げたシリーズの最初のものでした。 人間工学設計のパイオニア Fanuc RJ3ティーチペンダント、部品番号A05B-2301-C305は、人間工学的に設計された最初のティーチペンダントの一つでした。つまり、作業者にフィットし、怪我を防ぐように設計されていました。過去には、ティーチペンダントは重く、照明が不十分でした。RJ-3ティーチペンダントは、手と腕への負担を避けるため軽量で、目の疲れを防ぐため大きなバックライトスクリーンを備えていま
Fanuc R-30iBティーチペンダントは、Fanucが提供する最新ティーチペンダントモデルの一つです。シンプルな操作でありながら、経済的、高速、効率的なティーチペンダントとしてロボット業界で受け入れられつつあります。 ユーザーフレンドリーさへの注力 R-30iBティーチペンダント、部品番号A05B-2518-C302が人気なのは、このペンダントの設計時にユーザーフレンドリーさが焦点の一つだったからです。iPendant Touchは、人間工学設計と大型カラータッチスクリーンで、古いFanucティーチペンダントを知る人には認識しやすいですが、追加ファンクションキーとヘルプキーも備え、機器の
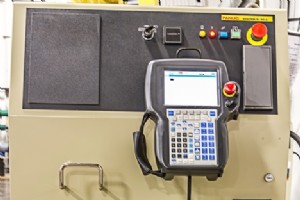
人気シリーズが終わりを迎えるとき、常にハイノートで締めくくる必要があります。Fanuc RJ3シリーズのそのハイノートが、Fanuc RJ3iCティーチペンダントです。 継承機能とカラー表示化 RJ3iC、部品番号A05B-2490-C175ティーチペンダントは、衝突検出、人間工学設計ペンダント、マルチタスクOSなど、以前のモデルに見られた多くの機能を保持しています。このペンダントはiPendantタッチスクリーンオプションの贅沢も保持しつつ、カラーディスプレイで品質を向上させています。 最大40軸制御とデュアルEthernet しかし、このティーチペンダントを市場で競争力のあるものにしてい
人間は周囲の環境要因を感知し、自分の各身体部位が何をしているかを常に認識できますが、ロボットにはこの贅沢はありません。小型軽量センサーが、ロボットがどこにいるか、何をしているか、自分の部品がどこにあるかを調整するのを助けます。エンジニアは、ロボットが複雑になるにつれて使用されるセンサーの数を増やします。単一タスクでも、異なるセンサーの組み合わせが必要になる場合があります。 光センサー 光センサーは光を検知し、電圧差を生成します。フォトレジスタと光起電力セルが最も一般的な光センサータイプです。フォトレジスタの抵抗は光強度の変化に応じて変化し、簡単に実装できます。光起電力セルは太陽放射を電気エネ
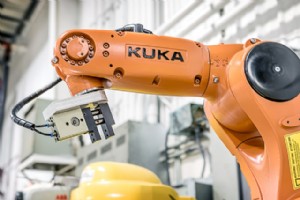
ロボットユーザーの大半は自動車、エレクトロニクス、消費財メーカーですが、中小企業はロボット市場の成長セグメントを占めています。驚くべきことに、Motomanの顧客の95%が5台以下のロボットを持っています。従業員100人未満、ロボット10台未満の企業は「中小企業」と見なされ、ロボット投資時に独自の課題に直面します。 柔軟な自動化で将来ニーズにも対応 中小企業は通常、製品範囲が狭く、より精密なアプリケーションを持つため、アプリケーションを多様化する機会がそれほど多くありません。しかし、オーナーが情報を常に把握していれば、システムの柔軟性と、ロボットが現在のニーズだけでなく将来のニーズにもどう対
ロボットは巨大でなくても生産的になれます。小型ロボットが製造市場でニッチを見つけています。 KR AGILUSシリーズの総合力 KUKAは、包括的な小型ロボットファミリーであるKR AGILUSシリーズを発表し、小型ロボットが製造現場で非常に効果的であることを証明しています。このシリーズのロボットは5軸または6軸、高速、短サイクルタイム、統合エネルギー供給システムを備えています。KR AGILUSシリーズはSafe Robot機能を導入し、新しい自動化コンセプトで人間と機械の協働をシンプルにします。 他社コンパクトロボットとの比較 Motoman SV3は、溶接や組立などの小型部品アプリケー

Motomanラインの多くのロボットと同様に、UP165は予想以上に多くの部品で構成される複雑な機械です。各Motomanロボットと同様に、UP-165にはサーボモーター、内部配線、ロボットの動きを助けるその他の部品があります。しかし、Motoman UP 165がその仕事を適切に実行できるのは、リストの構成によるものです。リストユニット、部品番号HW917は、リストとリストベースで構成されています。 リストベースとリストの役割 リストベース、部品番号HW9100890-1は、リストをロボットの残りの部分のB軸で接続するロボットの部分です。このリストベースは、リストからの配線をロボットの残り
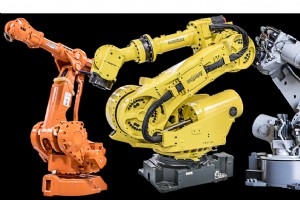
ロボットが実行できるタスクの範囲は、毎年急速に拡大しています。過去数十年で、ロボットは人間にとって危険、単調、疲労を伴う多くのプロセスで手作業者に取って代わってきました。自動化は、手作業と比較してメーカーの精度、速度、効率を向上させます。 産業用ロボットの主要タイプ 産業用ロボットは、重い物体の持ち上げ、化学物質の取り扱い、塗装、組立作業など、反復的または危険なタスクに最適です。自動車と製造業界で見られます。最初の産業用ロボットタイプは直角座標/ガントリーロボットです。3つの関節を持つアームを装備し、直角座標系と一致し、ピックアンドプレース、シーラント塗布、マシンハンドリング、溶接に使用され
Fanuc RJ3iBは、Fanucの人気RJ3シリーズの第2ティーチペンダントです。多くの機能は同じままですが、多くの変更がありました。 継承と進化 先代と同様、Fanuc RJ3-iB(部品番号A05B-2301-C370)は1台のペンダントから最大16軸の動きを制御できます。人間工学を考慮して設計されています。RJ3IBは、先代と同様に、軽量設計で大きく読みやすいバックライトディスプレイを備えています。RJ3が最大3つの補助モーショングループしか動かせなかったのに対し、RJ3iBは最大5つまで動かせ、制御軸数への一歩前進となりました。 マルチタスクとネットワーク強化 RJ3-iBはマル
Motomanは、他のロボティクス企業と同様に、狭いスペースでの作業を促進するためにコンパクトロボットを開発しました。MH5FとMH5LFは、小型部品組立、マテリアルハンドリング、包装向けに設計されたコンパクトで強力なモデルです。両モデルのスリムアーム設計は、ロボットツーリングとアッパーアームの干渉を減らします。B軸可動域も改善され、B軸とY軸の距離が短縮され、搬送能力が向上します。 HP3:小型環境に最適な産業用アーム MotomanのHP3産業用ロボットアームは、小さなコンパクトな環境で動作するよう設計されています。701mmリーチで、マシンロード/テンディング、ディスペンシング、その他
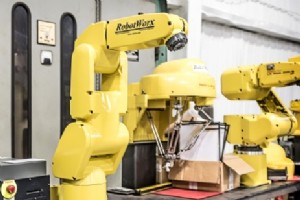
良いものは小さなパッケージに入っています。コンパクトロボットは小さなワークスペースに収まり、より大きな対応機種と同様に柔軟で生産的です。コンパクトロボットの明確な利点の一つは、大幅に削減されたフットプリントです。 従来セルより遥かに小さい寸法 コンパクトロボットの寸法は、従来のロボットセルより遥かに小さいです。これにより、機械が最小の工場スペースにも容易に収まり、他の設備と統合できます。優れた柔軟性で、コンパクトロボットは小さなスペースで大きな仕事を完遂するよう設計されています。コンパクトロボットは、可動部を最小限に抑えた構造で、定常運転に優れた信頼性を提供します。能力はサイズによって損なわ
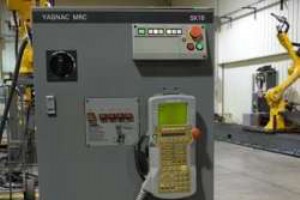
すべての歴史はどこかから始まります。Motoman Roboticsにとって、ティーチペンダントの歴史はMotoman MRCティーチペンダントから始まります。Motomanが最初に持ったティーチペンダントではありませんが、多くの分野で最初でした。 1994年登場の革新的機能 1994年に導入されたMRCティーチペンダント、部品番号JZNC-MPP10E、JZNC-MPP20E、JZNC-MPP22Eは、時代を先取りしていました。1台のペンダントで2台のロボットを同期制御できる最初のロボットティーチペンダントでした。SKシリーズ向けに作られ、JZNCMPP10E MRC Motomanティー

ティーチペンダントを競合から際立たせるのは使いやすさです。1998年、Motoman XRCティーチペンダントはこの分野で最高で、ユーザーフレンドリーな設計で賞を受賞しました。 MRCからの進化 XRCティーチペンダントは、4年前のMRCに続くMotomanの次のステップでした。XRC Motomanティーチペンダントは最大27軸を制御でき、以前のモデルは21軸に制限されていました。MotomanのUPシリーズロボット向けに設計されたこのティーチペンダントは、2台ではなく4台のロボットを同時に同期制御でき、溶接、塗装、パレタイジング自動化にさらなる速度を加えました。 Windowsインターフェ
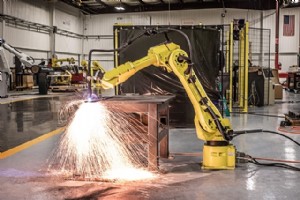
プラズマ切断の世界には、作業を完了するためのいくつかの異なるデバイスがあります。一部のショップは手動ポータブルプラズマカッターを選び、他はプラズマ切断ロボットで自動化を決断します。それぞれに利点と欠点があります。 プラズマ切断とは プラズマ切断は、さまざまな厚さの金属を切断するためにいくつかの異なる業界で使用されるアプリケーションです。トーチは高速で吹き付けられる不活性ガスを電気的に帯電させ、ガスの一部をプラズマに変えます。プラズマは非常に高温なので、金属ワークピースを溶かし、溶けた金属はガスによって吹き飛ばされます。 ポータブルプラズマカッターのメリット・デメリット 前述の通り、このレベル
製造業では今日、ロボットバリ取り技術に多くの用途があります。一部のロボットは小さな部品をバリ取りし、他のロボットはビジョン技術を使用して大きな部品をバリ取りします。産業用ロボティクスのリーダーであるFanuc Roboticsが、最新のロボットバリ取り技術で先導しています。 エンドエフェクタが違いを生む Fanucには、バリ取りやその他のマテリアルリムーバルアプリケーションに適したロボットが多数あります。実際に何がバリ取りされるかで違いを生むのは、使用されるエンドオブアームツーリングです。多くのロボットは、エンドエフェクタの迅速な交換で、いくつかの異なるアイテムをバリ取りする柔軟性を持ってい
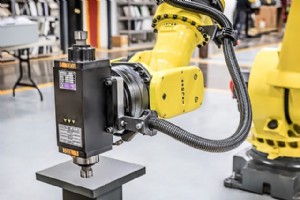
ロボットは決して安い投資ではありません。車のように、システムによって25,000ドルから75,000ドル以上の範囲になります。ドリリングロボットも例外ではありません。しかし、産業用ロボットの場合、コストを大きく上回る数千ドルを節約し、通常初年度で元が取れます。 ガラス強化プラスチック工場での成功事例 Motomanウェブサイトによると、ガラス強化プラスチック工場に設置されたMotomanドリリングロボットシステムは、わずか4ヶ月で投資回収しました。 このメーカーは、ガラス強化プラスチック浴槽の製造に伴う困難な作業に問題を抱えていました。ドリリング作業は粉塵と騒音が多く、集中的でエラーが多発し
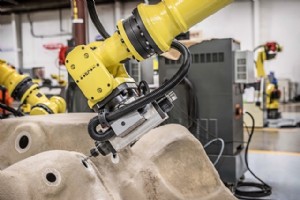
研削ホイールは、産業現場と同様に多くのワークショップで一般的です。趣味で研削をする場合も、研削ロボットの艦隊を持つ場合も、壊れやすい機械である研削ホイールのケアルールは似ています。 破損しやすい研削ホイール 前述の通り、研削ホイールはハンドヘルドでもロボットエンドエフェクタでも壊れやすいです。このため、予期しないものが当たったり、パスに入ったりすると、簡単に欠けたりします。 新品受入時の検査が最重要 新しい研削ホイールを入手したら最初にすべきことは、ホイール自体を検査することです。これは研削ホイールケアで最も重要なステップの一つです。研削ホイールに欠けがあると、その寿命は大幅に短くなると、Y
産業用ロボット