工業製造
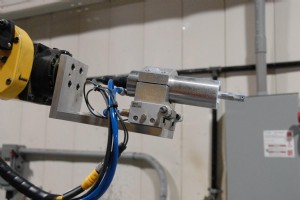
ロボット自動化の利点を理解するのにロケット科学者はいりません。ロボットは、メーカーが生産速度を高め、手作業者を危険な環境から遠ざけ、業界の柔軟性と汎用性を高めることを可能にしました。汎用性の高いロボットが生産プロセスを合理化しました。 市場需要変化への迅速な適応 ロボットは新しいプロセスや市場需要の変化に適応できます。その汎用性により、ピックアンドプレース、溶接、流体ディスペンシング、外観変更など、必要なタスクに最小限の時間で再プログラミングできます。 エンドオブアームツーリングの重要性増大 ロボットユーザーがより多くの汎用性を求めるにつれ、ロボティックエンドオブアームツーリングが重要性を増
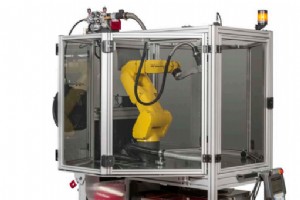
トランスフォーマー? ほぼ! モジュラーロボティクスは、ロボットの単一セクション(モジュールと呼ばれる)を構築し、他のモジュールと接続または結合して異なるタイプのロボットを形成することに焦点を当てています。モジュールは他のモジュールと無線、赤外線、表面電気信号で通信します。モジュールは協力して、より大きなセクションを動かしたり形状を変えたりします。NASA、軍、捜索救助、鉱業などの業界が、モジュラーロボットの知識と創造性をさらに深めることに関心を持っています。 幾何学的配置による分類 モジュラー自己再構成可能システムは、モジュールの幾何学的配置によって分類されます。格子アーキテクチャシステム
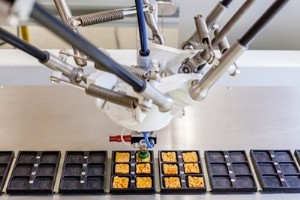
ロボットは、自動化するプロセスに汎用性をもたらします。特に食品業界でのケースパレタイジングと包装などのプロセスにおける自動化は、生産速度の向上、精度と効率の向上につながっています。 Advance Brandsの事例:肉製品包装の自動化 Advance Brandsは調理済み鶏肉、牛肉、豚肉を提供しています。肉は通常包装自動化で知られていない業界でしたが、Advance Brandsでは優先事項になりました。在庫は専門顧客注文向けに生産され、自動化により異なるアイテム、異なる包装スタイル、異なるタイプのパッケージに適応できます。工場の自動化ラインの一つは、チキンナゲットやストリップを時間あた
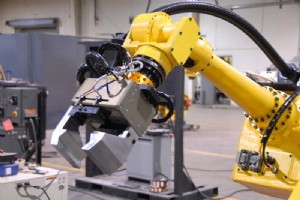
汎用性を高める適切なEOATの選択は、エンドユーザーのニーズとロボットインテグレーターの熟知度に基づきます。エンドエフェクタはアングラー型とパラレル型の両方で利用可能で、電気的、油圧的、機械的、空気圧的に作動します。空気圧EOATはツーリングの大半で使用され、重量対出力比の良さからほとんどの包装アプリケーションにも対応します。しかし、グリップ力の制御が少なく、電気EOATより柔軟性が劣ります。油圧EOATは高いクランプ力を生成でき、素早く作動します。消費電力、サイズ、複雑さ、重量、要件に応じて、特定のタイプのエンドエフェクタを選択すべきです。 用途に合ったツーリングスタイルの選択 さらに、特
ロボットは多様な目的のために設計されています。ロボットが使用される特定の目的に応じて、固有の設計が適切な機能に不可欠です。 ロボット設計プロセス ロボティクス設計プロセスは、ロボットが使用される問題またはタスクを定義することから始まります。構築の具体的な要件と目的は、設計が作成される前に対処されなければなりません。次に、タスクの詳細と実用的機能(ロボットがどう動くか、物体をどう操作するか、どう感知するか、どう知能を得るか)を特定するための研究が行われます。この時点でプロトタイプを作成して設計をテスト・トラブルシューティングできます。その後、ロボット構築を開始し、構築後はプログラミング、テスト
コンピューティングの進歩に伴い、ロボティクス自動化とアプリケーションへの需要は常に成長し、発展しています。製造業が最初にロボットに多額投資し、依然として主要な雇用主ですが、航空宇宙、農業、防衛、鉱業、医療、エネルギー、教育などの分野でのロボット台頭も無視できません。ロボティクスエンジニアは、ロボットの設計、維持、新しいアプリケーションの開発、ロボットが最高の潜在能力に達することを保証する研究の実施を担当します。 多様なエンジニアの役割 多くのタイプのロボティクスエンジニアが存在します。ビジョナリーエンジニアは実験的ロボットを創造・設計します。ロボットが別の惑星をナビゲートするのを見ながら、ビ
FanucのM-430iA/2Fは、画期的な高速ピッキングおよびパッキングロボットです。その設計は、食品業界のニーズを満たす持続的なピッキングに最適です。一次(非包装)および二次(包装済み)食品ハンドリングの両方に対応しています。 インテリジェント制御とビジョントラッキング M-430iAは、インテリジェントロボット制御システムによってサポートされる5軸電気サーボ駆動ロボットです。Fanucのインテリジェントビジョントラッキングと連携して、高速ピッキングおよびパッキング操作を行います。 食品環境対応の堅牢設計 ロボットは食品洗浄と、洗浄で使用される酸性またはアルカリ性洗浄剤に耐えられます(I
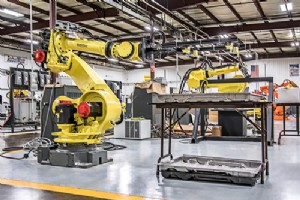
物体の積み上げと降ろしは単調で、手作業者にとって危険な場合があります。スタッキング自動化は、重量物持ち上げと反復動作による作業者怪我を事実上排除できます。製造業界は、プレス転送とスタッキングロボットをマテリアルハンドリングに依存しています。 KUKA KR QUANTECシリーズのパレタイジングロボット KUKAの新しいKR QUANTECシリーズには、新しいコンパクト設計のパレタイジングロボットが含まれます。より軽量なコンポーネントの使用により、ロボットは高速スタッキングタイムを達成します。120、180、240kgのペイロードを提供するバージョンがあります。すべての一般的な包装タイプは、

シリアルロボットとは異なり、パラレルロボットは固定ベースと可動部の間にいくつかのシンプルで軽量なアームを持ちます。各アームは独自のモーターで制御され、その動きはコンピューターによって調整されます。アームはロボットベースにできるだけ近く配置され、独立したリンクは他のリンクの位置に依存せずに連携します。これにより、シリアルオートメーションよりも安定性とアーム剛性が向上し、より速いサイクルタイムを実現します。 医療用途への適性 ほとんどの医療アプリケーションはシリアルロボットを使用しますが、通常大型で重いシリアルロボットのために欠点が生じることがあります。パラレルロボットは、コンパクトで軽量なアー
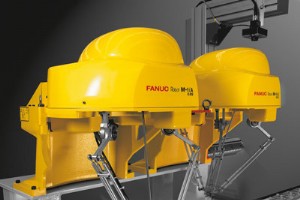
繰り返し精度はピッキングロボットにとって不可欠です。なぜなら、精密で効率的な動作を持続する必要があるからです。ピッキング自動化は、部品をピックアップして異なる場所に配置するプロセスを高速化します。ピッキングロボットは、ピッキングプロセスの反復的な性質から容易に疲労する手作業者に取って代わります。 Fanuc M-1iA / M-3iA デルタロボット Fanucピッキングロボットファミリーの最新イノベーションは、M-1iAとM-3iAデルタロボットです。デルタロボットは、メカニカルアックスがロボットフェイスプレート上で直列ではなく並列に作用し、迅速かつ精密な動作を促進します(最高速度10メー
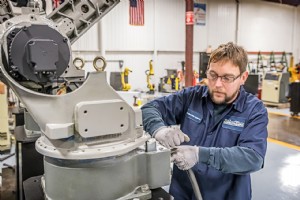
ロボットが薬剤分配、プラスチックエッジのバリ取り、部品包装を行えるようになる前に、まずそれらを創造しなければなりません! エンジニアたちが、プログラムされた通りに動作するロボットを設計する功績を持っています。機械エンジニアはロボットの構造、関節機構、ベアリング、熱伝達特性などを設計します。電気エンジニアは制御エレクトロニクスとパワーアンプを担当し、コンピューターエンジニアはロボットのコンピューティングハードウェアを設計します。これらのタイプのエンジニアが協力することで、完全なロボットが構築されます。 ロボティクス特化の機械エンジニアになるには ロボティクスに焦点を当てた機械エンジニアになるに
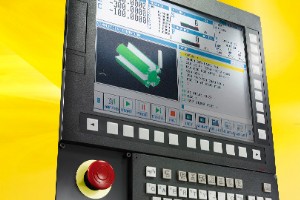
CNC Engineering, Inc.は、北米最大のFanuc制御リトロフィットプロバイダーです。コネチカット州エンフィールドを拠点とし、多数の製造業界にFanucシステムを提供し、98%の顧客維持率を誇ります。ビジネス目標は、定期的に顧客の期待を超えることです。1983年設立で、30年の実績を祝っています。ウェブサイトで最大規模のオンラインFanucドキュメンテーションコレクションを提供しています。 主な製品・サービス CNCの製品とサービスには、2年間の部品保証付きFanucリトロフィットパッケージが含まれます。事前組立済みリトロフィットパッケージは、同社施設で設計・組立・テストされ
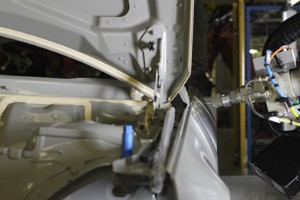
シーリングロボティクスを工場に導入することにはいくつかのメリットがあります。しかし、シーリングロボットで自動化を始める前に、答えなければならないより大きな疑問があります。それは「貴社の工場はシーリングロボット自動化に適した候補か?」ということです。 制限要因の検討 ロボットシーリングには、使用される施設によっては不利や制限と見なされるいくつかの要因があります。制限要因には、部品プレゼンテーション、異種部品の量、必要材料量、部品のサイズと形状、部品の異なる材質などが挙げられます。 基本的に、ロボットシーリングシステムで自動化を決める前に、現在の生産モデルと、シーリングロボティクスの統合を可能に
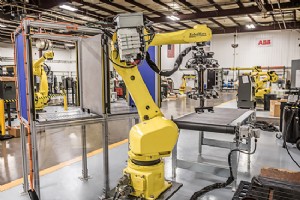
産業工学の専門分野である工具エンジニアリングは、製造プロセスを計画するために存在します。この分野の作業者は、ツールとマシンを開発し、施設を統合して製品を生産します。工具エンジニアリングのバックグラウンドには、治具設計、プレス工具設計、ダイカスト設計、プラスチック金型設計、切削工具設計の分野での学習が必要です。 手作業からCAD/CAM・CNCへ 工具エンジニアは伝統的に、エンジニアリング図面から設計を原材料にマークしていました。旋盤、フライス盤、研削盤、治具ボーラーおよびグラインダーなどの手動制御工作機械が、エンジニアが設計のサイズと形状を切削するのを支援しました。コンピューター支援設計とコ
ビンピッキングは、部品の非構造化環境のため、従来メーカーにとって問題となってきました。ランダムに配向した部品の山がビンに無秩序に保管されている場合、それらを分離し、部品の幾何学的特性に適応できるコンベアベルトに配置する必要があります。従来のロボットの2-D性質はこれを困難にしていましたが、インテリジェントなビジョンガイドロボットシステムがピッキングプロセスを自動化できます。 Fanuc M-2000iAとiRVision 3D Fanuc Roboticsは、iRVision 3Dレーザービジョンセンサーを搭載したM-2000iAを開発し、ビンから部品を特定してピックアップします。Fanuc
フラックスコアード溶接は、今日製造業その他の業界で利用可能なより一般的な溶接アプリケーションの一つです。一般的であるため、フラックスコアード溶接の問題を回避し、溶接品質を向上させるためのヒントがいくつかあります。 ワイヤー給送トラブルの防止 メーカーが直面する問題の一つは、ロボット溶接パッケージでのワイヤー給送問題です。Bernardwelds.comによると、ワイヤーフィーダーがバーンバックやバードネスティングの問題を抱えると、アークが早期に消滅します。これにより溶接欠陥が生じ、メーカーに相当なダウンタイムが発生する可能性があります。 メーカーは、ワイヤー給送速度が正しいこと、ワイヤーが絡
産業プロセスで使用される最も一般的な2種類のアーク溶接は、ガスメタルアーク溶接とフラックスコアードアーク溶接です。GMAW対FCAWの問題を調べると、これらのプロセスは異なり、製造アプリケーションに適用したときに異なる利点と欠点があることがわかります。 GMAW(MIG溶接)の特徴 ガスメタルアーク溶接、通称GMAWまたはMIG溶接は、連続供給されるソリッドワイヤー電極を使用し、これが2つの金属片を溶接するためのフィラーメタルとして使用されます。外部供給ガスが、溶接前後で溶接が固まるまで外部汚染物質を遠ざけるために使用されます。Lincoln Electricのウェブサイトによると、溶融金属
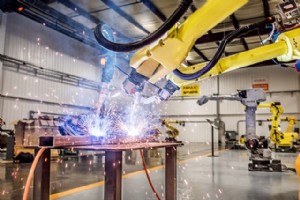
Fanuc Roboticsは数十年にわたり、メーカーに片腕アーク溶接ロボットを供給してきました。今、テクノロジーの進歩により、Fanucはデュアルアームアーク溶接ロボットを提供するシステムも提供できます。このデュアルアームアーク溶接ロボットシステムは、両ロボットの性能を向上させ、製造プロセスをより効率的にします。 人間型ではなく協調制御で実現 マテリアルハンドリングのMotoman DIAシリーズのように、人間を模したデュアルアームロボットを作る代わりに、Fanucロボットは分離され、アプリケーション実行中にDualARMコントロールを使用して協調動作するようにプログラムされます。 前景・
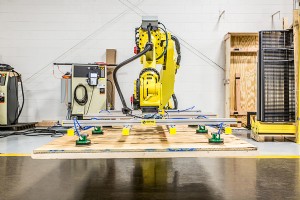
先行する溶接ロボットと同様に、マテリアルハンドリングを既存の生産ラインに統合することは、厄介な作業になり得ます。メーカーは、マテリアルハンドリングプロセスの各ステップを調べ、それをロボットで動作するように変換しなければなりません。これは、人間で動作するように変換することとは異なります。 多くの場合、メーカーはマテリアルハンドリング生産ライン全体をロボット統合に合わせて変更しなければならないことがあります。これらの企業がマテリアルハンドラーを考慮せずに統合すると、統合されるロボットは生産性向上に効果的でない可能性が高いです。 安全ワークスペースの確保 生産設計が決まったら、メーカーはマテリアルハ
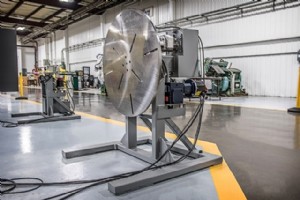
溶接は、溶接ロボットが達成した高い精度レベルのため、製造業で高度に自動化されたプロセスです。しかし、ワークピースの配置は、それを溶接するロボットと同じくらい重要です。だからこそ、ロボット溶接ポジショナーが非常に重要なのです。 ロボット自体が最高精度のポジショナー Fanuc Roboticsは、ロボティクス製造のリーダーとして、他の誰と同じロボット溶接ポジショナー(ターンキー、観覧車型、固定テーブル)を使用していますが、彼らの最も精度の高いポジショナーの一つはロボット自体です。 ワークピース配置精度の重要性 前述の通り、ワークピース配置の精度は、行われる溶接と同じくらい重要です。適切な位置決
産業用ロボット