工業製造
はじめに わずか数年前までは、労働コスト削減が製造業者を自動化調査へ駆り立てる主因でした。ROI(投資利益率)は、自動化が置き換えられる人数で概算され、それが数年未満ならプロジェクトはゴーサインが出されていました。しかし最近、労働力不足が製造業者に自動化検討を促す、より強力な動機になりつつあります。利用可能な労働者の不足が、一部の製造業者の生産拡大や、絶えず変化する顧客需要への対応を妨げています。COVID-19の発生は、制限解除後に多くの企業が迅速に回復できない、ひどく時代遅れな手作業中心の製造慣行にスポットライトを当てました。 人手不足の現実 大型配送倉庫が近くにオープンし、迅速
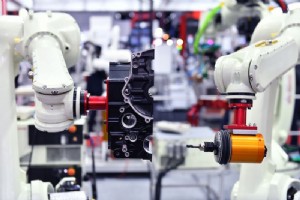
大脳皮質は画像を処理する脳の部位です。人間は他の哺乳類と比較して最大の大脳皮質を持ちます。この優れた視覚は、人間が他の動物より優位に立つ進化的特徴の一つです。進化生物学者がこの特徴の謎を解き明かそうとする一方、技術研究者たちはそれを再現しようとしています。 図1. 工場内のマシンビジョンシステム。 人間は経験と練習を通じて学習します。機械学習は、コンピューターが人間の脳の学習プロセスを模倣することを目指す人工知能(AI)の分野です。画像認識と処理はその重要なサブセクションです。画像認識を用いれば、エンジニアは直接的な人間の介入なしでオブジェクトを分類できます。 ニューラルネットワー
マシンビジョンカメラのグリッチ、未校正センサー、予測不能な影は、産業AIシステムにおいて潜在的にコストがかかり危険なエラーを引き起こす可能性があります。しかし、研究者たちはエラープルーフィングアルゴリズムの開発や、エラー確率を低減するシンプルな対策に取り組んでいます。 人工知能は基本的なパーセプトロン人工ニューラルネットワークをはるかに超えて進化しましたが、エラーは依然として課題です。画像提供:Pixabay 産業分野における人工知能の応用 産業分野でのAI(人工知能)応用は多数あります。ロボティクスプラットフォーム、マテリアルハンドリング、包装、マシンテンディング、組み立て、検査、
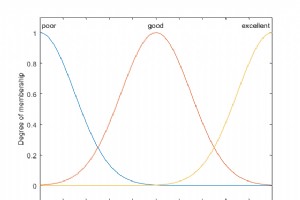
ファジィロジックは、複雑な制御システムの実装手段としては最も信頼性が高そうには聞こえません。しかし、不正確なデータで動作し、専門家の経験を実装できるファジィロジックシステムの能力は、現代の制御アプリケーションにおいて強力なツールとなっています。 ファジィロジックの概要 ファジィロジックは、1965年にLofti Zadaによって開発されたAI(人工知能)の一分野で、コンピューターシステムが人間のデータ解釈と相互作用の仕方を模倣することを可能にします。ブールロジックが真/偽(1/0)の2結果に限定されるのに対し、ファジィロジックは真理の度合い(degrees of truth)を扱います。 例
ロボットセルにおけるプログラマブルロジックコントローラ(PLC)の活用 ロボットセルでは、一般的にロボットの作業範囲外の部分を制御するコントローラーが必要です。通常プログラマブルロジックコントローラ(PLC)であるコントローラーが、補助ドア、クランプ、安全装置、またはエンジニアが完全自律セルに必要と判断したあらゆるものを制御します。 ラダーロジックプログラミングは配線図に似せており、配線図から機能するプログラムへの変換をシンプルに保ちます。ラダーロジックプログラミングは順次実行されるため、セル内で特定のタスクをコマンドチェーンを通じて完了させることが可能です。また、セルの安全システムにも広く利
ファジィロジックコントローラーは、文字通り私たちの周りにあふれています。アンチロックブレーキシステムから、衣類を洗う洗濯機まで。しかし、それらは本当に機能するのでしょうか? そして、それらを使用するメリットは何でしょうか? 図1. 現代の機械加工はしばしばプロセスの重要な側面を制御するためにファジィロジックに依存しています。画像提供:Michael Schwarzenberger ラダーロジックとファジィロジック ファジィロジック制御を学ぶ良い出発点は、ラダーロジックがファジィロジックと互換性があるかを判断することです。ラダーロジックは、シーケンシャルロジックが必要なときにPLC(プ
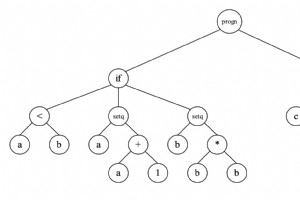
機械が自らプログラムを書く日が来れば、コンピュータサイエンスの「聖杯」が発見されたことになるでしょう。遺伝的プログラミング(GP)は、その方向への一歩を示す比較的新しい機械学習パラダイムです。GPは制御工学の領域で大きな可能性を秘めています。本記事では、遺伝的プログラミングとは何か、どう表現されるか、サンプルプログラムを見ていきます。 この記事はシリーズの第一弾です。次回以降へジャンプするには、以下から選択してください: 進化的アルゴリズムにおける遺伝的演算子 遺伝的アルゴリズムの例:ソートプログラムとシンボリック回帰の進化 遺伝的プログラミングの応用と限界 遺伝的プログラミングと遺伝的
コンピューター革命は、1960年代の集積回路(IC)の発明で始まりました。ICは過去半世紀で多くの産業へ浸透しました。今日、さまざまな分野でさまざまなコンピューティングデバイスが使用されています。当初は、ソフトウェアはハードウェアベースのコンピューティングソリューションを利用するためのファシリテーターでした。後に、ソフトウェアはコンピューティングパワーを活用してより多くのことを効率的に行うツールへ進化しました。今日、ハードウェアとソフトウェアを組み合わせたデジタルツールを使用することは、世界中のあらゆる業界にとって不可欠です。企業はデジタルトランスフォーメーションによってこれらの新しい能力を取
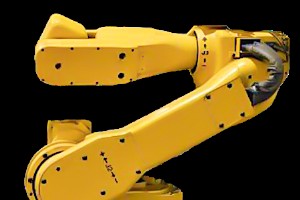
産業用ロボティクスには、メーカー、モデル、色、形状、サイズの選択肢が豊富にあります。しかし、機械設計の観点では、すべてのブランドに多くの共通点が見られます。 産業用垂直多関節ロボットアームは、ハイテク製造施設を象徴するイメージとしてよく見られます。一般的な協働ロボット(コボット)でさえ、同じ機械構造を採用しています。ペイロードの搬送、スタッキング、仕分け、パレタイズ、組み立て、その他多数の反復作業をこなします。 動画提供:RobotWorx すべてのブランドとモデルを通じて、一つの共通した特徴が際立っています:6軸の動き。一部モデルはそれ以上、多くはそれ以下ですが、6軸が標準的なターゲ
かつて、車を所有することは容易な移動手段へのアクセスの基本でした。今日では、スマホアプリで車を呼び出せば、車が利用可能です。メンテナンス、維持管理、損害、保険などを心配する必要はありません。 これはUberやLyftのようなサービス、いわゆる「Transportation as a Service(TaaS:移動のサービス化)」によって可能になっています。このサービスモデルは産業分野を含むより多くの領域へ拡大しています。製品を限定期間借りて、不要になれば返却できます。こうした提供形態は一般的に「(空白)as a Service」または「X(何でも)as a Service」(XaaS)と呼ばれ
第1次産業革命は18世紀、蒸気機関の発明と進歩で始まりました。更なる技術進歩により大量生産と自動化がもたらされ、これらは産業革命の最初の3段階を形成しました。現在私たちはインダストリー4.0の時代にあります。それとも、すでに第5段階に入っているのでしょうか? インダストリー4.0 インダストリー4.0は、デジタル技術を活用して製造プロセスの自動化環境を変革します。あらゆるものを相互接続し、コミュニケーションと効率を向上させます。 インダストリー3.0が計算能力を活用してプロセスを部分的に自動化したのに対し、インダストリー4.0はデータを活用して自動化レベルを高め、将来の出来事により適切に対処

この遺伝的プログラミング(GP)シリーズでは、GPの概念と情報表現、進化的アルゴリズムにおける遺伝的演算子の働き、シンボリック回帰によるソートプログラムの進化について学んできました。ここでは、この技術が発展するにつれて何が達成可能になるか、ハイレベルな視点から概観します。 遺伝的プログラミングの実践的考慮事項 このシリーズ最終章を理解するため、第1回で扱ったXORの例を思い出してみましょう: GPが発見したXOR問題の完璧な解: (defun program () (AND (OR X1 X2) (NOT (AND X1 X2)) ) ) リスト1. XORの結果。
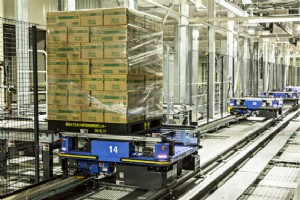
レーザー距離センサーは、ロボティクスとオートメーション業界で多岐にわたる用途があります。本記事では、レーザー距離センサーを位置センサーとして用いた、旧来技術のセル改修(レトロフィット)に焦点を当てます。 これらのセンサーは距離測定において極めて高精度であり、多様な制御タイプに対応可能です。ただし、レーザー故障時に安全に対処できるよう、システムに適切な安全機能をプログラミングしておく必要があります。 従来のTカート制御方式 Tカート制御を理解するには、Tカート操作の内容を把握する必要があります。Tカートとは、多くの場合金属レール上を走行する電子制御カートで、自動パレタイズ作業においてパレットを
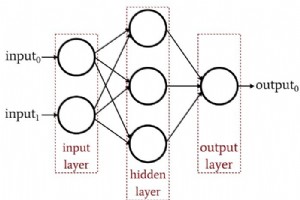
隠れノード層追加でパーセプトロン性能大幅向上可能だが、隠れノードが訓練をやや複雑化 AACニューラルネットワークシリーズで、特にパーセプトロン類のデータ分類について学んできました。 シリーズ復習か新エントリへダイブ: ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド活性化関数:多
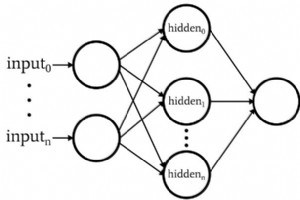
重み更新計算の精確な方程式と、バックプロパゲーションが如何に多層パーセプトロン(MLP)をデータから学習させるか解説 AAC包括的機械学習シリーズへようこそ。 シリーズ現状把握はこちら: ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド活性化関数:多層パーセプトロンニューラルネッ
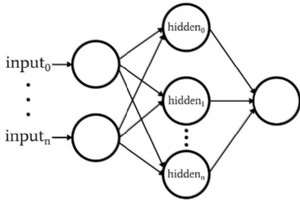
分類用パーセプトロン構築:アーキテクチャ、バイアス、活性化 All About Circuitsニューラルネットワークシリーズへようこそ。前回記事でニューラルネットワーク理論的基礎カバー: ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド活性化関数:多層パーセプトロンニューラルネ
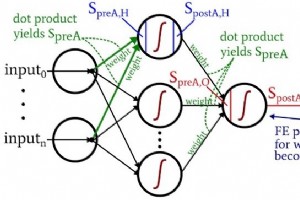
高度分類用ニューラルネットワーク訓練Pythonプログラムをウォークスルー AACニューラルネットワーク開発シリーズ第12回。シリーズ他内容は下記: ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド活性化関数:多層パーセプトロンニューラルネットワークにおける活性化 多層パーセプト
ニューラルネットワークベース信号処理における検証が重要な理由 AACニューラルネットワークシリーズ継続、ニューラルネットワークを実世界信号処理タスクに適用する際の検証の極めて重要な役割に深く潜ります。 ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド活性化関数:多層パーセプトロン
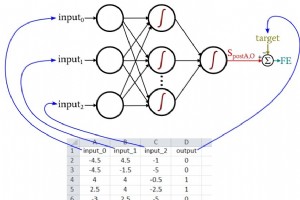
Excelで訓練データ生成、Pythonで多層パーセプトロン訓練、性能検証の手順を解説 Pythonニューラルネットワーク開発を目指す方に最適な記事です。Excelベースデータ準備に入る前に、基礎文脈としてシリーズ他記事参照推奨: ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド
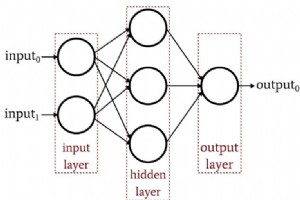
多層パーセプトロンの隠れ部分構成に関するエビデンスベースガイドライン 本シリーズ前回記事でパーセプトロンネットワーク、多層アーキテクチャ、実践的Python実装をカバー。隠れ層の深さと幅決定前に、以下基礎記事復習推奨。 ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは? シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法 基本パーセプトロンニューラルネットワークの訓練方法 シンプルなニューラルネットワーク訓練の理解 ニューラルネットワーク訓練理論入門 ニューラルネットワークにおける学習率の理解 多層パーセプトロンによる高度な機械学習 シグモイド活性化関数:
産業用ロボット