工業製造
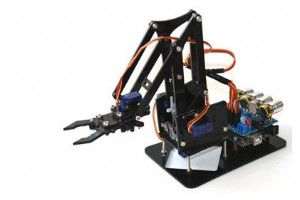
ロボットマニピュレータとは 出典:Pinterest あらゆる産業用ロボットアームは、コントローラ・エンドエフェクタ・ドライブ・センサ・マニピュレータ等の構成要素で成り立ちます。中でも**ロボットマニピュレータ**は、最も重要な「運動機構・本体構造」を担うコンポーネントと言えます。 マニピュレータは、**操作者が直接触れずに物体を操作・把持・移動させる装置**として発明されました。初期は放射性物質・生物学的危険物の遠隔ハンドリング(ホットセル・グローブボックス操作)が主目的でしたが、その「遠隔・柔軟・精密操作」の原理が、現代の産業用ロボットアーム・医療ロボット・宇宙ロボットへ継承・発展してい
産業用油圧ロボットアームとは 出典:Unsplash 自動化は現代製造業の基盤となり、産業用ロボット未導入企業は競争力を失いつつあります。雇用への影響は議論されますが、過去10年間で**作業現場の安全性向上・生産性飛躍・品質高精度化**をもたらした主役の一つが、**油圧駆動ロボットアーム**です。 油圧ロボットアームは、専用プログラムで制御される自動化機械付属装置で、パレタイズ・溶接・ピックアンドプレース・梱包・鍛造・重量物ハンドリング等、多様な用途に対応する可変サイズ・構成で提供されます。主な特長は以下の通りです。 高い柔軟性・転用性:エンドエフェクタ・プログラム変更で即座に別工程対応可
ロボット関節(ジョイント)とは 出典:ResearchGate ロボット関節は、隣接するリンク(剛体部材)間に相対運動を生み出す可動部品です。リンクと関節の組み合わせでマニピュレータ(ロボットアーム)が構成され、関節は**アキシス(軸)**とも呼ばれます。関節の種類・配置・数が、ロボットの**可動域・剛性・精度・速度・用途適性**を根本的に決定します。産業用ロボット導入・設計・選定において、関節タイプの理解は必須知識です。 ロボット用機械関節の5つの基本タイプ 出典:Britannica 機械的な相対運動の様式により、**直動(リニア)2種類**と**回動(ロータリ)3種類**に大別さ

ロボット特異点とは 出典:Technology Review ロボット特異点(シンギュラリティ)とは、ロボットのエンドエフェクタ(手先)が**特定の方向へ移動できなくなる、または制御不能になる幾何学的配置**のことです。6軸垂直多関節ロボットは、直交座標系(X, Y, Z)上で位置・姿勢を制御するため6つの関節(自由度)を持ちますが、特定の関節角度配置ではヤコビアン行列が特異(行列式=0)となり、逆運動学の解が一意に定まらなくなります。 結果として、エンドエフェクタが意図した経路を追従できず、関節速度が発散(無限大に近づく)し、緊急停止や機械破損を招くリスクがあります。特異点は**「腕が完全
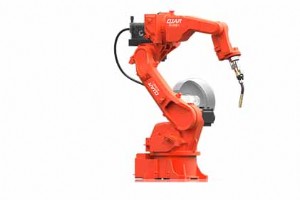
ロボット溶接セルとは 出典:Pinterest ロボット溶接セル(溶接ユニット)は、溶接ロボット本体とその周辺装置・安全装置を一体化し、金属部品を高精度・高効率に接合するための自動化システムです。単なるロボットアームではなく、**ワイヤ送給装置、トーチ、電源、コントローラ、安全柵、排煙装置**等が統合された「セル」として機能します。 多くのメーカーは、**専用エリアを区画して自動溶接ラインを構築**します。広い可動範囲と安全確保が必要なため、スペース確保はコスト増になりますが、ロボット同士や人との干渉事故を防ぐために不可欠な投資です。 ロボット溶接セルの主要構成部品 各コンポーネントの
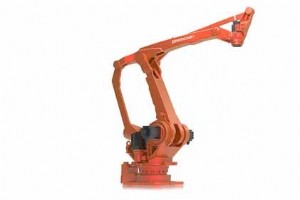
ロボットマシンテンディングとは 産業用ロボットに精通している方なら、「マシンテンディング(機械監視・荷役)」という言葉を耳にしたことがあるでしょう。ロボットマシンテンディングとは、ロボットシステムを用いて、別の工作機械(CNC旋盤、マシニングセンタ、プレス機など)へのワークの**ロード(搬入)とアンロード(搬出)を自動化**するプロセスです。 かつては作業員が手作業で行っていましたが、重量物の扱いや高温・可動部への接近を伴うため、製造現場において**最も危険度の高い作業の一つ**とされてきました。このリスクと長いサイクルタイムの課題を解決するため、ロボットによるマシンテンディングが導入される
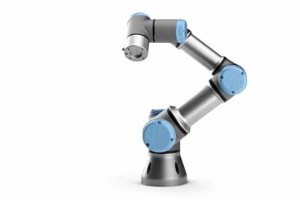
卓上型ロボットアームの特徴 製造業では自動化システムの活用が急速に進んでいます。主因は、作業アウトプットと総合パフォーマンスへの圧倒的な利便性。多様な分野のメーカーが、反復作業と高リスク作業への対応としてロボットアームを採用。職場怪我の削減と、スタッフのより重要な業務への集中を同時に実現しています。 しかし、一般的な産業用ロボットアームには自由な動作のための広いスペースが必要です。床面積が限られる環境では、卓上型ロボットアームが最適解です。このアームは高精度に作業を完遂し、プロセスを円滑に回します。卓上型ロボットアーム導入時の重要ポイントを解説します。 卓上型アームの主要スペック 高品質な
サーボモーターアームとは 遠目にはロボットアームが単純な可動付属物に見えるかもしれません。しかし、単一ロボットアーム内部のパーツ数を知れば驚愕するでしょう。ロボットアームが効率的に高速動作するには、内部すべてのパーツが設計通りに機能しなければなりません。その中でも最重要パーツの一つがサーボモーターです。 サーボモーターとは何か、その役割、ロボットハンドへの採用メリット、自動化の未来における位置づけを徹底解説。ビジネス自動化を検討中でサーボモーターについて知りたい方は、まさに最適な記事です。 サーボモーターアームの構成要素 回転運動を直線運動へ変換する、最も精密なロボット機械の一つである高度
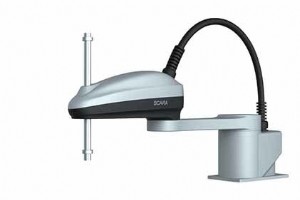
産業用ロボットアームがもたらすメリット 進歩は押し寄せる潮流の如し。阻む術は百あっても、その前進を止めることはできない。それが過去30年間、製造業における自動化が歩んできた道筋です。工場が多様なロボットを生産プロセスへ実験導入し始めた頃、雇用脅威と見なされ猛烈な反発を受けました。この不信感が一時的に足踏みを強いたものの、最終的には世界が「近い将来、完全自動化された製造業」という現実に目覚めることになります。 産業用ロボットアーム、製造業への貢献、重要性とメリット、そしてそれらが描く未来像を俯瞰します。 産業分野におけるロボット技術活用のメリット 自動化が成功を収めているのは偶然ではありませ
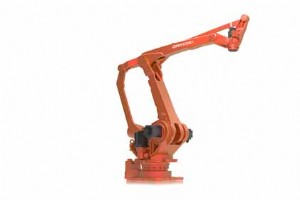
巨大ロボットアームの特徴 ロボットアームは担当タスクに応じて多様に設計されます。車をボールのように空中で回転させる巨大なものから、針の穴に糸を通せる微小なものまで。このサイズ多様性こそが、製造現場でロボットアームを最も信頼できる機械たらしめています。 本稿では巨大ロボットアームの特徴、ロボットアームプロジェクトでの役割、意図通り機能させる全特徴を解説。巨大ロボットアームへの疑問やロボットアーム購入検討中の方に最適なガイドです。 巨大ロボットアームの一般的特徴 すべてのロボットアームは、動作時の動きが類似しているため、ほぼ同様の設計思想で作られます。巨大ロボットに共通する一般的特徴: コン
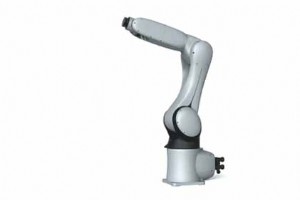
SCARAロボットが選ばれる理由 SCARAロボットは工場で最も一般的なロボットアームの一つです。自動化を採用するあらゆる製造複合施設で使用され、その理由は多岐にわたります。第一に、大小あらゆるサイズで提供されながら同等の効率を維持。第二に、最速クラスのロボットで、他タイプの半分の時間でタスク完了。最大の強みは汎用性で、必要に応じてあらゆる製造作業へ瞬時に転用可能。 本稿ではSCARAロボットコストに影響する要因と機能への影響を分析。SCARAロボットとピック&プレースロボットを比較し、どちらが他方の代替になり得るかを検証します。 ロボットコストに影響する要因 ロボットは安価ではなく、無計
自動化におけるスピードの重要性 自動化においてスピードはすべてです。製造ロボット企業が産業用ロボットへ切り替える唯一最大の理由です。ロボットは人間より高速・高精度で、より多くの作業を短時間で完了し、生産を加速します。では実際どれくらい速いのか? すべてのロボットタイプが同速なのか、タイプによって速度差があるのか? 主要ロボットタイプすべてを検証し、速度評価から各タイプが担う役割への適合理由と、更なる高速化の余地を分析します。自動化検討中で何を選ぶべきか迷っている方向けの、ロボットタイプ別速度詳細分析です。 パレタイジングロボットアーム パレタイジングロボットは、製造現場で完成品の出荷工程を
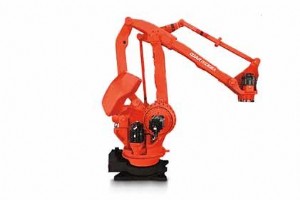
パレタイザーとは ロボティクスにおけるパレタイジングとは、産業用ロボットを用いて梱包済み製品をパレット上に積み重ね、輸送を容易にするプロセスです。倉庫の省スペース化と輸送積み込みの効率化を実現する便利な保管形式です。 従来から多様なパレタイジングプロセス・機構がありましたが、積み重ね・配列方法をより細かく制御できるロボットパレタイジングが主流となっています。本稿ではロボットパレタイザーの機能、プログラミング方法、メリット、製造現場での日常運用における課題を解説します。 パレタイザーのタイプ 大きく分けて従来型(層積みパレタイザー)と自動化型(ロボットパレタイザー)の2系統があり、現代の製造
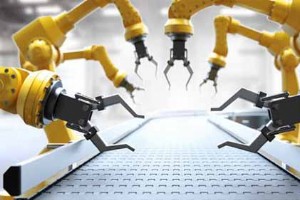
ピック&プレース自動化とは ピック&プレース自動化とは、ピック&プレースロボットアームを用いて特定プロセスを遂行することです。対象プロセスには仕分け、組立、ピック&プレースなどがあります。この自動化によりプロセスが容易かつ効率的になります。 ピック&プレース機構の特徴 ピック&プレースロボットには、タスクを精度・正確さをもって遂行するためのさまざまな機能が搭載されています。 アーム: 剛性ボディで支持され、必要な動きを実現。グリッパーを装備。 関節: アームを構成する2つの剛性ボディを接合。ロボットアームの動きを容易にし、自由度を決定。直動関節または回転関節を使用。 グリッパー: アイテ
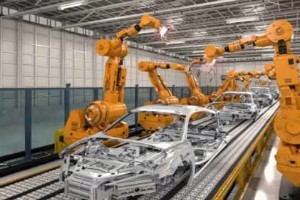
組立ラインロボットとは 組立は工業プロセスの重要な段階です。別々に製造された製品コンポーネントを組み合わせて完成品とする、最後から二番目の工程です。品質テストに合格する製品と不良品を分ける、極めて重要なプロセスです。 適切な組立には高精度が不可欠です。一方、工場ではコスト削減と高生産率維持のため、高速化が求められます。この必要性から組立ロボットが生まれました。導入を検討されている方に向け、なぜ・どのように活用できるかを徹底解説します。 組立ラインロボットの構成パーツ 組立ラインロボットは、製品の構成部品を一体化するようプログラムされた機械です。人間の労働力と比較し、高速かつ人間には不可能な
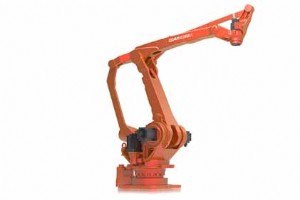
ロボットマニピュレーションとは ロボットは特定のタスクを予測可能に自動実行するようプログラムされた機械です。そのためには物体を扱い、移動させたり、溶接や穴あけなどの加工を施したりする必要があります。この物体の取り扱いや加工プロセスを「ロボットマニピュレーション」と呼びます。この定義からロボットマニピュレーターの定義が導かれます。 ロボットマニピュレーターは、ロボット本体に接続されたアーム状の構造体で、タスクを実行するために使用されます。マニピュレーターのないロボットは、手を後ろで縛られた人が作業するようなもので、実用的ではありません。そのため、ロボットマニピュレーターは「ロボットアーム」とも
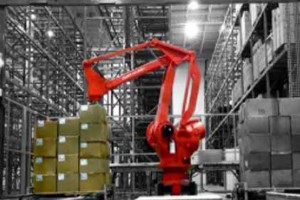
産業用ロボットの進化とパーツの重要性 現代の産業用ロボットは、初期モデルと比較してより高速、コンパクト、そして手頃な価格を実現しています。自動車のアルミニウム溶接、重機械、鉄道車両、ドアフレームなど、あらゆる産業分野でロボットが広く活用されるようになったのは、技術革新と革新的なロボット設計の進歩によるものです。しかし、こうした進歩の陰で見落とされがちな重要な側面があります。それが「ロボットパーツ」の進化です。 ロボットパーツとは何か ロボットパーツは、金属製および電子部品が融合してロボットの構造を形成するものです。各パーツは、電気部品を絶縁する構造的役割や、ロボットを駆動する機能的役割を担
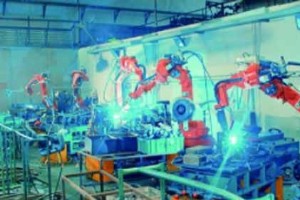
現在、ほぼあらゆる製造プロセスに対応する産業用ロボットが存在します。しかし、「どのタイプが自社タスクに最適か」を見極めるのが難しく、多くのメーカーが悩んでいます。ロボティクスの概念はやや複雑だからです。 端的に言えば、産業用ロボットは「柔軟性」「リーチ(作業範囲)」「可搬重量(ペイロード)」で差別化されます。ロボット選定時、これら設計要素を自社工場オペレーションと照らし合わせることになります。自社工場に最適な選択ができるよう、主要ロボットタイプ6種と適用事例をまとめました。 垂直多関節ロボット(アーティキュレートロボット) 多数の回転関節を持つ高柔軟性ロボットです。関節により多平面移動が可
近年、産業界は自動化オペレーションへ急速にシフトしています。人的労働は産業用ロボットによって補完、あるいは完全に置き換えられつつあります。その背景には、効率改善、生産品質向上等の価値創造目的があります。 産業用ロボットアームは、この自動化シフトの「縁の下の力持ち」です。工場ロボットの性能を支える核心部品ながら、その実態はあまり知られていません。オートメーション導入を検討中なら、その仕組みを理解することが有益です。産業用ロボットアームが工場ロボットにどう貢献するか、詳しく解説します。 工場ロボットとは 工場ロボットとは、多様な産業タスクを実行하도록プログラム可能な機械です。ピック&プレース、
製造セクターを中心に、ビジネス界を席巻しているのが産業オートメーション機械の活用です。この波に乗れば、更なる成長と高い収益機会が得られます。産業オートメーションビジネスを始める際は、万全の準備が必要です。 他のビジネスと同様、スムーズな市場参入と成長のために押さえるべき要素があります。「売上を上げる」という目的達成のため、以下のポイントに注力してください。 事業計画の策定 オートメーションビジネス成功の第一歩は、計画を持つことです。事業計画は意思決定の羅針盤となり、全側面を網羅した詳細なものである必要があります。 目標を設定し、そこから逆算して「何を達成すれば目標に到達できるか」を明文化
産業用ロボット