工業製造
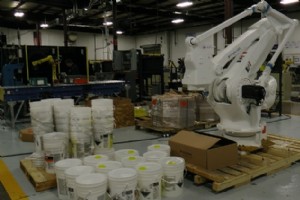
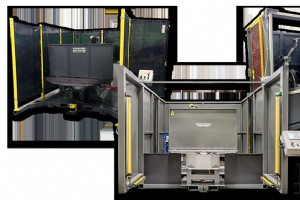
パレタイジングロボットを製造するメーカーはいくつかあります。ファナック、モトマン、KUKAロボティクスなどが代表的です。 これらのロボット企業のモデルには、ロボットパレタイジングにおいていくつかの利点があります:速度向上、精度、柔軟性、安全な作業環境、梱包・包装・配送の柔軟性。 パレタイジングロボット企業がこれらの利点と将来の進歩の可能性を認識するにつれ、パレタイジングプロセスでの自動化活用は拡大し続けています。ロボットは手作業より速く、一貫して作業することでパレタイジング市場を牽引してきました。また、過酷な環境にも耐え、作業者の怪我リスクを大幅に低減します。 パレタイジングに使用されるロボ
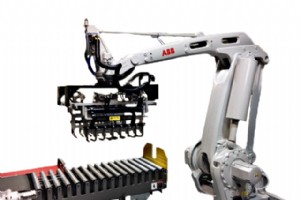
「ライン末端」のアプリケーションを手動操作から自動化へ切り替える際、施設を変化に備えるために考慮すべきポイントがいくつかあります。 まず、パレタイジングロボットシステムで単一タスクを実行させるか、複数タスクを同時実行させるかを検討します。単一のロボット装置で段ボールをパレットに積むだけでなく、製品の梱包、箱のパレット積み、シュリンク包装まで一括して行えます。 次に、投資コストとロボットパレタイザーが長期的にもたらす節約効果を比較検討します。ロボットパレタイザーは多様な包装形態に対応し、分速60〜70ケースの処理速度を誇ります。この速度で施設の生産性が向上し生産コストが下がれば、投資対効果(R

かつて映画の中だけのアイデアだった、ロボットが人間とサービスの場で対話する光景が、社会でより一般的になりつつあります。 気づいていないかもしれませんが、私たちは毎日サービスロボットと接しています。スーパーのセルフレジ、映画館のチケット発券機、オンラインでのピザ注文——これらすべてがロボットとのインタラクションです。 今、ロボットはバーやコーヒーショップでドリンクを提供するよう設計されています。テキサス拠点のBriggo Coffeeは、ロボットバリスタが人間では不可能なレベルの精度と一貫性をコーヒーにもたらせると考えています。 同社は、ドリンク一杯一杯の一貫性、リモート注文、パーソナライズが
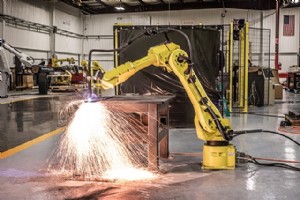
プラズマ切断には多くのメリットがあり、さまざまな業界で魅力的なアプリケーションとなっています。この切断プロセスは、高速で帯電したガスジェットを使用し、最大6インチ(約15cm)厚の金属を非常に高温で切断します。 ロボットプラズマ切断の主な利点: 切断速度 – ロボットプラズマカッターは従来の手動トーチの5倍の速さで、最大分速500インチ(約12.7m)で切断可能。 幅広い材質と厚みに対応 – プラズマ切断ロボットは多様な金属と厚みに精密切断可能。窒素を使用し、鋼、アルミニウムなどを切断。 使いやすさ – ロボットプラズマカッターは最小限のトレーニングで操作可能、ユーザーフレンドリー。 マル
ウォータージェット切断ロボットは、生産コストを削減する優れた手段です。これらのロボットは精密に材料を除去でき、驚異的な速度を実現します。高圧水流でゴムや食品などの軟質材料を切断し、研磨剤を添加することで金属や御影石などの硬質材料も切断可能です。 ウォータージェット切断工法自体は1800年代から存在し、水圧採掘で岩石を削るのに使用されていました。産業界に導入されたのは1930年代の紙切断からです。その後ロボティクスが導入され、圧力が高められ、より高速な切断が可能になりました。 今日ウォータージェット切断が用いられるのは、ラインの生産性を向上させるためです。スループットの改善により製造コストを削
リーン生産とは、生産リソースを効率的に活用するシステムです。マテリアルハンドリングロボットは従来、「無駄を省く」ために使用されてきませんでした。なぜなら、廃棄物を減らすのではなく増やす可能性があったからです。しかし、その速度、精度、繰り返し精度、サイクルタイムの短さから、企業はロボットに注目しています。 年間10万台以上のロボットが購入され、施設に導入されており、その多くがマテリアルハンドリングロボットです。この数字だけでも、ロボットが特にリーン生産システムでいかに一般的になりつつあるかを示しています。 リーン生産におけるロボットの利点は多数あります。ロボットは人間の作業者ほどダウンタイムを
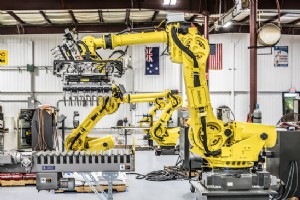
2011年に制定された規制により、マテリアルハンドリングロボティクスが食品・飲料業界で優位性を持つようになりました。 2011年1月、バラク・オバマ大統領が食品安全近代化法(FSMA)に署名しました。この法律により、食品医薬品局(FDA)は食品の栽培、収穫、加工の方法を規制する権限を得ました。この法律は、2000年代に相次いだ食品関連の疾病発生と汚染食品事件を受けて提案されました。 手作業による食品ハンドリングはエラー率が高く、汚染リスクも大きいため、新しい基準と規制を満たすためにマテリアルハンドリングロボットが導入されています。 ロボットはより無菌的な環境を促進するだけでなく、生産時により
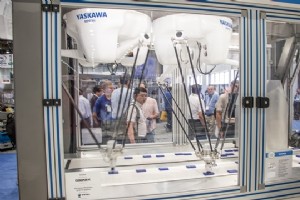
マテリアルハンドリングロボットは、部品をある場所から別の場所へ位置決め・移送するために使用できますが、多くの施設ではコンベアシステムを用いてアイテムを輸送しています。これらのアイテムは、ピックアンドプレース、パレタイジング、包装などのアプリケーションを実行するロボットへ運ばれます。 グリッパーと産業用マテリアルハンドリングロボットアームは製造業の重要な要素ですが、製品を最終地点まで運び続けるのはコンベアです。 マテリアルハンドリングロボットと併用できるコンベアにはいくつかの種類があります。直線またはスパイラルに設置でき、床走行または天井走行で設計可能です。すべては施設と製品によります。 最も典
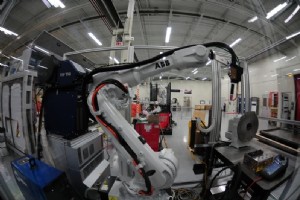
ロボット溶接は1980年代に始まり、産業用ロボットの主要アプリケーションとして着実に成長してきました。多くの異なる溶接プロセスの中で、タングステン不活性ガス溶接、またはTIG溶接が最も一般的です。TIG溶接は、非消耗性タングステン電極と溶接される金属の間に電気アークを形成し、不活性ガス環境で保護しながら行います。 TIG溶接ロボットは最近、制御精度、再現性、速度、可動域で大きな進歩を遂げました。これらの改善により、品質を犠牲にすることなくユニットコストを低く抑えられ、超競争的な現代マーケットで生き残る鍵となります。 ロボットTIG溶接機メーカーの中では、Fanuc Robotics、K
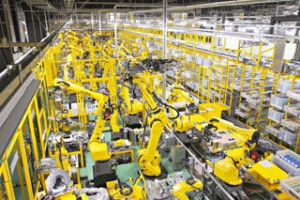
産業用ロボットは1970年代初頭、KUKA Roboticsのような企業が最初のシンプルな産業用ロボットを導入したときに登場し始めました。ロボット開発は以来急速に加速し、アプリケーションは基本的な研削と研磨から、高精度溶接、パレタイジング、自律ビンピッキングへと拡大しました。産業用ロボットの指数関数的成長は自動車業界で始まり、多くの製造アプリケーションタイプへ拡大しました。ロボットの使用増加は、ロボットがあらゆる規模のメーカーやビジネスを、労働コスト削減と生産効率向上により、品質を犠牲にすることなく収益性の高いグローバル競争者へ変えることができる事実によって推進されています。 ロボットは
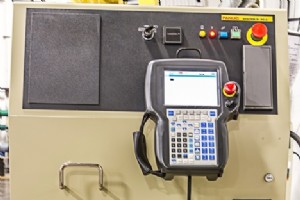
Fanuc Roboticsは過去30年以上にわたり、ロボットの「脳」として機能するさまざまなコントローラーをリリースしてきました。技術がより進歩するにつれ、Fanucはロボットがより滑らかに動作できるようコントローラーの機能性を改善する必要がありました。2006年、FanucはRJ3iCコントローラーをリリースしました。同年後半、R-30iAコントローラーをリリースしました。これらのコントローラーは名前が異なりますが、同じコントローラーです。 前述の通り、RJ3iCは2006年にFanucからリリースされ、後に名前がR-30iAに変更されました。コントローラー名が二つのシステム間の主な
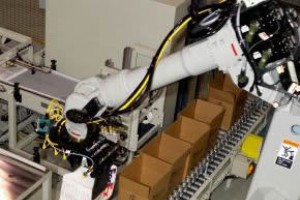
かつては、自動ロボットプロセス中に人間と機械の間に治具を介在させるべきだと思われていましたが、米国規格協会(ANSI)による新しい国家ロボット安全規格により、その考え方は一掃されました。 これは1999年以来のANSI/RIA R15.06-2012規格の初更新であり、この変更により国際規格ISO 10218:2011(ロボットメーカーとインテグレーター向け)と調和しました。 この規格の国際的採用により、一国で設計・構築されたシステムが、安全規制の面からはコンプライアンスから外れることなく、国境を自由に移動できるようになります。 この新規格には「協働運転」が盛り込まれ、自動ロボット運
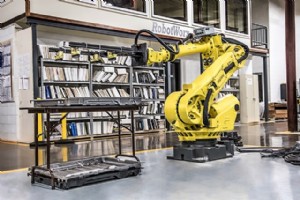
世界人口が増え続けるにつれ、製品需要も増加しています。あらゆる業界のメーカーが、部品移載、マシンローディング・アンローディング、パレタイジング、その他のマテリアルハンドリングプロセスタイプを処理するため、マテリアルハンドリング自動化に目を向け始めています。 人間がシートメタルを一台の機械から別の機械へ移し、必要な曲げとスタンプを作るのに数分かかるのに対し、バキュームグリッパーを使用するマテリアルハンドリングロボットなら、同じ金属ピースをピックアップし、一瞬で別のステーションへ移載できます。 シートメタル マテリアルハンドリングロボットは、人間が手動で持ち上げられない大型部品の移動にも役
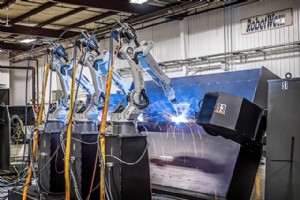
TIG溶接プロセスと類似しており、プラズマアーク溶接(PAW)は金属部品接合の高品質な方法を提供します。 PAWの原理 プラズマアーク溶接は基本的にガスメタルタングステン溶接(GMAWまたはTIG)の拡張版です。両溶接プロセスは一般的に非消耗性タングステン電極を使用し、電力を溶接トーチとオリフィスガスに伝達します。オリフィスガスは、GMAW溶接プロセスとPAW溶接プロセスの違いの大部分を占めます。PAWトーチの設計により、オリフィスガスがトーチ先端のチャンバーに蓄積されます。アークがオリフィスガスを約30,000華氏度(約16,650℃)まで加熱します。この時点でオリフィスガスはプラズマ
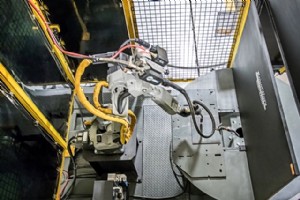
原始人がツールを作り始めた時から、製造はすべての人間の生活に不可欠な部分となっています。周りを見渡してください。自然に存在しないすべてのものは、世界のどこかで製造されました。私たちが運転する車から座っている椅子まで、これらの多くはロボット溶接によって触れられてきました。しかし、原始人から溶接ロボティクスへどう到達したのでしょうか? もともと、物品は個人自身によって、後の世紀には小さな店の職人によって作られました。18世紀に産業革命が始まると、製品は店から大規模工場へ移りました。エリ・ホイットニーが1797年に機械化組立ラインを発明すると、現代製造の幕開けとなりました。 金属製品製造の鍵
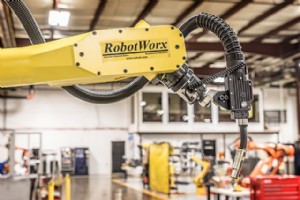
製造ニーズに合わせてロボット溶接セルを導入する際、考慮すべきいくつかの重要な要件があります。 ほとんどのロボット溶接セルには産業用ロボットアーム、ポジショナー、安全パッケージがありますが、貴社独自のニーズがこれらのピースの組み合わせ方とセルレイアウト設計を決定します。 ロボット溶接ワークセルの計画には、コンピューターシミュレーションと仮想結果の実運用への変換、ロボット、溶接パッケージ、ワークセルサイズ、ニーズに合った安全装置の選択など、多くのフェーズが必要です。 例えば、2つの別々の部品を溶接するセルを設計する場合、ポジショナーとして両面ターンテーブルを選択できます。これによりロボッ
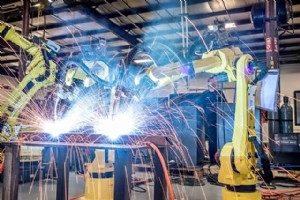
列車の走行により鉄道軌道は短期間で大規模な摩耗と損傷を受けます。それらのクロッシングシステムの再生と交換は、かつて交通を滞らせ、数週間かかり、多くの人手を必要としました。 今では、移動可能なロボット溶接セルの助けにより、修理プロセスは1日未満で完了し、2人だけで、交通遮断なしに実行できます。ロボット溶接は軌道とクロッシングの寿命を延ばし、プロセスを時間的にもコスト的にも効果的にします。 溶接ロボティクスはレールだけでなく、列車自体の製造にも適用されます。ロボット溶接セルは、ワゴンとシャーシ、側板、ボギー、シート、線路脇の囲いなどのアプリケーションを完了できます。 多くの鉄道会社が、労
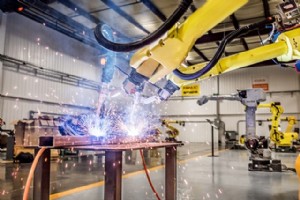
ロボット溶接セルをメーカー施設に追加することは、最大速度と精度を達成するために適切にレイアウトされている場合にのみ生産性を向上させます。 レイアウトで見なければならない領域の一つが、ロボット溶接ポジショナーの治具です。多くの生産性向上は、治具が考慮されない場合、設計段階で実現されるか失われます。治具設計を見落とすと、ロボット溶接セルが信じられないほど非効率的で高コストになり得ます。 溶接ロボティクスの生産性を向上させる基本的な治具設計目的を検討してください。この溶接セルで何種類の異なるピースを溶接する予定か自問してください。例えば、両面ターンテーブルは2種類の異なる部品の治具をセットア
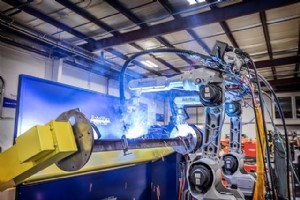
ロボット溶接は産業で多くの用途があり、窓枠製造業界がここ数年で注目し始めたようです。 2006年、英国のWidney LTD.は自社工場の一つでオフロード車両用アルミニウム窓枠の製造を開始しました。Motoman ArcSystem 6000溶接セルの導入により、フレームはより速く、より均一に溶接されました。このセルは他のセルより速く、手作業溶接工の最大6倍の生産性を発揮し、施設で溶接ロボティクスが優位性を示しました。 さらに6年進み、ドイツ企業のMetexもロボット溶接セルを使用して窓とドアの溶接アプリケーションを自動化しています。同社が溶接ロボティクスに切り替えた理由は、手作業溶接
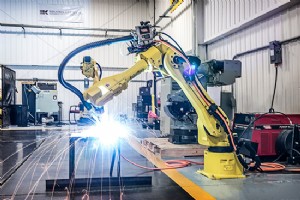
毎年、企業はロボット溶接からクリーンルームアプリケーションまで、プロセスと機器の改善を試みています。産業用ロボティクスのリーダーであるMotomanは、4月に生物医学アプリケーションに特化したクリーンルームロボットをリリースしました。 MH3BMは検体処理、薬剤調剤、医療研究アプリケーションを処理します。特殊コーティングとステンレス製ファスナーにより、MH3BMはより汎用性が高く、過酸化水素で洗浄可能です。このロボットはISO 5のクリーンルーム評価を持ち、生物医学分野外での作業にも柔軟に対応できます。 これらのアプリケーションは全く異なるように見えますが、両方ともエンドオブアームツー
産業用ロボット