工業製造
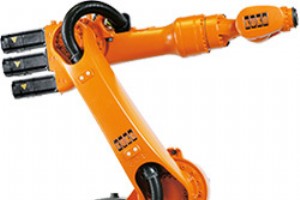
KUKA溶接ロボットの物語は産業用ロボティクス開発から始まるのではありません。代わりに、この物語は1800年代、溶接が手動で適用されていた時代から始まります。 1898年、利用可能だったKUKA溶接機は手動溶接装置のみ。Hans KellerとJakob Knappichがドイツ・アウクスブルクでKUKAエンジニアリングワークスを設立。当時のKUKA溶接機はホースと配管付き金属樽程度の外観。50年以上と買収を経て、KUKA溶接が大きく前進。 1950年クアントグループがKUKAを掌握後、フォルクスワーゲン向けKUKA初のマルチ溶接システム開発。これが今日の溶接業界リーダーとしてのKUKAの道
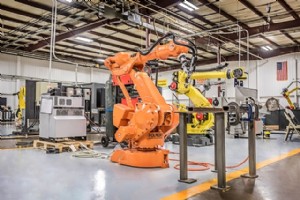
カーボンファイバーは炭素繊維で構成される極めて強力なポリマーです。材料は軽量で多様な業界で複数用途があります。 カーボンファイバーは少し高価ですが、自動車と航空宇宙業界で多用されています。カーボンファイバー複合材はセーリングボート、自転車、オートバイなど複数輸送機器に採用。 他業界も強度を理由にカーボンファイバー採用開始。テントポール、ゴルフクラブ、ヘルメットなど一般製品に使用。 カーボンファイバーはナイフや鋸エンドエフェクタを使用する通常切断アプリケーション、または研磨剤混合高圧水蒸気流を使用するアブレッシブウォータージェットプロセスで切断可能。 カーボンファイバーロボット切断またはウォー
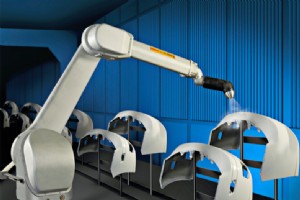
ファナックP-250iA塗装ロボットが大規模塗装ジョブに挑む準備完了。ファナックモデルは業界最高のワークエンベロープと最適モーションパフォーマンスを提供。このシリーズで低運用コスト、最大スループット、高品質を実現可能。 P-250iAは効率的プロセス統合のための中空リスト装備。外側アームで複数ホースルーティングオプション可能、外側アームに2モーター搭載オプションも。 ファナックは柔軟性を誇る:塗装ロボットは床置き、壁掛け、倒立取り付け可能、オプションレールソリューション対応。結果としてロボットリーチが部品サイズに関わらず精密なターゲット距離とガン姿勢維持可能。 アプリケーション環境は中空リス

プログラマブルロジックコントローラ(PLC)は、産業用ロボットがどこでいつ職務を遂行するかを制御する中央コンピュータです。指揮者が音楽家の交響楽団を制御するように、PLCは専門ロボットの「交響楽団」を制御。これらロボットはすべて、共通の目標、製品、完了プロセスに向けてPLCの指示とタイミングで仕事をこなします。 最初のPLCは1960年代後半に登場、大型でデリケート、複雑でした。慎重な温度管理が必要で、製造環境の熱、騒音、振動からシールド必須。プログラミングは非常に困難。その後、コンピュータがマイクロプロセッサ革命を経て、PLCも同様に進化。今日のPLCは過酷な工場環境で動作するよう設計され
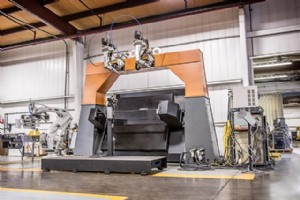
人間が腕を多様なタスクに使用するように、ロボットアームも部品周りの移動自由度が必要、特にディスペンシングプロセス関与時。最も人気のディスペンシングロボット2タイプはXYZガントリーモデルと6軸モデル。ガントリーモデルは初期コスト低く、投資回収が迅速。 ガントリーロボットはマニピュレーターをオーバーヘッドシステムに取り付け、水平移動可能。これによりディスペンシング時の位置決め精度向上。ガントリーロボットはX,Y,Z座標系が床面積に制限されにくいためプログラミング容易。重力も味方:ディスペンシングは下向き動作のため、オーバーヘッド位置から物体を容易に堆積可能。 KUKA KR 16ロボットがDe
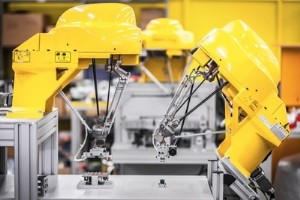
人や物に触れて「ショック」を受けるのは驚きです。静電気放電(ESD)は2物体間で突然の電流が流れる現象。ESDは電気デバイスにダメージを与え、装置故障とネットワークダウンタイムを引き起こし、重大な生産損失につながる可能性があります。すべてのメーカーは装置設計時にESDを認識し、静電気フリーの保護エリアを確立してESD発生確率を低減する必要があります。設計の技術的要件がどのESDテスト基準を選択すべきか決定し、オペレーターはデバイスレベルとシステムレベルテストの違いを理解する必要があります。 ESDテストで最も一般的なモデルは人体モデル(HBM)デバイスレベルテスト。人間がカーペット上で足を擦
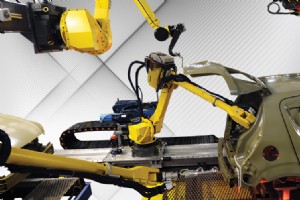
ディスペンシングプロセスを自動化すると、生産性と信頼性が向上。バッチとインラインフロー両プロセスを、ベンチトップまたはSCARAロボットで自動ディスペンスシステムでプログラミング可能。しかし、ロボットを正しく導入しなければメーカーはロボットの潜在能力を最大限に引き出せません。既存ラインでも新規ラインでも、ロボットをディスペンシングラインに統合する際、手動作業者タスクを自動化設定に翻訳する必要あり。メーカーは使用するディスペンサータイプとディスペンシング制御ロボットタイプを決定する必要があります。 不正確なショットサイズと過剰フローは手動・セミオートディスペンサーの問題。メーカーは精密ダイヤフ
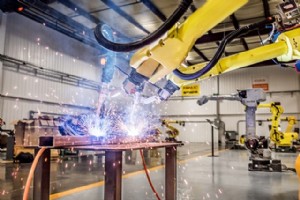
溶接ロボティクスの業界リーダーであるファナックは、長年自動車業界向けファナック溶接装置を設計してきました。ファナック溶接機は生産ラインで自動車構築を支援するだけでなく、個別自動車部品の溶接も実行。 あるファナック溶接システムは、2台のファナックM-20iAをポジショナーとして、2台のファナックARC Mate 100iCロボットがワークピースを溶接。このファナック溶接システムで自動車排気システムへのブラケット溶接を実行。ポジショナーがブラケットを探索・ピックアップし、ファナック溶接ロボットが所定位置に溶接。 これらのファナック溶接ロボットには多くの利点があります。M-20iAは部品をパートア
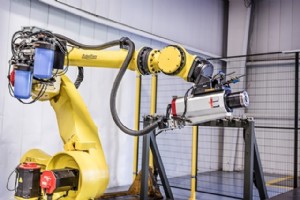
鳥だ、飛行機だ……そう、飛行機だ。ロボットが無数の時間を費やして働いているのは!ロボットは航空宇宙アプリケーションで重要な役割を果たし、航空機エンジン構築からエアフレームの穴あけ・塗装まで担当。ロボットの信頼性、能力、精度により、航空宇宙業界での人気が高まっています。 ロボットは一般的に自動車産業や微小電子部品と関連付けられますが、航空宇宙産業ではより大型コンポーネントを扱いながら同等の精度を発揮。航空宇宙の生産量はおそらく少ないが、他業界と同じタイプの繰り返し精度と精密さが要求されます。 航空宇宙アプリケーションでロボットが最もよく使用されるタスクは部品への穴あけ。例えば機体に数千個の穴を
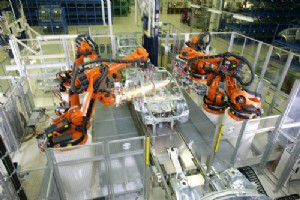
組立ロボットがラインで働く様子ほど印象的な光景はありません。ロボット組立アームの tireless( tireless)な信頼性と効率は見る者を魅了します。しかし、これらの驚異的システムは突然出現するわけではありません。生まれるのではなく、作られるのです。 組立ロボットは他のすべてのロボットアームと同じように——設計、製造、組立——で世に出ます。エンジニアがベースからリストへロボットを構築し、すべてをコントローラに接続。 しかし、施設を手動からロボット組立へ移行する際、正しく行わなければメーカーを問題と頭痛の種に導く可能性があります。 メーカーが最初にするべきことは、組立プロセス中に各人間作
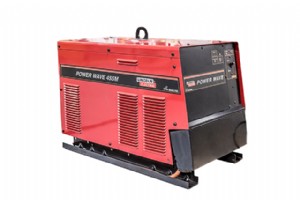
ロボットは完璧で精密な結果を24時間 tirelessly( tirelessly)出し続けることが期待されます。しかし何が動力源なのでしょう?食べ物と水は不要、電源が必要です。ロボット電源選定はシステム全体に影響するため、設計初期段階で決定すべきです。 ロボットの主な電気電源はバッテリー。ロボット用バッテリータイプは安全性、ライフサイクル、重量により異なります。鉛酸バッテリー、ニッケルカドミウムバッテリーが一般的。充電式と一次電池両方使用、非充電式は一般的により強力。 その他ロボット電源オプション:熱電発電機(熱を直接電気に変換)、燃料電池(燃料と酸化剤を連続供給、バッテリー類似)、スーパ
子供の頃、キャンディディスペンサーが貴重なキャンディを手に落とすのを見るのが好きじゃなかった人はいないでしょう。ロボットは同じことをしますが、ディスペンシングタスクは自動です。流体、接着剤、ワイヤー、薬剤、コンクリート槽のような大物からDNA遺伝子物質のような微小物までディスペンス可能。 ディスペンシング時、ロボットは材料を一箇所から別箇所へ移動。ロボットの精密・一貫した動作が不可欠。微小な誤差でも最終製品で大きなミスに。ロボットモデル、ソフトウェア、ハードウェアは特定ディスペンシングタイプ向けに設計すべき。ロボットは柔軟性と長いリーチでディスペンシング作業に最適。 自動ディスペンシングには
ディスペンシング自動化は時間効率と製品精度に不可欠。ロボットは幅広い材料をディスペンスし、ユーザーの時間、コスト、単調で潜在的に危険なプロセスの手間を削減します。 ディスペンシングロボットは多くの組立・製造プロセスで重要。インラインからバッチまで流体ディスペンシングがロボットで実現。シーラント、接着剤、コーティング、ガスケット、インク、はんだペーストなどをディスペンス可能。自動システムのモーション制御でドット、ストライプ、アーク、異なる平面パターンを容易にプログラミング。ディスペンシングは流体に限定されず。例:大量コンクリートの移動・ディスペンス、ワイヤー/テープディスペンス、DNA遺伝子物
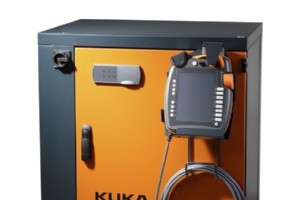
自動車、医療、航空宇宙、一般産業向けカスタムマシン大手メーカーDelta Sigma Corporation(DSC)がロボティクスサプライヤーを必要としたとき、KUKAに依頼。DSCとKUKAのパートナーシップにより、KUKAのモーション制御技術がDSCのカスタム6軸ガントリーディスペンシングシステムの制御アーキテクチャとなるプラットフォームが育まれました。 KUKAのモーション制御技術が選ばれた理由は、学習とプログラミングがシンプルで、操作が容易だから。6軸ガントリーディスペンシングシステムはガントリーロボットに取り付けられたKUKA KR 16ロボットを使用。ガントリーロボットとKUK
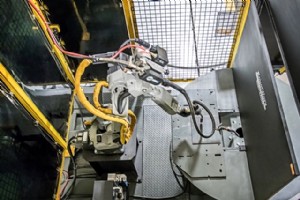
溶接はロボットで自動化するのに最適なアプリケーションです。熟練人間溶接工でも製品品質に影響するミスを犯し、コストを増やします。人間労働にはジョブ完了速度の限界もあり、製品サイクルタイムとコストを増加させます。 人間溶接工の限界を踏まえ、溶接自動化のメリットは明らか。現代溶接ロボットは非常に高い器用さ、可動性、精度を備えています。これらの属性により、現代ロボットは複数溶接継目を持つ複雑な部品を非常に高い品質レベルで繰り返し溶接可能。現代溶接ロボットはタッチとビジョンセンサーも装備可能で、自らの作業品質を監視しながら一貫した高品質溶接を実行。これによりほぼ全溶接ユニットを品質チェック可能——これ
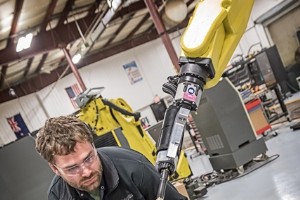
産業用ロボットアームは数十年にわたり製造業で人間を支援してきました。産業用ロボティクスを手動プロセスの代わりにアプリケーションで使用するというアイデアは1980年代に飛躍し、メーカーは振り返っていません。 しかし、これらの機械はどう組み立てられるのでしょうか。このような速度と精度で動作する複雑なアームはどう構築されるのでしょうか。 ロボットアームはオートメーション科学に関連し、機械とコンピュータを使用して学習や操作タスクを実行する科学の一分野です。これらのロボットアームは他のものと同様——設計から始まります。 設計プロセスでは、エンジニアがロボットの実行ジョブ、速度と精度、環境、プロセス関連
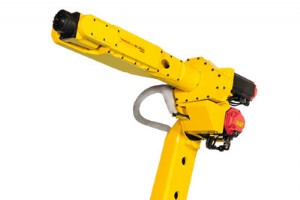
誰もがコスト削減を望みます。メーカーが設備コストを削減する最良の方法は、時間とともにメンテナンスコストを削減する機能に投資すること。産業用ロボットメーカーのファナックロボティクスは、ケーブル管理システム(ドレスパッケージ)を使用し、産業用ロボットアームに給電するケーブルとホースの摩耗を軽減します。 ケーブル、ホース、エアラインはほとんどの産業用ロボットアームの不可欠な部分。ケーブルはエンドエフェクタ(EOAT)に電気を供給。ホースはクーラント、オイル、その他多くの材料を搬送。エアラインは文字通り空気、時には溶接用ガスを搬送。 ロボットドレスパッケージは、ケーブル、ホース、エアラインをスパーク
どの材料もバリの可能性からは逃れられませんが、プラスチックはデバリングツールを苦しめます。プラスチックはチップ再溶着の問題でデバリングに課題を提示。デバリングに伴う高温が、カッターが鈍っている場合やスピンドル速度/送りが適切でない場合、除去チップを溶融させ、カッターやワークピースに溶着させる可能性があります。したがって、プラスチックデバリング時のデバリングツール送り速度は通常、この現象を最小限に抑えるために高く設定されます。 プラスチックはブロー成形後、冷却時に収縮する傾向があります。プラスチックが収縮・冷却する際、部品にカットが必要でエッジのデバリングが必要になる場合があります。ロボット
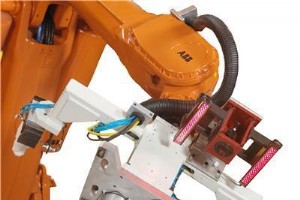
私たちは皆、ユニークで人間らしい特質と不完全さを持って生まれてきます……でも製品に不完全さがある場合、安全性と美観の理由でこれらの不正確さを除去する必要があります。デバリングはバリ、鋭いエッジ、フィンを部品から除去するプロセス。ロボットデバリングはこのプロセスを自動化したものです。 手作業でバリ除去する人間と比較して、ロボットは同じタスクをはるかに速く実行可能、したがって生産性向上。ロボットは同じ時間でより多くの部品を製造でき、ロボット投資の早期回収につながります。人間のように疲労せず無限時間作業可能、以前人間が占めていた床面積も解放。最後に、デバリング作業は人間にとって危険——反復的で騒音
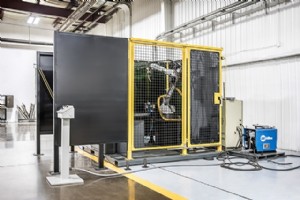
溶接スパッタ——溶接時の金属融合時に飛散する非金属微粒子——は溶接アプリケーションの大きな問題です。ロボットプッシュコネクタでスパッタ発生を抑制できます。 スパッタは問題です。ワークピースの実用性に干渉したり、塗装・コーティングなど別アプリケーションで問題を引き起こしたりして、溶接の連続性を損なう可能性があります。 ロボット溶接装置のエア・水チューブにプッシュコネクタを使用することで、メーカーはライン内でのスパッタ蓄積を防止できます。これらのロボットプッシュコネクタと接続ホースは-40度〜140度の温度に対応。 プッシュコネクタとフレキシブルチューブはスパーク耐性もあり、溶接ロボットの空気圧
産業用ロボット