


工業製造

世界の自動車業界は偽造品によって深刻な打撃を受けています。Frost & Sullivanによると、自動車業界は偽造品により年間約450億ドルの損失を被っています。顧客の安全を最優先目標とする自動車業界にとって、これは重大な懸念です。 日産のような企業にとって、これはブランドの混乱といった多くの問題を引き起こします。一部のアフターマーケット部品販売業者が、オンラインマーケットプレイスや不正サイトでそれらを純正OEM部品として虚偽表示し、多くのリスティングやサイトに無効な保証記述が含まれていました。偽造部品は重大な製品責任リスクももたらします。これらは純正日産部品と酷似しており、容易に車両に取り
テクノロジーの呼び声は、ミュージシャンとしてのキャリアを捨ててSMCのデジタルトランスフォーメーションを推進することを選んだロギンス氏の耳には音楽のように響きました。 SMCのグローバルチームをアジャイルマインドセットに変革し、「AWESOMEr(より素晴らしく)」にするために取り組んでいるのが、グローバルIT担当バイスプレジデントのマイケル・ロギンス氏です。 「SMCには15年間在籍しており、この期間、世界中のすべてのSMC組織を、共通の企業目標とビジョン——テクノロジーを活用して製品提供のあり方を変え、顧客を支援する——の下で統一するという素晴らしい機会を得ました」とロギンス氏は語ります。
オートメーションと製造・生産業界は馴染み深い間柄です。1970年代から半世紀近くにわたり、静かにビジネスを再構築してきました。これほど長く、これほど深くオートメーションを受け入れてきたセクターは他にありません。しかし世界は変わり、一部の企業は取り残されつつあります。AIと機械学習、IoT、センサーテクノロジーといった飛躍的な技術進歩が、オートメーションで可能なことを再定義し、プロセス変革、安全性強化、効率向上の新たな機会を組織にもたらしています。しかし、それを活用している企業は少なく、活用している場合でも十分とは言えません。不思議な現象です。一秒を争う生産現場では、オートメーションはビジネスの
Association for Advancing Automation(A3)によると、COVID-19との闘いにおけるオートメーション技術の役割は、より多く評価されるべきです。 John Payne氏は、北米最大のオートメーション業界団体であるA3のボードチェアマンを務め、ロボティクス、AI、マシンビジョン・イメージング、モーション制御・モーター、関連オートメーション技術に関わる1,100以上の組織を代表しています。Payne氏は、COVID-19パンデミック対応がオートメーションに大きく依存し、グローバルサプライチェーン全体でのオートメーション導入を加速させたことを知っています。ここでは
受賞歴のあるデジタルスキルアカデミーCodeClanが、製造業従事者が自動化を凌駕するために必要な5つのスキルを提示します。キリアン・マカリーズ氏が解説します。 「機械の台頭」への恐怖は長年語られてきましたが、それが具体的に何を意味するかを思い出すのは難しくなっています。現時点で機械が地球征服を狙っているわけでも、人間をバッテリーにしているわけでもありません。しかし、仕事を奪う可能性は確かにあります。 PwCの調査によると、オートメーションは2030年までに世界GDPに最大15兆ドル貢献する可能性があります。明るい話に聞こえますが、その過程で多くの職が置き換わるリスクも孕んでいます。最近の調査
オートメーションはほぼ全業界で普及しつつあります。製造業では、産業用ロボットの世界販売台数が2018年までにほぼ倍増し、40万台に達すると予測されています。家庭では、ホームオートメーション市場の収益が今年600万ドルを超え、年平均成長率28.19%で推移すると見込まれています。 自動車業界はオートメーションの最大領域の一つで、完全自律走行車への需要が高まっています。先月、メルセデス・ベンツがアムステルダムで自律走行バス「CityPilot」を試験運行し、「公共交通をさらに安全かつ効率的、快適にする」と発表しました。 この安全性の主張は、一見軽率に聞こえるかもしれませんが、根拠があります。SF映
InfinityQSグローバルチャネルプログラムディレクターのジェイソン・チェスター氏が、新技術と産業オートメーションがいかに情報オートメーションをもたらすかを解説します。 オートメーションは数十年にわたり製造業の進歩を牽引してきました。物理的作業を自動化に置き換えることは、今日の大量生産時代への橋渡しとなりました。企業は常に新技術や産業イニシアチブの最前線に立とうとし、効率・生産性の大幅な向上、ひいては成長と利益の増大を目指してきました。 今日、製造プロセスの大半は何らかのレベルで自動化され、その度合いは高まる一方です。しかし、認知的活動や情報関連プロセスでも同じことが言えるでしょうか。デー
次の手術がロボットによって計画・実行されたらどうでしょうか。ジョンズ・ホプキンス大学のチームが、このアイデアを現実のものにしようとしています。 ロボット支援手術の現状と課題 ロボット支援手術の概念自体は新しくありません。すでにいくつかのシステムが開発され、患者治療に使用されています。例として「ダビンチ手術システム」があり、ロボットアームを外科医が遠隔操作する腹腔鏡デバイスです。このシステムは自律的ではありません。ロボットが手術タスクを独立して実行することはありません。 より高い自律性を持つロボットシステムも開発されています。例えば「TSolution One®」は、事前に指定された計画に
人間の手の自然な器用さに着想を得て、シンガポール国立大学(NUS)のエンジニアチームが、小さく柔らかく繊細なものから、大きく重くかさばるものまで多様な物体を把持できる再構成可能なハイブリッドロボットシステムを開発しました。この技術は、食品組立、垂直農業、日用消費財包装など、今後ますます自動化が進む多くの産業に影響を与えると期待されています。 人間の手のような把持を実現 バイオメディカル工学科およびNUS先端ロボティクスセンターのレイ・イェオ准教授率いるチームが開発したハイブリッドロボットグリッパーは、柔軟な3Dプリント指と再構成可能なグリッパーベースを使用しています。 「物体の形状、質
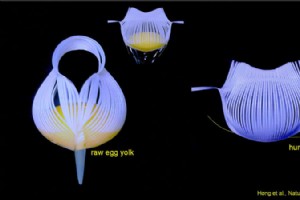
ノースカロライナ州立大学の工学研究者たちが、繊細な卵黄を割ることなく持ち上げ、さらに人間の髪の毛一本を拾い上げるほどの精度を持つ、新タイプの柔軟なロボットグリッパーを開発しました。この成果はソフトロボティクスと医療技術の両分野への応用が期待されています。 キリガミ技術の応用 この研究は、二次元(2D)シート材料を切断し折り曲げて三次元(3D)形状を作る「キリガミ」の技術を応用しています。具体的には、材料の大部分に平行なスリットを入れることで、2Dシートを曲面を持つ3D構造に変換する新手法を開発しました。最終的な3D形状は、材料の外周形状によって大きく決まります。例えば、円形の境界を持つ2D
MITのエンジニアたちが、脳卒中や動脈瘤の患者を迅速かつ遠隔で治療するための遠隔操作ロボットシステムを開発しました。改良されたジョイスティックを使用して、ある病院の外科医が別の場所にあるロボットアームを操作し、患者の命を救い脳機能を維持するための重要な時間窓において安全に手術を行うことができます。 磁気制御による血管内治療の革新 このロボットシステムは磁石によって動作が制御され、脳卒中の緊急治療である血管内治療を遠隔で支援するよう設計されています。通常、この治療では外科医が細いワイヤーを手動で血栓まで誘導し、物理的に閉塞を除去したり薬剤を投与して溶解させたりします。 アクセスの課題を解決
高コストが障壁だった中小製造業でも導入可能な「第7軸」ロボットソリューション ロボティクスの高コストにより、自動化は多くの中小規模製造業者にとって手の届かないものでした。特にユニークな用途では、参入障壁を取り除く適切なソリューションを見つけつつ、仕事を完遂するコンポーネントを見つけるのは困難な課題です。 第7軸で可動域を拡張したUniversal Robot UR10による自動溶接 ドイツのスクリーニング機械メーカーRHEWUM®は、溶接プロセスを支援する協働ロボットの低コストソリューションを発見しました。同社は、溶接プロセスでの飛散スパークと高温に耐えられるほど堅牢で、かつ適用エリ
5つの目を持つトンボ、視覚情報で姿勢を制御し200ミリ秒で自己復元 細長い体、巨大な翼幅、虹色の輝きを持つトンボは独特の光景です。しかし、彼らの独自性は見た目で終わらない:地球上で最も古い昆虫種の一つとして、彼らは空中飛行の初期のイノベーターです。 今、コーネル大学工学部機械航空工学教授Jane Wang氏率いるグループが、トンボが落下中に自分を直立させることを可能にする複雑な物理学と神経制御を解明しました。 研究は、トンボの目──すべて5つ──から始まり、筋肉と翼のピッチを通じて続くメカニズムの連鎖を明らかにします。 チームの論文「トンボの自己復元反射における回復メカニズム」は
約100フィート(30メートル)跳躍するUCサンタバーバラの機械ジャンパー カリフォルニア大学サンタバーバラ校工学教授Elliot Hawkes氏と共同研究者たちによって開発された機械ジャンパーは、これまでのあらゆるジャンパー(設計されたものも生物学的なものも)の中で最も高い高度──およそ100フィート(30メートル)──を達成可能です。この偉業は、跳躍デバイスの設計に対する新しいアプローチを示し、移動形態としての跳躍の理解を前進させます。 「動機は科学的疑問から来ました」と、ロボティシストとして機械が環境をナビゲートする多くの可能な方法を理解しようとするHawkes氏。「設計され
Robert MacCurdy教授チーム、液体と固体を同時プリントし完成品システムを直接製造 コロラド大学ボルダー校のRobert MacCurdy教授とそのチームが、液体と固体を含む異なる材料を同時使用して3D構造をプリントし、個々のコンポーネントではなく完全な機能システムを生産する方法を開発・特性評価しました。 液体サポート材を用いた複雑な内部構造の造形例 Tech Briefs: このプロジェクトを始めたきっかけは? Robert MacCurdy教授: 私のバックグラウンドはロボティクスで、博士課程の初期に、ロボットの設計と製造をいかに自動化できるかを考え始めた時に本当に興
NASA深宇宙ネットワーク(DSN)の原子時計技術から生まれた革新的レーザーと発振器 NASAの深宇宙ネットワーク(DSN)──宇宙版GPSのようなシステム──は、極度の精度のために原子時計に依存しています。最新のナビゲーションシステムは、位置を三角測量するために無線信号を正確に計時する必要があります。しかし、偉大な距離では微小な誤差も複合されるため、宇宙では精度の必要性がさらに高まります。 NASAジェット推進研究所(JPL)の元研究者Lute Maleki氏とそのJPL同僚たちによる宇宙向けの進歩が、現在、通信、自動運転車用測距装置、量子コンピューティングのような新興分野で世界で最も洗練
強化学習(ポジティブ強化)でロボットの学習期間を1ヶ月から数日に短縮 犬に「座れ」「待て」を教えるのに一般的に使われる訓練手法を用いて、コンピュータ科学者たちがロボットにブロック積み上げなどいくつかの新しいトリックを自己学習させることに成功しました。この手法で、ロボット(Spotと名付けられた)は通常1ヶ月かかる学習をわずか数日で達成。ポジティブ強化──犬の行動を変えるのにおやつを使ったことがある人にはお馴染みのアプローチ──を用いることで、チームはロボットのスキルを劇的に向上させ、実世界の仕事向けロボット訓練をより現実的なものにしました。 ポジティブ強化でブロック積み上げをマスターした
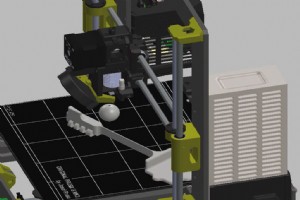
造形物の自動取り出しを造形工程に組み込み、無人ハイパフォーマンス3Dプリントを実現 積層造形(AM)の自動化は限定的で、通常依然として人間の労働ワークフローを必要とします。これには、プリンタープラットフォームから完成品を取り出すという根本的なステップも含まれます。NASAエイムズ研究センターは、製造ツールパスに追加指示を埋め込んで製造ツールをインシツー(その場で)作成する(プリンタープラットフォーム上の線形スプリングなど)新しい方法を開発し、プリンター部品の移動を指示して完成品をプラットフォームから自律的に移動させます。この技術により、ハイパフォーマンスアプリケーションで人間をループから排除で
ジョージア工科大、単一電磁コイルで塵粒子サイズの双方向制御ロボットを実現 ジョージア工科大学の研究者たちが、塵の粒子ほどのサイズのロボットが精密な双方向制御を実現できることを示しました。単一電磁コイルで生成される磁場の力を利用し、移動型マイクロロボットとしては最小クラスを実現しています。 100マイクロメートル長のマイクロロッカー・ボット、ニッケル薄膜堆積で磁気駆動 「同サイズのスイマー・マイクロロボット(流体中を移動)は存在しますが、これらは固体表面上を移動する最小の『歩行』ロボットです」と、ジョージア工科大学電気コンピュータ工学部Sutterfieldファミリー若手キャリア助教
北京理工大学、洞窟に住むネズミの形態と運動特性を模倣した四足歩行ロボットを開発 脚部ロボットは実世界アプリケーションでの使用が非常に有望ですが、狭い空間での動作は依然として課題です。環境適応性を高める一つの解決策は、複数の動作を実行しペイロードを運べる小型生体模倣ロボットを設計することです。洞窟に住むネズミは、比類なき機敏さと適応性から大きな注目を集めており、ネズミの形態や運動特性を模倣する多くの努力がなされてきました。 最近、北京理工大学のQing Shi教授率いるチームが、SQuRo(小型四足ロボットラット)と名付けられた新しいロボットラットを開発しました。 Shi教授のチームは、ネズ
自動制御システム


