工業製造
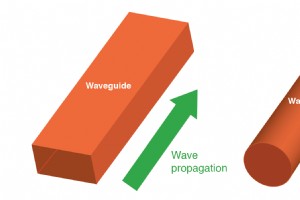
導波路は、中空の金属管で構成される特殊な伝送線路です。金属壁が分布インダクタンスを提供し、内部の空気隙間が分布容量を供給します。 導波路は同軸ケーブルより低損失でマイクロ波エネルギーを伝送 導波路は、波長が導波路の断面に比較可能な非常に高い周波数の信号でのみ実用的です。低周波数では伝送線路としての効果を失います。 伝送線路としての導波路の使用 伝送線路として使用される場合、導波路は2導体ケーブル、特に同軸ケーブルよりも製造とメンテナンスが大幅にシンプルです。 導波路のシェルという単一導体のみで、導体間隔や誘電体の一貫性を制御する必要がなく、唯一の誘電体は空気です。 同軸ケーブルより湿気が問題
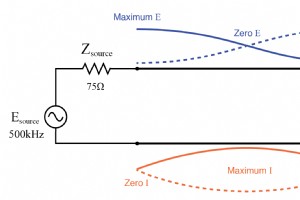
伝送線路の共振周波数では、電源が認識するインピーダンスを劇的に変化させる定在波が発生します。ライン長が半波長の整数倍(λ/2、λ、3λ/2、…)に等しいとき、電源は終端インピーダンスをそのまま「見ます」。 以下の図は、λ/2とλ周波数で動作する開放回路ラインを示しています: 電源は開放を見る、λ/2ラインの端の負荷と同一 電源は開放を見る、全波長(2×λ/2)ラインの端の負荷と同一 両ケースでラインの両端に電圧腹と電流節が現れ、開放回路の特徴を示します。この対称性により、ラインは終端インピーダンスを電源側で忠実に再現します。 同じ原理が短絡ラインに
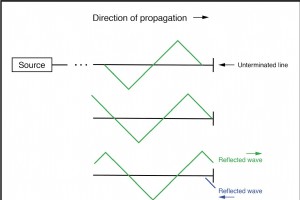
伝送線路と負荷の間にインピーダンスミスマッチが発生すると、反射波が生じます。連続交流電源の場合、入射波と反射波が干渉して、定在波として知られる定常パターンを形成します。 下図では、三角形の入射波形がラインの未終端端で反射し、鏡像反射を生成します。伝送線路は単一の太線で描かれています。 入射波は左から右へ、反射波は右から左へ伝播します(下図参照)。 入射波が未終端伝送線路の端で反射 2つの波形を加算すると、ライン長に沿って第3の定常波形が生成されることがわかります(下図参照)。 入射波と反射波の和は定常波 この定常波、「定在波」はラ

長距離と短距離伝送線路の理解 直流および低周波交流回路では、平行導体の特性インピーダンスはしばしば無視されます。これは特に、同軸ケーブルが微弱電圧信号を迷惑電界・磁界ノイズからシールドするために使用される場合に当てはまります。 その理由は、信号がラインを伝播して反射して戻るのにかかる時間、すなわち往復伝播遅延が、通常、回路を支配する波形やパルスの周期と比較して無視できるほど小さいからです。 例えば、1マイルのRG-58/U同軸ケーブルの往復遅延はわずか16.292μsです。この短い瞬間、ラインは特性インピーダンスに等しい抵抗として振る舞います。波が戻った後、電源は終端インピーダンスのみを「見ま
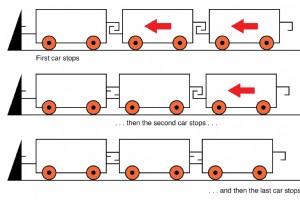
無限長伝送線路は有用な理論的構成ですが、実際のケーブルは有限長であり、その振る舞いを変えます。 数年前、50Ω RG-58/Uケーブルをオームメーターで測定したとき、有限長のため測定値は「開放」(無限大抵抗)でした。ケーブルが真に無限長であれば、導体間抵抗は特性インピーダンスの50Ωと等しくなります。 特性インピーダンス(サージインピーダンスとも呼ばれる)は、短い長さでも重要です。過渡電圧(サージ)がラインに印加されると、流れる電流は単純にサージ電圧をサージインピーダンスで割ったものになります(I = E/Z)。このオームの法則の関係は、信号がラインの端に到達する短い間だけ成り立ちます。 ライ

無限長の平行導体 負荷なしで無限に延びる一対の平行導体を考えます。電源スイッチを閉じると、ラインは開放回路として振る舞います。電流は全く流れないのでしょうか?下図を参照してください。 無限伝送線路の駆動。 導体が完全な超伝導体で抵抗ゼロであっても、それらの間の分布容量を排除することはできません。絶縁体で分離された任意の2導体は本質的にコンデンサを形成します(下図参照)。 導体間の浮遊容量を示す等価回路。 2導体間に電圧を印加すると電界が形成され、その電界にエネルギーが蓄えられます。蓄えられたエネルギーは電圧変化に抵抗し、関係式 i = C dV/dt で記述されます。したがって、スイッチ投
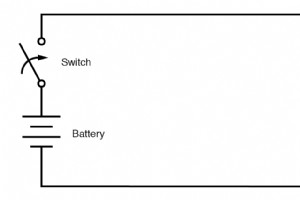
単一の電池、単一のランプ、単一のスイッチで構成される基本的な回路を考えます。スイッチを閉じると、ランプは瞬時に点灯したように見え、開くと即座に消えます。可視的な応答はフィラメントの加熱時間によって遅れますが、根本的な電気的効果は実用的な観点からは本質的に無時間で発生します。 電荷キャリア(電子)は導体内をわずか数cm/秒という控えめな速度で漂流しますが、信号を伝える擾乱は光速に近い速度(約186,000マイル/秒)で伝播します。これが、電子自体はゆっくり動いているのにスイッチ操作が瞬時に感じられる理由です。 もしランプに電力を供給するワイヤーが186,000マイル、すなわち光が1秒で進む距離ま
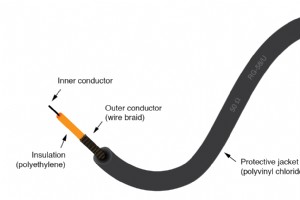
50Ω同軸ケーブルがDCではなくACでテストすると50Ωのように振る舞う理由 外装に「50Ω」と記載された同軸ケーブルを初めて目にしたとき、私は困惑しました。同軸ケーブルは2導体システムです:中央導体を編組シールドが包み、誘電体で分離されています。編組は芯線を全長にわたって完全に囲み、外部干渉から優れたシールド効果を発揮します。 物理的な絶縁があるため、シールドと芯線間の抵抗は無限大だと考え、実際にオームメーターで確認すると、2導体間の直流測定は開放回路を示しました。各導体を端から端まで測定すると、連続ワイヤー特有のほぼゼロ抵抗を示します。 では、「50Ω」はどこから来るのでしょうか?答えは、
アメリカに渡ったチャールズ・プロテウス・スタインメッツは、それまで建設前に信頼性を持って設計できなかったブラシ付きAC整流子モーターの困難な課題に取り組みました。 彼のブレークスルーは磁気ヒステリシスを形式化したことで、磁束が磁化力に遅れて生じる、直流機器にはない損失のメカニズムを明らかにしました。 低ヒステリシス合金の使用と鉄心の薄い絶縁積層板への分割により、エンジニアはAC整流子モーターの挙動を構築前に正確に予測できるようになりました。 直流モーターと同様に、AC整流子モーターはAC誘導モーターより高い起動トルクと高速度を発揮します。特にシリーズ型は、従来のACモーターの同期速度を大きく超
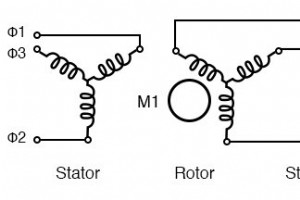
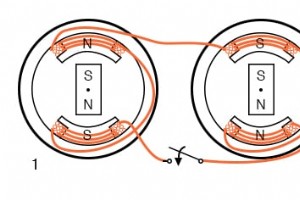
ほとんどの巻線形誘導モーターでは、起動後にロータ巻線が短絡されます。起動期間中、直列抵抗が高突入電流を制限します。2台のモーターが共通の起動抵抗を共有すると、起動期間中ずっと同期したままになります。この機能は、印刷機や可動橋のようにユニゾンで回転しなければならない装置に不可欠です。 モーターが完全に係合すると、ロータ巻線は短絡され、同期トルクは消失します。起動抵抗が大きいほど、ペアを同期させる同期トルクは強くなります。 起動抵抗を取り除いたがロータがまだ並列接続されている場合、モーターは起動トルクを示さないものの、依然として大きな同期トルクを保持します。この配置をセルシン(self-synch

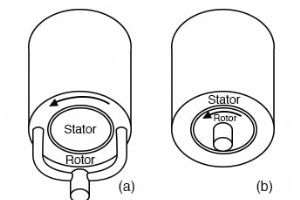
シェードポール誘導モーター シェードポール誘導モーターは、各ステータ極にメイン巻線から30°〜60°ずれた位置に短絡銅ループを組み込むことで起動トルクを生成します。通常、極の3分の1を裸銅ストラップで巻きます。 シェードコイルは、メイン磁界より30°〜60°遅れた減衰磁束を生成します。これが減衰していないメイン成分と組み合わさると、控えめな起動トルクを与える回転磁界が生じます。 シェードポール誘導モーター、(a) デュアルコイル設計、(b) 小型単コイル版 起動トルクが本質的に低いため、シェードポールモーターは50W未満の小型のみ生産されます。そのシンプルさと低コストにより、小型ファン、空気
単相誘導モーターの理解 単相誘導モーターは家庭用および軽工業用途に普及していますが、その動作は三相モーターとは大きく異なります。この記事では、なぜ単相モーターが自律起動できないのか、信頼性のある動作を可能にする各種補助巻線戦略、効率を改善する最新の力率補正技術について説明します。 三相モーターが単相電源で失敗する理由 三相モーターを単相電源に接続すると、手動でどちらの方向にも起動でき、数秒で全速に達します。しかし、3つの巻線の1つが実質的に未使用になるため、定格出力の約2/3しか得られません。モーターは回転磁界ではなく脈動磁界を生成するため、自律起動トルクが発生しません。 単一コイル動作と補
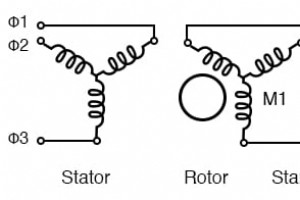
巻線形誘導モーターは、ステータがかご形モーターと同一ですが、ロータにスリップリングとブラシを通じて引き出された絶縁巻線を備えます。スリップリングには決して電力を供給しませんが、起動時に重要な役割を果たします:ロータ巻線に直列抵抗を挿入できるようにするためです。モーターが定格速度に達すると、この抵抗は短絡され、ロータは電気的にかご形ロータと同様に振る舞います。 巻線形誘導モーター なぜロータに直列抵抗を挿入するのか? 大型かご形モーターは起動時に定格負荷電流の500〜1000%を引くことがあります。追加抵抗はロックドロータ電流を大幅に低減し、より重要なことに起動トルクを増加させます。ロータ抵抗

誘導モーターはACモーターの約90%を占め、産業機械を支配しています。その堅牢性とシンプルな構造が、重負荷駆動の定番となっています。 1883年、ニコラ・テスラは多相誘導モーターの基礎を築きました。1888年までに0.5馬力(400W)の試作機を完成させ、後にジョージ・ウェスティングハウスに65,000ドルで売却。この投資がAC電力の普及を加速させました。 1馬力(1kW)を超える大型産業用駆動は、ほぼ例外なく多相誘導モーターです。「多相」とは、モーター極あたり複数の巻線があり、時間的に位相シフトされた正弦波で励磁されることを指します。実用上は通常2相、より一般的には3相で、商用モーターの大半
固体電力半導体の登場により、従来のブラシ付きDCモーターからブラシレスDC(BLDC)設計への移行が可能になりました。BLDCはDCデバイスですが、その動作原理はAC同期モーターに極めて近く、ACモーター技術の議論においても重要です。 BLDCモーターはAC同期モーターと核心的な類似性を共有します。主な違いは逆起電力(EMF)の波形にあります。同期モーターが正弦波逆起電力を生成するのに対し、BLDCモーターは矩形または台形の逆起電力プロファイルを示します。 両モータータイプとも、ステータが生成する回転磁界が磁気ロータと相互作用してトルクを生み出します。 同期モーターは通常、大型マルチキロワット
ステッピングモーターとサーボモーター ステッピングモーターは、連続回転ではなく離散的なステップでロータを動かすデジタルモーターです。通電状態で停止しているとき、保持トルクで負荷を確実に保持します。過去20年間でステッピングモーターが広く採用されたのは、マイクロプロセッサと直接インターフェースする固体素子ドライバーのおかげで、精密なモーション制御に低コスト・低複雑性のソリューションを提供できるようになったためです。 ステッピングモーターの前身であるサーボモーターは、モーター、エンコーダ、誤差増幅器を組み合わせて高性能なモーション制御を実現します。追加コンポーネントによりコストと複雑性が増し、ステ
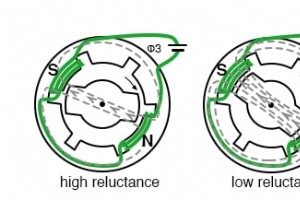
可変リラクタンスモーターは、拘束されていない鉄片が磁気抵抗(リラクタンス)を最小化して磁束経路を完成させようとする原理で動作します。リラクタンスは電気抵抗の磁気的等価物です。 同期リラクタンス 突極を持つ大型同期モーターの回転磁界を非励磁状態にしても、定格同期トルクの10〜15%を発生できます。この残留トルクは、1回転中のロータ周りのリラクタンス変化から生じます。大型モーターでは商業的に実用的ではありませんが、小型では同期リラクタンス設計が実用的かつコスト効率に優れています。 誘導モーターの導体なしロータに一致するスロットを追加することで、同期リラクタンスモーターが得られます。これは誘導モータ
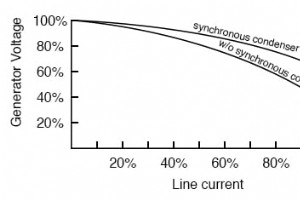
同期モーターは進力率で動作し、この特性は誘導モーターやその他の誘導性負荷によって生じる遅れ力率を効果的に相殺します。 歴史的に、大型産業用同期モーターが採用された主な理由は、この力率補正能力にありました。 同期モーターの界磁過励磁 機械的負荷を取り除き、追加の界磁励磁、いわゆる過励磁を適用することで、同期モーターはさらに高い進力率を供給できます。機械的負荷なしで使用される場合、このモーターは同期調相機として機能し、精密な無効電力制御を提供します。界磁励磁を調整することで進力率を微調整でき、調相機を並列運転することでほぼ任意の遅れ負荷を中和できます。 通常のモーターや発電機とは異なり、同期調相機
単相同期モーター コンパクトな単相同期モーターは、クォーツ時計やテーププレーヤーなどの精密タイミングデバイスに最適です。電池駆動のクォーツ時計が普及していますが、発電所がグリッド周波数を積極的に維持しているため、商用電源駆動版の方が長期的な精度で優れています。周波数が低下すると、運用者が補正を行って時計が正確に動作し続けるようにします。 大型と小型の同期モーター 出力が10馬力(10kW)を超えると、大型同期モーターの高効率と進力率が産業現場で特に価値を発揮します。これらのモーターは一般的な誘導モーターより数パーセント効率が高いものの、機械的により複雑です。 モーターと発電機は基本構造が同じで
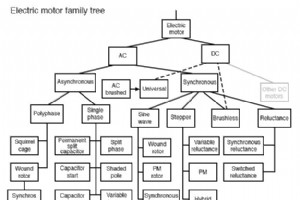
トーマス・エジソンが米国全土に直流配電網を敷設した後、照明性能が直流と同等であることから、業界はよりコスト効率の良い交流システムへと移行していきました。 交流は長距離送電において損失が少なく優れていました。しかし、直流モーターの設計を交流用に適用しようとした初期の試みは、時間変化する磁場によって引き起こされる困難に直面しました。 AC電動機ファミリー図 チャールズ・P・スタインメッツは鉄製電機子のヒステリシス損失を定量化することでこれらの課題に取り組み、ニコラ・テスラは蒸気や水ではなく回転磁場によって駆動される、最初の真の交流駆動モーターであるタービンを考案しました。 テスラの交流誘導モータ
産業技術